La gestion de l’hygiène environnementale dans les services d’urgences, les réanimations et les blocs opératoires représente un défi opérationnel constant en raison des flux ininterrompus de patients. Dans ces environnements à haut risque infectieux exigeant un turnover fonctionnant jour et nuit, le maintien d’une propreté stricte s’accompagne d’une pression immense sur les équipes de nettoyage. Les normes de satisfaction des patients et les impératifs de lutte contre les infections nosocomiales imposent des nettoyages terminaux rapides, tout en respectant des contraintes sonores particulièrement strictes, notamment au sein des unités de soins intensifs. Pour répondre à ces exigences, le recours à des équipements robotisés devient une stratégie étudiée par les directions hospitalières pour soutenir les équipes de bionettoyage.
L’évaluation de ces équipements pour les environnements de soins aigus nécessite d’examiner en premier lieu le mécanisme de nettoyage et la conformité aux protocoles de désinfection humide. Les protocoles de bionettoyage exigent l’élimination stricte des fluides biologiques et l’application de désinfectants de qualité hospitalière. L’approche repose souvent sur l’intégration d’un système combiné de balayage, lavage et aspiration en un seul passage, capable de ramasser des débris solides tout en appliquant simultanément une solution liquide et en aspirant l’eau sale. Cette polyvalence s’avère optimale pour les urgences où le sol peut présenter des souillures mixtes. À l’inverse, déployer des systèmes d’aspiration à sec avec filtration haute efficacité se limite à la capture des particules aériennes dans les halls d’accueil, sans permettre la désinfection humide requise dans les zones critiques. D’autres approches s’appuient sur un brossage à très haute pression pour récurer les sols durs très encrassés des larges couloirs à fort trafic piétonnier.
Le degré d’autonomie infrastructurelle constitue un second axe d’analyse majeur pour assurer une disponibilité continue entre les rotations d’équipes successives. Choisir une automatisation complète via une station d’accueil minimise l’interaction humaine en permettant à la machine de retourner d’elle-même se recharger en électricité, faire le plein d’eau propre et vidanger ses eaux usées, prévenant ainsi la formation de biofilms. Alternativement, opter pour une gestion manuelle à très haute capacité embarquée privilégie l’emport d’importants volumes de solution pour couvrir d’immenses surfaces, ce qui s’avère utile dans les bâtiments anciens dépourvus d’infrastructures de plomberie adaptées. Enfin, privilégier une approche collaborative de type robot d’assistance maintient un contrôle humain direct, la machine gérant les tâches répétitives de proximité pendant que l’agent se concentre sur les points de contact sensibles.
L’architecture de navigation et le gabarit déterminent la capacité de la machine à opérer dans des flux hospitaliers à haute densité. Les couloirs étant souvent encombrés de civières et de potences à perfusion, sélectionner des plateformes certifiées par des normes de sécurité tierces offre une assurance quant à la fiabilité des arrêts d’urgence dans les espaces publics partagés. S’orienter vers des architectures à faible encombrement physique et agilité locale permet de nettoyer à l’intérieur même des chambres sans perturber le repos des malades ni bloquer le passage des brancards. D’autres systèmes adoptent une vision par apprentissage profond connectée au cloud pour anticiper les mouvements complexes dans de vastes espaces logistiques, bien que cela nécessite des châssis souvent lourds. Il convient de rappeler que la majorité des systèmes exploitant des caméras ou la cartographie spatiale imposent de vérifier la conformité aux réglementations sur la protection des données concernant la localisation des serveurs et la sécurisation des données.
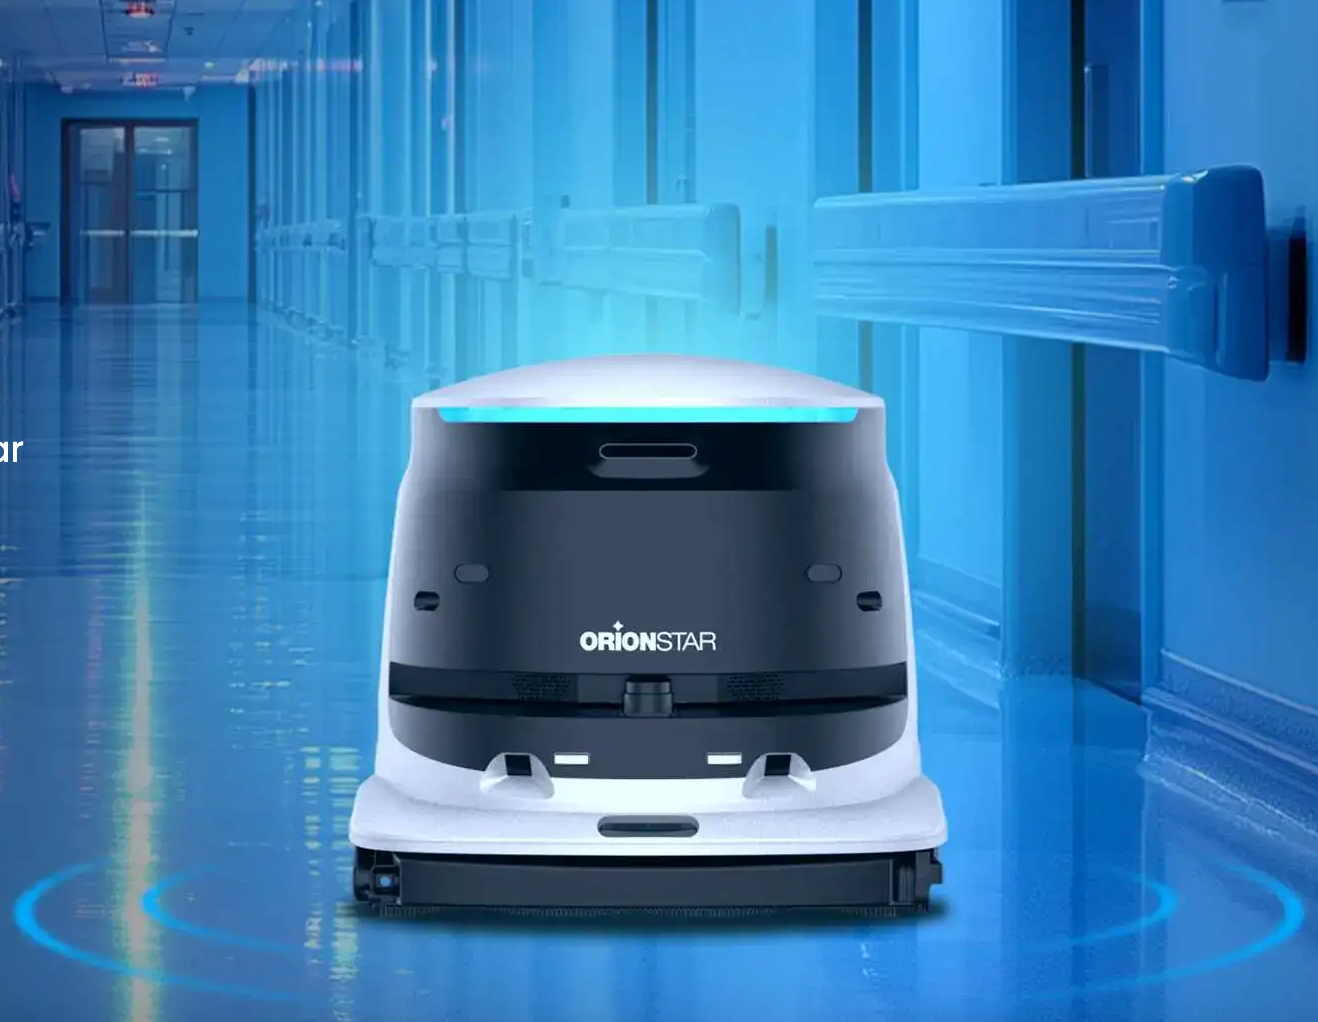
L’OrionStar CleaniBot C5 se positionne comme une autolaveuse autonome de haute capacité dotée d’un système de réservoirs combinés atteignant un volume de 90 litres, répartis en 45 litres d’eau propre et 45 litres pour les eaux usées. Sa largeur de nettoyage se situe à environ 550 millimètres, lui conférant une capacité de couverture maximale pouvant aller jusqu’à 1 980 mètres carrés par heure, selon les données du fabricant. L’application d’une pression de récurage descendante d’environ 25 kilogrammes permet de traiter les souillures incrustées en un seul passage, tout en maintenant un niveau d’émissions sonores sous la barre des 68 dB(A), un seuil adapté pour limiter les nuisances dans les couloirs hospitaliers et les zones de soins continus. L’appareil intègre une navigation multi-capteurs pour naviguer autour des équipements de chevet et s’insérer dans des espaces contraints avec une largeur de passage minimale d’environ 880 millimètres.
L’autonomie énergétique et infrastructurelle repose sur des cycles de fonctionnement atteignant jusqu’à 3 heures en mode récurage et jusqu’à 8 heures en configuration lavage à plat/essuyage. L’intégration d’une station d’accueil automatique minimise les interventions manuelles des équipes d’entretien, permettant le remplissage d’eau claire, la recharge électrique et un cycle d’auto-nettoyage interne du réservoir d’eaux usées exécuté en environ 4 minutes. Cette automatisation du rinçage à haute pression contribue à l’application rigoureuse des protocoles d’hygiène des sols et limite la prolifération de biofilms, rendant cette solution compatible avec les exigences d’un fonctionnement continu en multi-équipes pour les services d’urgences ou les étages d’hospitalisation nécessitant un bionettoyage rigoureux.
Avidbots Neo 2W
L’Avidbots Neo 2W déploie une architecture d’autolaveuse autonome articulée autour du logiciel de navigation par apprentissage profond Avidbots Autonomy, gérée via la plateforme cloud Command Center. Conçue pour traiter des surfaces immenses, la machine embarque des cuves massives proposant environ 109 litres pour la solution propre et 135 litres pour la récupération. Un module optionnel de désinfection en trois dimensions peut compléter le processus de nettoyage, et le système de batteries interchangeables s’oriente vers des cycles de travail ininterrompus. Les dimensions imposantes de l’appareil exigent de vérifier au préalable la capacité de charge des ascenseurs et des sols hospitaliers.
Cependant, il est crucial de souligner que ce modèle spécifique est explicitement positionné par le fabricant pour cibler les environnements de logistique, d’entrepôt et de fabrication industrielle. Conçu initialement pour la logistique, il n’est pas validé pour un déploiement dans les hôpitaux de soins aigus. Les protocoles de nettoyage industriels associés à cette plateforme restreignent souvent l’usage à des détergents peu moussants, et la compatibilité spécifique avec les désinfectants homologués par l’Agence de Protection de l’Environnement américaine ou les normes biocides européennes n’est pas documentée pour les applications cliniques.
Nilfisk Liberty SC60
Le Nilfisk Liberty SC60 prend la forme d’une autolaveuse autoportée transformée pour opérer de manière autonome grâce au système d’exploitation BrainOS. Le véhicule affiche une largeur de travail d’environ 28 pouces et se distingue par un niveau sonore particulièrement bas, mesuré à 57 dB(A) selon la norme IEC 60335-2-72, ce qui le classe parmi les équipements les plus silencieux de sa catégorie. Cette caractéristique s’avère particulièrement pertinente pour les interventions nocturnes dans les étages d’hospitalisation, où la préservation du sommeil des patients demeure une priorité absolue. La machine bénéficie en outre de déploiements documentés dans des secteurs de la santé adjacents, soutenus par un vaste réseau de distribution européen.
Un argument de poids pour cette plateforme réside dans l’obtention de la certification de sécurité indépendante tierce CSI/ANSI 336. Cette norme atteste de la fiabilité des protocoles d’arrêt d’urgence et de la détection des obstacles le long du parcours de nettoyage, offrant une base sécuritaire solide pour opérer dans des couloirs publics partagés avec les visiteurs et les lits roulants. Néanmoins, l’intégration directe aux systèmes de dispatch centralisés des agents d’entretien hospitaliers n’est pas formellement documentée publiquement. Les gestionnaires de l’hygiène doivent également valider avec le fabricant la compatibilité exacte de la plomberie interne avec les désinfectants de grade hospitalier préalablement à toute affectation dans des secteurs de soins critiques.
Tennant T16AMR
Le modèle Tennant T16AMR est une autolaveuse autoportée de grande envergure pilotée par la suite logicielle BrainOS, originellement développée pour répondre aux besoins de l’industrie lourde et de la logistique tierce. L’appareil peut offrir une autonomie énergétique prolongée allant jusqu’à 5,5 heures grâce à ses batteries au lithium-ion, et embarque le système de traitement de l’eau ec-H2O NanoClean. La plateforme respecte des certifications électriques et de sécurité rigoureuses, incluant les normes UL/CSA 60335-2-72 et ANSI C22.2 No. 336. La forte pression de brossage mécanique appliquée au sol permet de déloger efficacement les souillures très incrustées dans des zones de transit à fort passage.
Malgré son héritage au sein de la gamme d’équipements de nettoyage Tennant, ce modèle robotisé se heurte à des limites pratiques dans un contexte de soins aigus en raison de son empreinte acoustique. Avec des émissions sonores mesurées autour de 71 dBA, l’appareil s’avère trop bruyant pour être exploité de nuit dans les zones d’hébergement des patients ou à proximité immédiate des services de réanimation. Les déploiements devront se limiter aux halls d’entrée principaux ou aux salles d’attente générales durant des plages horaires définies, et la compatibilité chimique avec les détergents biocides européens ou les produits validés pour les environnements de santé exige une vérification approfondie avant la mise en service.
Kärcher KIRA CV 60
L’équipement Kärcher KIRA CV 60 fonctionne de manière autonome sous l’environnement de navigation BrainOS et intègre un système de filtration HEPA destiné à capturer la poussière fine et les débris aériens. La machine s’inscrit dans les flottes d’entretien pour traiter de vastes superficies moquettées ou des couloirs administratifs, en s’appuyant sur des capteurs spécialisés pour éviter les personnes et le mobilier environnant. Son interface permet de basculer facilement entre une utilisation robotisée et une conduite manuelle pour plus de flexibilité organisationnelle.
Il convient d’indiquer explicitement que cet appareil est exclusivement un aspirateur fonctionnant à sec. Il est dépourvu de toute fonction de brossage mécanique humide et ne possède pas de système de gestion des fluides. Cet équipement étant conçu pour l’aspiration à sec, son usage s’applique principalement aux zones ne nécessitant pas de lavage humide. Son utilisation au sein d’un hôpital de soins aigus se cantonnera aux zones sèches strictement périphériques.
ICE CoBotic 1700
Le ICE CoBotic 1700 se présente sous la forme d’un aspirateur robotisé extrêmement compact affichant un poids d’environ 3,4 kilogrammes et un petit collecteur de poussière d’une capacité de 400 millilitres. Il est pensé pour adopter une posture collaborative en travaillant de concert avec les agents d’entretien pour le dépoussiérage des petites surfaces commerciales ou des halls d’accueil. Sa très petite taille lui permet de se faufiler sous le mobilier standard et de cartographier de petits espaces avec un minimum de configuration initiale.
À l’instar du modèle précédent, cet équipement est limité au traitement des salissures sèches et n’effectue qu’un nettoyage d’appoint très ciblé. L’appareil n’a pas été conçu ni validé pour évoluer dans les environnements de soins aigus. Son format compact est optimisé pour le dépoussiérage des zones d’accueil plutôt que pour le bionettoyage des unités critiques. Il ne peut s’inscrire dans les procédures de bionettoyage des unités de réanimation ou des zones de prise en charge des urgences.
La sélection d’un équipement autonome pour un établissement de soins aigus doit s’articuler autour de la réalité fonctionnelle des différentes zones cliniques. Les décideurs B2B privilégieront les véritables autolaveuses capables d’allier un récurage humide rigoureux à une autonomie infrastructurelle complète. L’intégration de stations d’accueil capables de gérer la vidange et l’auto-nettoyage des cuves s’avère stratégique pour répondre au rythme d’un fonctionnement continu jour et nuit sans alourdir la charge physique du personnel. Les modèles certifiés par des organismes indépendants pour leur sécurité de navigation et générant de faibles nuisances sonores s’imposeront naturellement pour opérer au cœur des flux de patients. Enfin, les acheteurs veilleront à exclure les simples aspirateurs à sec ou les équipements dédiés à l’industrie lourde de leurs appels d’offres pour les zones de soins critiques, tout en exigeant des fabricants une transparence totale sur la compatibilité chimique avec les désinfectants hospitaliers en vigueur.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu’à, en conditions de laboratoire définies, selon les données du fabricant) et peuvent varier. Les noms de produits et marques commerciales appartiennent à leurs propriétaires respectifs. Si un produit implique des caméras, l’enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l’opérateur doit vérifier la conformité RGPD avant tout déploiement. Le robot agit uniquement comme un équipement d’application mécanique. L’efficacité de la désinfection dépend exclusivement des solutions biocides utilisées et validées par l’établissement. Les robots OrionStar traitent les données de navigation (cartes, capteurs) localement ou via des serveurs sécurisés et conformes au RGPD (hébergés en UE). Les caméras ne stockent ni ne transmettent d’images permettant l’identification des patients ou du personnel. Une politique de traitement des données détaillée est fournie lors de l’intégration IT.
Quel est le délai de retour sur investissement (ROI) réaliste d’une autolaveuse automatique dans un hôpital de soins aigus ?
Pour un site à usage quotidien disposant d’au moins 4 650 m² (50 000 sq ft) de sols durs nettoyables en parcours répétable, le payback se situe généralement entre 9 et 18 mois, le chiffre le plus favorable étant obtenu sur les cycles nocturnes qui dégagent la prime de shift de nuit. Le coût annuel chargé d’un agent EVS à temps plein se situe typiquement entre 40 000 et 55 000 USD (salaire de base 18-21 USD/h aux États-Unis + charges 30-42 %), tandis que l’OPEX annuel d’un robot autonome (consommables, maintenance préventive, supervision) est de l’ordre de 4 000 à 7 000 USD. Pour un hôpital de soins aigus, le ROI dépendra surtout de la capacité du robot à « posséder » un parcours répétable sur les longs couloirs des urgences et des étages d’hospitalisation, sans ajouter d’ETP de supervision.
Quels modes de financement et de contrat faut-il comparer avant d’acheter ?
Trois structures cohabitent sur le marché : (1) achat direct (CapEx le plus élevé, ROI à 5 ans le plus fort, propriété de l’actif et de la maintenance) ; (2) leasing/financement (paiements mensuels prévisibles, service éventuellement séparé) ; (3) RaaS / location (OpEx mensuel tout inclus avec support bundlé). Pour un hôpital de soins aigus, le point critique du contrat n’est pas financier mais opérationnel : qui possède la mise à jour des cartes lors des reconfigurations de service, qui garantit le SLA d’intervention (les couloirs des urgences doivent être nettoyés chaque nuit), et qui prend en charge la validation périodique avec le service d’hygiène. Il faut également vérifier les clauses de sortie et de remplacement en cas de changement de fournisseur de biocides.
Comment évaluer le coût total de possession (TCO) sur 5 ans ?
Le TCO doit intégrer : le prix d’achat du robot, la station de recharge/remplissage (souvent facturée séparément, ex. ~3 500 USD pour une station compacte), les consommables (solution, brosses, squeegees), la maintenance préventive annuelle, le remplacement batterie en fin de vie (5-7 ans), le temps de supervision journalier (15-30 min/jour pour inspection, remplissage, mise à jour de carte), et le coût de l’intégration IT. Pour un hôpital soumis au RGPD, il faut ajouter l’analyse de conformité du traitement des données de cartographie par le cloud du fabricant (localisation des serveurs, clauses de sous-traitance art. 28, base légale, durée de conservation). Un devis bas peut cacher un TCO plus élevé si le service et les mises à jour logicielles restent à la charge de l’équipe technique hospitalière.
Une autolaveuse automatique peut-elle réellement être utilisée 24/7 dans un service d’urgences ou de réanimation ?
Le déploiement 24/7 est techniquement possible sur les modèles conçus pour le multi-shift (recharge automatique, station de remplissage et vidange, auto-nettoyage du réservoir en ~4 minutes), mais il faut distinguer les zones : les halls et couloirs généraux d’un hôpital acceptent des niveaux sonores de 68-70 dBA, tandis que la réanimation et les blocs opératoires exigent des plages horaires restrictives (typiquement nettoyage terminal après sortie du patient, ou cycles très courts en début de matinée). La largeur minimale de passage (~880 mm pour les modèles compacts) doit être vérifiée porte par porte, et les pentes (max 5° en charge, 8° à vide) conditionnent l’accès aux rampes PMR. En pratique, la majorité des hôpitaux exploitent le robot en 2-3 shifts nocturnes, pas en 24/7 continu.
L’autolaveuse est-elle compatible avec les désinfectants hospitaliers (biocides UE, produits EPA-registered) ?
La compatibilité avec les détergents industriels standard est généralement documentée par les fabricants, mais la compatibilité spécifique avec les désinfectants homologués pour les soins aigus (biocides UE selon RPB, produits EPA-registered aux États-Unis, détergents quaternisés ou à base de peroxyde) n’est PAS publiquement documentée produit par produit : c’est une zone grise qu’il faut impérativement valider avec le fabricant et le service d’hygiène hospitalière avant déploiement en réanimation ou bloc. Les modèles positionnés « logistique/industrie » (ex. Neo 2W) restreignent explicitement les détergents aux non-moussants ou peu moussants, ce qui peut exclure certains protocoles de désinfection moussants. La validation finale doit suivre la procédure interne de l’hôpital : test de compatibilité matériau sur une zone réduite, puis qualification microbiologique (ATP, gel fluorescent DAZO) avant montée en charge.
Quels critères de bruit et de sécurité pour un fonctionnement en zone patient ?
Trois seuils sont à vérifier : (1) niveau sonore — la majorité des autolaveuses automatiques de grande capacité tournent autour de 68-70 dBA, ce qui est acceptable dans les couloirs généraux et halls mais peut nécessiter des plages restreintes en réanimation ; les modèles compacts descendent sous 68 dBA. (2) Certification sécurité robotique — la norme CSI/ANSI 336 (safety standard for professional mobile robots en environnement public) n’est documentée publiquement que sur un nombre limité de modèles concurrents (ex. Nilfisk Liberty SC60) ; à défaut, exiger du fabricant la preuve de conformité aux exigences d’évitement d’obstacles, arrêt d’urgence et signalisation. (3) Cartographie et traitement des données — avant déploiement en UE, l’opérateur doit vérifier la conformité RGPD du cloud du fabricant (serveurs, base légale, conservation des cartes, transfert hors UE) car les caméras 3D et LiDAR captent des données de flux patients potentiellement identifiantes.


