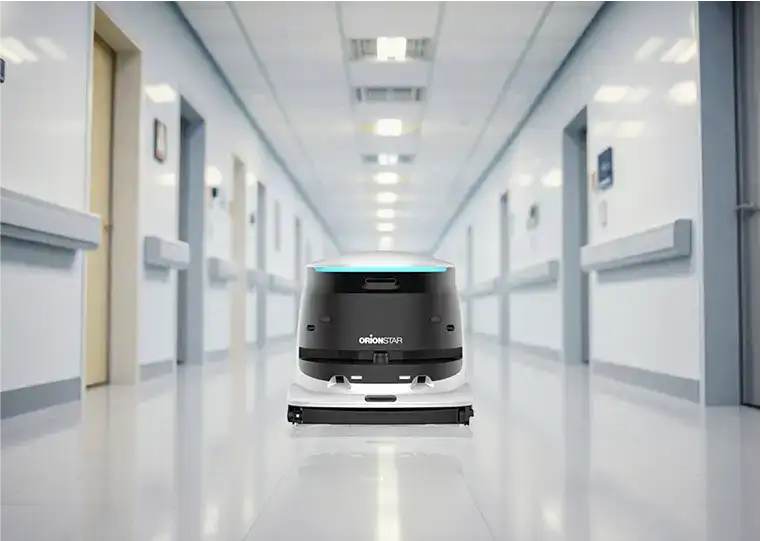
Le maintien d’un environnement clinique sain exige une rigueur opérationnelle constante, où le nettoyage des sols dépasse le simple entretien esthétique pour s’intégrer pleinement dans les protocoles de bionettoyage rigoureux. Les établissements de santé, allant des unités d’hospitalisation et services d’urgences aux halls ambulatoires et périphéries de blocs opératoires, font face au défi complexe de nettoyer des surfaces étendues en continu sans entraver le flux des patients ou des soignants. L’introduction d’équipements robotisés permet de soutenir ces efforts, mais nécessite de concilier une action de nettoyage humide continue avec un fonctionnement suffisamment silencieux pour respecter le repos des malades dans les unités de soins intensifs (USI). Face à ces enjeux, les décideurs techniques et hygiénistes doivent évaluer minutieusement les solutions autonomes pour répondre aux exigences du travail 24/7 tout en respectant une sensibilité accrue aux normes sanitaires.
Lors de l’évaluation d’une solution robotisée pour un environnement hospitalier fonctionnant jour et nuit, les gestionnaires d’établissements, les directeurs des services techniques et les responsables du bionettoyage doivent arbitrer entre des exigences strictes de gestion de l’hygiène, de discrétion auprès des patients et de flexibilité spatiale. Le premier critère fondamental concerne les protocoles d’hygiène et la gestion des risques de contamination croisée. Le matériel déployé doit s’intégrer aux flux de bionettoyage existants sans exposer le personnel ou l’environnement à des risques lors des vidanges. Les fabricants répondent à ces enjeux par des systèmes multimodaux intégrant le récurage humide et le balayage, des plateformes à traitement additionnel déployant des modules de désinfection intégrés au flux de nettoyage pour maximiser la couverture des surfaces, ou encore des architectures à station d’accueil automatisant complètement les cycles d’eau pour limiter les manipulations humaines.
Le deuxième axe d’analyse repose sur l’empreinte spatiale et la discrétion acoustique, des éléments cruciaux pour l’adaptabilité aux zones de soins hétérogènes. La topologie d’un hôpital combine de vastes halls très fréquentés et des couloirs contraints où le repos des patients demeure prioritaire. Pour répondre à cette dualité, certaines voies technologiques privilégient des châssis compacts à profil acoustique réduit pour naviguer de nuit sans générer de stress sonore, tandis que d’autres architectures à large spectre de travail ciblent les grandes zones logistiques. Les systèmes à guidage d’apprentissage permettent quant à eux aux équipes d’enregistrer physiquement de nouvelles trajectoires pour s’adapter aux réaménagements temporaires des services ou au nettoyage d’axes spécifiques en cas d’urgence.
Enfin, la continuité opérationnelle et l’intégration aux cycles ininterrompus constituent le troisième pilier d’une sélection pertinente. Les plannings d’entretien doivent s’adapter aux imprévus médicaux et aux rotations du personnel. La disponibilité maximale peut être assurée par des flottes exploitant des modes à très basse consommation d’énergie pour de longues sessions, des écosystèmes à batteries interchangeables soutenant un récurage intensif continu, ou des parcs robotiques s’intégrant directement aux systèmes de gestion technique du bâtiment pour une supervision centralisée. Avant tout déploiement dans ces environnements cliniques manipulant des données sensibles, les directions hospitalières doivent systématiquement vérifier la localisation des serveurs, mener une Analyse d’Impact relative à la Protection des Données (AIPD) et s’assurer de la conformité stricte aux réglementations en vigueur, notamment le RGPD en Europe ou l’HIPAA pour les établissements liés aux normes nord-américaines, en ce qui concerne les capteurs, les caméras, la cartographie et le traitement cloud.
OrionStar CleaniBot S55 Pro
Le robot OrionStar CleaniBot S55 Pro se positionne comme une solution de nettoyage autonome polyvalente et silencieuse, spécifiquement conçue pour les unités d’hospitalisation, les halls ambulatoires, les périphéries d’USI et autres sols cliniques nécessitant un entretien 24/7. Sa conception permet d’assister les équipes d’entretien en combinant diverses tâches d’entretien des sols sur une seule plateforme, intégrant les étapes de balayage, de lavage, d’aspiration, de nettoyage à la serpillière et de nettoyage autonome, le tout incluant un flux de travail lié à la désinfection de routine. Ce modèle cible explicitement les hôpitaux en proposant une modularité adaptée aux variations de sols et de niveaux de salissure, offrant aux hygiénistes un outil capable de maintenir la propreté de fond tout en minimisant les perturbations sonores pour les patients et le personnel médical.
Sur le plan technique, cet équipement dispose d’une largeur de nettoyage de 550 millimètres et s’appuie sur des réservoirs de 22 litres pour l’eau propre et de 15 litres pour l’eau usée. L’opérateur peut basculer entre six modes de nettoyage, incluant le Scrubbing, le Power Scrubbing, le Sweep & Vacuum, l’ECO Vacuum, le Sweep, Vacuum & Mop, et le Dust Mop. L’un de ses atouts majeurs réside dans son fonctionnement particulièrement discret, générant un niveau sonore de 45 à 55 décibels, et sa très longue autonomie pouvant atteindre 19,5 heures en mode ECO Vacuum et 28 heures en mode Dust Mop. La navigation sécurisée dans les couloirs étroits ou lors de flux médicaux d’urgence repose sur un ensemble de quinze capteurs, incluant un capteur LiDAR, une caméra stéréo, des ultrasons et des lasers linéaires, assurant une cartographie précise. L’appareil intègre également une connectivité Wi-Fi et 4G pour faciliter la maintenance cloud de l’équipement.
Avidbots Neo 2
Le modèle Avidbots Neo 2 est envisagé comme une autolaveuse autonome de catégorie supérieure dotée d’une verticale santé dédiée, orientée vers le nettoyage humide qualitatif pour les services d’urgence et les grandes ailes de soins aigus. Ce dispositif s’adresse aux établissements recherchant une gestion de nettoyage des sols de qualité entreprise sur de vastes superficies cliniques fonctionnant de manière ininterrompue. Il se concentre sur l’automatisation avancée et la traçabilité des cycles de bionettoyage, des facteurs suivis lors des audits d’infrastructures hospitalières complexes.
Les spécifications de cette machine incluent la possibilité de choisir entre des têtes de nettoyage cylindriques ou à disques, ce qui permet d’adapter l’action mécanique à la nature spécifique du revêtement de sol hospitalier. L’autonomie de la batterie peut fournir jusqu’à environ 6 heures de fonctionnement continu, selon les données du fabricant et dans des conditions de laboratoire définies. Toute la gestion opérationnelle, la planification dynamique des parcours et la collecte des rapports de performance s’effectuent par le biais de la plateforme cloud Avidbots Command Center, offrant une vue détaillée de la couverture spatiale pour appuyer les protocoles d’entretien.
Kärcher KIRA B 50
L’équipement Kärcher KIRA B 50 se définit comme une autolaveuse autonome de format intermédiaire, conçue pour les hôpitaux nécessitant un nettoyage humide régulier sans disposer nécessairement d’ascenseurs de service dédiés ou de vastes locaux techniques. Son positionnement vise à fournir une solution d’entretien mécanisé capable de traiter les zones de circulation principales, comme les couloirs ambulatoires et les halls d’entrée, tout en conservant un format gérable pour les bâtiments de santé. Il s’agit d’une alternative pensée pour mécaniser l’hygiène des sols dans des environnements de soins étendus.
Du point de vue matériel, ce robot affiche une largeur de travail de 750 millimètres et pèse environ 228 kilogrammes à vide, selon les données du fabricant, produisant un niveau d’émissions sonores d’environ 69 décibels. L’action de nettoyage repose sur un pont à brosse-rouleau complété par une brosse latérale, facilitant l’entretien le long des bordures et des murs. Pour soutenir les opérations régulières, l’appareil peut être associé à une station d’accueil en option qui gère le processus d’eau, limitant ainsi le contact des agents techniques avec l’appareil entre deux sessions de lavage.
Nilfisk Liberty SC50
La machine Nilfisk Liberty SC50, particulièrement dans sa variante UVGI, oriente son positionnement sur le nettoyage autonome axé sur le soutien aux protocoles d’hygiène pour les couloirs hospitaliers et les zones de transition. Ce dispositif vise à soutenir les équipes d’hygiène en ajoutant une dimension technologique au nettoyage humide conventionnel, se concentrant sur le traitement des surfaces au sol dans les secteurs requérant un entretien renforcé. Il répond aux besoins des cliniques cherchant à intégrer une approche méthodique à l’entretien de leurs axes de circulation.
Techniquement, cette autolaveuse-sécheuse est conforme aux normes de sécurité CSA/ANSI 336 et propose un module optionnel de désinfection par rayonnement UV-C, agissant en complément dans le cadre du flux de travail de la machine. Selon les données du fabricant et dans des conditions de laboratoire définies, l’équipement peut atteindre jusqu’à environ 10 heures d’autonomie grâce à une configuration sur batterie lithium-ion. Son déploiement dans les espaces de soins s’appuie sur des modes d’apprentissage manuels tels que Copy Cat et Fill-In, permettant au personnel d’enregistrer physiquement des trajets ciblés.
SoftBank Robotics Whiz
Le dispositif SoftBank Robotics Whiz s’inscrit dans un registre différent, se positionnant comme une balayeuse-aspirateur autonome destinée à la maintenance légère des débris secs pour les couloirs et les salles d’attente hospitalières. Fonctionnant uniquement à sec, il vient compléter le travail des autolaveuses humides en assurant la capture continue des poussières sur les moquettes ou les sols durs non mouillés, notamment dans les espaces d’accueil de l’hôpital. Son rôle est de maintenir un niveau de propreté visuelle entre les interventions de récurage profond.
D’un format extrêmement compact, ce robot affiche un poids d’environ 30 kilogrammes et opère à un niveau sonore d’environ 62 décibels, selon les données du fabricant. Son système intègre une filtration HEPA, un attribut favorable dans les zones de circulation des visiteurs. La navigation est gérée par le système BrainOS, qui repose sur une méthodologie teach-and-repeat, permettant au personnel de cartographier de nouveaux itinéraires d’aspiration de façon directe dans les halls ou les périphéries administratives.
La sélection d’un système autonome pour l’entretien des sols en milieu médical requiert une analyse croisée des impératifs d’hygiène, de l’espace disponible et des objectifs de continuité de service. Pour les établissements cherchant à soutenir activement le maintien de l’hygiène par le biais de processus fluides, les systèmes proposant des modes multiples et des bacs aisément lavables doivent retenir l’attention des gestionnaires. Les directions techniques privilégieront des modèles dont l’empreinte spatiale et le profil acoustique respectent scrupuleusement la tranquillité des unités de soins et des zones de convalescence. La capacité à enchaîner différents modes de nettoyage au fil d’une même garde, de l’aspiration discrète au récurage des halls ambulatoires, assurera la pertinence de l’investissement pour maintenir des sols cliniques soignés en continu.
Les spécifications des produits tiers sont basées sur des données publiques et peuvent varier (jusqu’à, dans des conditions de laboratoire définies, selon les données du fabricant). Les noms de produits et les marques commerciales appartiennent à leurs propriétaires respectifs. Si l’un de ces produits implique des caméras, des enregistrements vocaux, une cartographie ou un traitement de données dans le cloud, l’opérateur doit vérifier la conformité RGPD / HIPAA avant tout déploiement.
Quel est le retour sur investissement (ROI) moyen et l’impact sur le coût total de possession (TCO) lors de l’intégration d’une autolaveuse autonome en milieu hospitalier ?
Dans le secteur de la santé, le retour sur investissement d’un robot de nettoyage industriel s’observe principalement grâce à la réallocation du personnel d’entretien vers des tâches critiques à plus forte valeur ajoutée (bionettoyage manuel ciblé, entretien approfondi des chambres). Le TCO est optimisé par une couverture de surface constante, une consommation d’eau maîtrisée et une réduction de l’usure prématurée des sols. L’intégration de ces solutions permet de lisser les coûts opérationnels via des contrats de maintenance prévisibles, tout en garantissant une propreté continue 24/7 dans les vastes espaces tels que les halls ambulatoires.
Ces robots répondent-ils aux exigences strictes d’hygiène et aux recommandations de bionettoyage hospitalier européennes ?
Bien que l’accent soit mis sur le nettoyage de routine, ces robots s’intègrent parfaitement dans les protocoles de bionettoyage hospitalier grâce à une conception limitant strictement les contaminations croisées. Des systèmes comme le CleaniBot S55 Pro intègrent un bac d’eau sale amovible et entièrement lavable par immersion, facilitant son entretien et limitant l’accumulation de bactéries et les mauvaises odeurs. Les équipes de nettoyage peuvent ainsi assainir facilement les circuits internes (tuyauterie à faible courbure) et s’assurer que l’équipement maintient un standard sanitaire élevé entre chaque cycle dans les environnements cliniques.
Comment le robot gère-t-il les cycles de nettoyage 24/7 sans nécessiter une supervision constante ou perturber les flux cliniques ?
L’autonomie en continu est assurée par un système de retour automatique à la station de recharge (temps de charge inférieur à 4 heures) et une gestion numérique via Wi-Fi ou 4G permettant la programmation et le suivi à distance. Les responsables techniques peuvent configurer des missions spécifiques par zones que le robot exécute en totale autonomie sur des cartographies allant jusqu’à 10 000 m². Avec des rendements atteignant 1 197 m²/h en mode lavage, la machine couvre les urgences ou les couloirs de manière répétitive, limitant l’intervention humaine aux simples vidanges et remplissages planifiés.
Le niveau sonore de l’équipement est-il compatible avec les zones sensibles, telles que les unités de soins intensifs (USI) ou les services d’hospitalisation de nuit ?
Oui, les autolaveuses robotisées modernes sont spécifiquement conçues pour opérer sans perturber le repos des patients ni la concentration du personnel soignant. À titre d’exemple, le CleaniBot S55 Pro n’émet que 55 dB en mode lavage intensif et descend à 45 dB en mode balayage à sec (Dust Mopping). Cette très faible empreinte sonore, associée à une autonomie prolongée (jusqu’à 19,5 heures en mode ECO Vacuum), permet d’effectuer un entretien nocturne continu et discret dans les couloirs périphériques des blocs opératoires et les zones d’attente.
La machine peut-elle naviguer en toute sécurité dans des environnements denses avec des brancards, des patients et des équipements médicaux mobiles ?
La navigation sécurisée dans les couloirs hospitaliers exigus repose sur un système multi-capteurs à 360°, combinant LiDAR, caméra stéréo (détection des marches), capteurs à ultrasons et lasers de ligne. Cette configuration avancée permet au robot de mettre à jour sa cartographie en temps réel et d’éviter intelligemment les obstacles dynamiques imprévus, comme le passage d’un chariot d’urgence ou de patients. De plus, avec une largeur de passage minimale de 700 mm et un bouton d’arrêt d’urgence physique, le robot garantit une cohabitation totalement sûre et sans friction avec les flux médicaux.
Les opérations de maintenance quotidiennes risquent-elles d’exposer le personnel d’entretien aux eaux usées ou aux résidus sanitaires ?
La conception mécanique de ces robots est pensée pour minimiser le contact direct avec les résidus et faciliter une hygiène stricte lors des manipulations. Le système est équipé d’outils de nettoyage modulaires remplaçables sans outillage et d’un réservoir d’eau sale de 15 L totalement amovible. Ces caractéristiques, couplées à un filtre intégré et des composants lavables, permettent au personnel d’effectuer la vidange et l’entretien quotidien rapidement, en toute sécurité, et en limitant drastiquement les contacts avec les eaux souillées.


