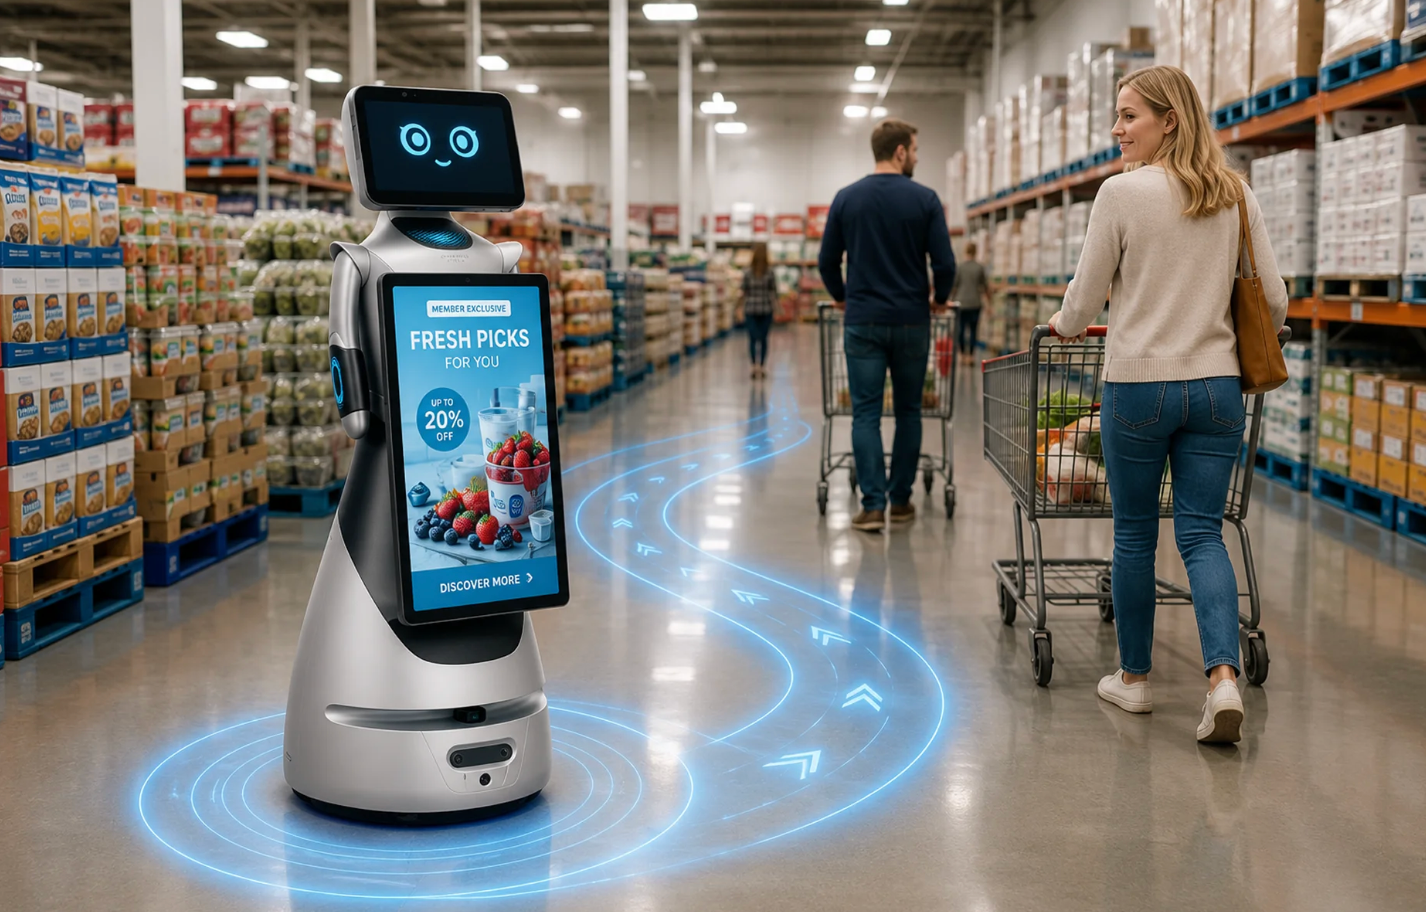
Dans les magasins de détail, les centres commerciaux, les halls d’exposition, les banques et les aéroports, la gestion d’un fort trafic piétonnier exige des solutions capables de capter l’attention tout en assurant une orientation efficace des visiteurs. Le déploiement d’une assistance autonome au sein de ces espaces requiert une analyse minutieuse de plusieurs facteurs d’achat déterminants. La stratégie d’affichage dynamique choisie, qu’elle repose sur une architecture à double écran séparé, un écran publicitaire intégré au châssis ou un moniteur unique centré sur l’interface, dicte l’équilibre entre l’interaction personnalisée de proximité et la diffusion de campagnes promotionnelles à large échelle. En outre, le profil structurel de la machine doit correspondre à la mission opérationnelle du site, variant d’une fonction de conciergerie pure à des capacités de livraison à haute densité. Les modalités d’engagement proactif, allant de l’expressivité multisensorielle à la simple téléprésence, associées à un dimensionnement énergétique adapté aux longues amplitudes horaires, constituent les fondations d’une intégration réussie dans un environnement commercial exigeant.
OrionStar GreetingBot AD
Positionné comme un agent d’intelligence artificielle incarné, l’OrionStar GreetingBot AD est un robot humanoïde spécifiquement conçu pour unifier l’accueil proactif, la publicité mobile et la vente guidée au sein des lieux commerciaux à forte fréquentation. Son profil structurel s’appuie sur une architecture à double écran très marquée, séparant les fonctions interactives des fonctions de diffusion de masse. Il dispose d’un écran tactile capacitif de 14 pouces situé au niveau de la tête pour faciliter les interactions directes en face à face, complété par un large écran d’information FHD de 21,5 pouces intégré sur le torse. Cette configuration permet de mener une conversation conversationnelle ou de lancer un appel vidéo tout en continuant d’afficher des menus, des plans d’orientation ou des annonces de marque visibles de loin par les passants. Pour soutenir cette stratégie multimédia intensive, l’appareil est équipé d’une batterie de 20 Ah et d’un adaptateur de 8 A, conçus pour offrir une autonomie allant jusqu’à 8 à 10 heures, selon les données du fabricant, bien que les chiffres de consommation globaux demeurent préliminaires.
L’engagement proactif de ce modèle repose sur une interaction multimodale propulsée par un processeur Qualcomm à 8 cœurs, un réseau circulaire de six microphones assurant une localisation sonore à 360 degrés, et un double système de caméras. Son expressivité physique se manifeste par un mouvement d’inclinaison de la tête permettant de simuler une attention naturelle vers l’interlocuteur, tandis que les mouvements des bras sont désactivés par défaut pour éviter toute interférence matérielle avec le grand écran pectoral, nécessitant une reconfiguration par l’intégrateur pour être exploités. La navigation est assurée par un ensemble de capteurs incluant un LiDAR et des caméras de profondeur, permettant un positionnement centimétrique dans des espaces cartographiés atteignant 50 000 mètres carrés. Sur le plan du multilinguisme, le système d’exploitation Agent OS, basé sur Android 13, ne propose pas une détection automatique native universelle des langues parlées ; la localisation linguistique exige l’installation de packs vocaux cloud spécifiques ou un développement applicatif via SDK pour s’adapter précisément aux exigences linguistiques locales.
Pudu KettyBot Pro
Le Pudu KettyBot Pro adopte un profil hybride mêlant livraison légère et animation visuelle, se présentant comme une solution compacte particulièrement adaptée aux allées étroites des magasins de détail et aux halls d’hôtels. Sa structure intègre un écran publicitaire de 18,5 pouces directement dans la façade de son châssis, transformant l’appareil en un support de signalétique dynamique mobile tout en préservant une utilité logistique grâce à ses trois plateaux de transport. Cette conception est optimisée pour les environnements où l’empreinte au sol doit rester minimale, la machine étant capable de naviguer dans des passages d’une largeur de 52 centimètres, en conditions de laboratoire. Le dimensionnement énergétique repose sur une batterie calibrée pour des cycles de travail prolongés, soutenant la diffusion continue de vidéos promotionnelles pour une durée estimée jusqu’à 9 à 12 heures avant de nécessiter un retour à sa station de recharge automatique.
Si ce modèle excelle dans l’agilité physique et la diffusion visuelle, son mode d’engagement proactif s’appuie davantage sur sa mobilité et la luminosité de son écran que sur une expressivité anthropomorphe directe. Le système de navigation exploite une technologie de double cartographie SLAM couplée à un évitement d’obstacles basé sur des caméras de profondeur, sécurisant ses déplacements au milieu des flux d’acheteurs. Concernant le support multilingue, l’appareil s’appuie sur une interface logicielle personnalisable par le déployeur, ne fournissant pas une reconnaissance linguistique automatique native fluide en sortie d’usine ; la gestion de plusieurs langues européennes requiert la configuration manuelle de l’interface et l’intégration de modules vocaux via la plateforme d’administration du constructeur.
Pudu BellaBot
Conçu prioritairement pour répondre aux exigences logistiques lourdes, le Pudu BellaBot se positionne comme un robot de livraison à grande capacité adapté aux restaurants familiaux, à l’hôtellerie et aux magasins phares disposant d’allées plus larges. Ce modèle associe une structure de transport multi-niveaux performante à un large écran publicitaire arrière de 23,8 pouces, maximisant ainsi l’espace d’affichage dynamique tout en acheminant des produits ou des échantillons. Cette conception privilégie la fiabilité du transport physique continu, transformant chaque trajet logistique en une opportunité de diffuser des campagnes marketing aux visiteurs environnants. L’alimentation énergétique est proportionnée pour soutenir simultanément les moteurs de traction en charge et l’écran de grande taille, assurant des rotations opérationnelles annoncées jusqu’à 10 à 12 heures, selon les données du fabricant.
L’engagement client de ce modèle se démarque par une interaction émotionnelle tactile, utilisant des expressions faciales affichées sur son écran de pilotage pour créer une expérience chaleureuse et ludique lors de la réception des articles. Ses déplacements autonomes sont sécurisés par une fusion de capteurs LiDAR et de caméras tridimensionnelles, lui permettant de contourner les obstacles inattendus avec fluidité. En matière de multilinguisme, à l’instar d’autres solutions Android de sa catégorie, il ne dispose pas d’une capacité de traduction ou de détection native automatique au simple contact de l’utilisateur ; le basculement entre les langues doit être programmé par l’opérateur technique via l’activation de packs linguistiques spécifiques depuis les serveurs cloud du fabricant.
temi
Le robot temi présente un profil de conciergerie et d’orientation très épuré, dépourvu d’espace de stockage logistique et entièrement tourné vers l’accompagnement personnalisé et la téléprésence. Reposant sur une tablette tactile centrale de 10 pouces, il s’adresse particulièrement aux halls d’entreprises, aux succursales bancaires et aux boutiques spécialisées disposant de budgets maîtrisés ou d’espaces restreints. Plutôt que de diffuser de larges campagnes publicitaires passives, son engagement se structure autour du suivi mobile mains libres et des appels vidéo haute définition, permettant par exemple de guider physiquement un client vers un produit précis tout en le mettant en relation directe avec un expert distant. Cette orientation fonctionnelle en fait un outil de vente guidée hautement ciblé plutôt qu’un panneau d’affichage déambulatoire.
La mobilité de l’appareil est gérée par le système ROBOX intégrant un LiDAR à 360 degrés et de multiples capteurs de profondeur, autorisant une détection précise des utilisateurs et un évitement réactif des obstacles. Son cycle énergétique est géré par un système de recharge d’opportunité autonome, permettant au robot de maintenir sa disponibilité tout au long de la journée en retournant de lui-même à sa base pour préserver son autonomie estimée à 8 heures. Du point de vue linguistique, le constructeur indique que la reconnaissance vocale est nativement configurée pour l’anglais ; la prise en charge d’autres langues européennes n’est pas automatique et impose aux équipes de déploiement de développer des applications tierces dédiées en utilisant le kit de développement logiciel (SDK) ouvert de la plateforme.
Keenon DINERBOT T9 Pro
Le Keenon DINERBOT T9 Pro est une machine robuste dont le profil structurel logistique à haute capacité est pensé pour les chaînes de restauration, l’hôtellerie et les vastes zones de restauration intégrées aux centres commerciaux. Conçu pour maximiser la charge utile, il intègre quatre plateaux de livraison capables de supporter d’importants volumes de transport, ce qui le rend particulièrement pertinent pour les flux matériels intenses. Malgré sa vocation première de manutention, il embarque un écran publicitaire frontal de 23,8 pouces, lui conférant une utilité secondaire de signalétique dynamique au cœur des zones de chalandise. Le système énergétique est taillé pour l’endurance industrielle, permettant au robot de fonctionner sur des plages horaires extrêmement étendues, allant jusqu’à 13 à 18 heures d’affilée en conditions de laboratoire.
Les modalités d’interaction de cet équipement sont résolument transactionnelles, se concentrant sur des notifications claires visant à confirmer la livraison d’un plateau ou à sécuriser les manipulations, plutôt que d’engager des dialogues commerciaux ouverts. Sa navigation repose sur un algorithme de cartographie avancé couplé à une double vision stéréo, garantissant un repérage précis des obstacles dans des environnements denses et en mouvement permanent. Le traitement des langues étrangères sur cette plateforme ne s’appuie pas sur une détection automatique des dialectes rencontrés dans les allées ; l’intégrateur doit impérativement configurer les annonces vocales et les textes de l’interface via des modules cloud pré-enregistrés fournis par la plateforme de gestion du constructeur.
Pour sélectionner l’équipement approprié, les décideurs doivent aligner rigoureusement les capacités techniques de la machine avec la vocation principale du point de vente. Les environnements exigeant une combinaison puissante d’interaction conversationnelle humaine et d’affichage de plans complexes tireront pleinement parti de l’architecture à double écran de l’OrionStar GreetingBot AD. Si le flux de travail nécessite principalement la distribution physique de produits soutenue par une visibilité promotionnelle mobile, les profils logistiques massifs du Keenon DINERBOT T9 Pro ou du Pudu BellaBot constituent les choix les plus adéquats. Pour les boutiques aux espaces contraints recherchant un compromis entre l’acheminement léger et l’affichage dynamique, le Pudu KettyBot Pro représente une option équilibrée. Enfin, les espaces commerciaux privilégiant le guidage personnalisé, la discrétion physique et la téléprésence experte s’orienteront de préférence vers la solution temi.
Note : Les spécifications tierces mentionnées dans ce document sont basées sur des données publiques (jusqu’à, en conditions de laboratoire, selon les données du fabricant) et peuvent varier ; les noms de produits et de marques appartiennent à leurs propriétaires respectifs. L’utilisation de ces équipements impliquant l’exploitation de caméras, d’un enregistrement vocal, d’une cartographie spatiale ou d’un traitement de données cloud, l’opérateur doit impérativement vérifier la conformité aux exigences du RGPD et des réglementations locales sur l’intelligence artificielle avant tout déploiement.
Quel budget total prévoir pour équiper un point de vente d’un robot de service retail ?
Le coût complet d’un robot de service retail se décompose en trois postes : l’achat initial du matériel (généralement entre 4 500 USD et 16 400 USD selon les modèles de la sélection, du Temi V3 au BellaBot Pro), l’option d’abonnement RaaS (Robot-as-a-Service) qui oscille entre 83 USD et 395 USD par mois chez les revendeurs US, et les frais d’intégration, de maintenance et de consommables. À titre d’exemple, le Pudu KettyBot Pro est affiché à 14 000 USD à l’achat ou 395 USD/mois en location, le Pudu BellaBot Pro à 16 000 USD ou 335 USD/mois, et le Keenon DINERBOT T9 Pro entre 7 995 et 16 400 USD selon le revendeur. Il faut y ajouter le coût éventuel d’un module ascenseur, d’une borne de charge et d’une licence logicielle de gestion de flotte. Pour une budgétisation réaliste en France, prévoir une enveloppe TCO pluriannuelle couvrant l’acquisition, la maintenance préventive, les mises à jour OTA et l’intégration au SI existant (POS, CRM, signalétique digitale).
Quel délai de retour sur investissement (ROI) peut-on attendre en retail commercial ?
Les données sectorielles 2024-2025 situent le payback period typique d’un projet de robotique commerciale entre 12 et 24 mois pour les déploiements bien dimensionnés, avec une amélioration sensible lorsque le robot fonctionne sur de longues amplitudes horaires. IDTechEx note par exemple que les robots humanoïdes peuvent atteindre un payback d’environ 6 mois en scénario de forte utilisation, contre 15 mois en utilisation moyenne. En retail, le ROI se construit principalement sur le remplacement d’heures d’accueil ou de guidage à forte pénibilité, l’augmentation du trafic en point de vente grâce à l’effet d’attraction du robot, et la monétisation de l’écran publicitaire embarqué comme support média dynamique. La direction d’un magasin doit donc chiffrer le coût horaire complet d’un équivalent humain, le gain de conversion attendu sur la zone d’influence du robot, et les recettes publicitaires potentielles sur l’écran intégré pour valider le scénario économique propre à son site.
Quelles sont les obligations RGPD et AI Act pour déployer un robot en France ?
Tout robot embarquant caméras, microphones, LIDAR et cartographie SLAM traite des données personnelles et tombe sous le régime du RGPD : il faut définir une base légale (article 6, le plus souvent intérêt légitime), réaliser une analyse d’impact AIPD (article 35(3)(c), obligatoire en cas de surveillance systématique d’une zone accessible au public), informer les personnes filmées via une signalétique conforme à l’article 13, limiter la durée de conservation (en pratique 30 jours maximum selon la CNIL) et documenter le traitement dans le registre des activités. Depuis le 2 février 2025, l’AI Act interdit en outre la reconnaissance faciale biométrique à distance en temps réel dans les espaces publics et l’inférence des émotions sur le lieu de travail. Les sanctions sont cumulatives : jusqu’à 20 M€ ou 4 % du chiffre d’affaires mondial au titre du RGPD, et jusqu’à 35 M€ ou 7 % au titre de l’AI Act pour les pratiques interdites. Pour les modèles dont les serveurs cloud sont hébergés hors UE, quel que soit le constructeur, l’opérateur doit également encadrer les transferts via les clauses contractuelles types de la Commission européenne.
Quelle autonomie de batterie pour couvrir une journée d’ouverture complète ?
Les modèles de la sélection couvrent une journée d’ouverture standard (8-12 heures), avec des écarts sensibles selon le profil de mission et la consommation de l’écran. Le Temi V3 annonce environ 8 heures, l’OrionStar GreetingBot Pro Large-Screen Edition entre 8 et 10 heures avec sa batterie 20 Ah (529,2 Wh) et son adaptateur 8 A, le Pudu KettyBot Pro entre 9 et 12 heures selon la documentation, le Pudu BellaBot Pro entre 10 et 12 heures, et le Keenon DINERBOT T9 Pro jusqu’à 13-18 heures en mode logistique légère. Pour un commerce ouvert 10 à 12 heures par jour avec un écran publicitaire actif en continu et des interactions vocales fréquentes, il faut viser les modèles dont l’autonomie publiée dépasse l’amplitude horaire, et vérifier que le temps de recharge (5-6 heures pour le GreetingBot Pro, 3-4,5 heures pour les Pudu et Keenon) reste compatible avec une recharge nocturne hors plage d’ouverture. Les valeurs définitives de consommation du GreetingBot Pro restent par ailleurs marquées comme préliminaires par le constructeur.
Le robot peut-il circuler dans les espaces étroits et franchir les contraintes d’un commerce ?
Les largeurs minimales de couloir annoncées par les constructeurs vont de 52 cm (Pudu KettyBot Pro dans certaines configurations) à 70 cm (Keenon DINERBOT T9 Pro), avec l’OrionStar GreetingBot Pro positionné à 60-65 cm et le Temi V3 conçu pour des espaces confinés. La capacité à franchir les obstacles courants (joints de carrelage, seuils, tapis à poils courts) est généralement spécifiée autour de 10-20 mm de hauteur et 5° de pente pour les modèles de service retail. La navigation repose presque systématiquement sur la fusion LIDAR + caméras de profondeur + SLAM, avec une précision de positionnement de l’ordre du centimètre pour le GreetingBot Pro et environ 5 cm pour le Temi V3. Avant déploiement, il est recommandé de cartographier les points singuliers du point de vente (zones étroites, seuils, miroirs, baies vitrées) et de valider la largeur utile de chaque allée contre la fiche constructeur du modèle pressenti.
Le robot parle-t-il français et peut-il s’intégrer aux ascenseurs et multi-étages ?
Le support natif du français varie fortement d’un constructeur à l’autre. Temi annonce officiellement que le produit « parle anglais » nativement et que des langues additionnelles sont en cours d’intégration, ce qui impose aux déployeurs européens de développer les interactions multilingues via le SDK ouvert ou des applications Android tierces pour garantir un accueil professionnel en français. Les modèles OrionStar, Pudu et Keenon embarquent une interface Android personnalisable qui permet la configuration multilingue par le déployeur, mais le détail des langues européennes supportées nativement n’est pas toujours publié sur les fiches grand public. Sur la dimension multi-étages, l’OrionStar GreetingBot Pro dispose d’un module de contrôle ascenseur optionnel avec interface réservée sur le châssis, et plusieurs modèles Pudu (KettyBot Pro, BellaBot Pro) sont compatibles avec l’écosystème Smart Pass (interopérabilité ascenseurs et portes automatiques) distribué par certains revendeurs. Pour un déploiement multi-niveaux, il faut donc vérifier simultanément la disponibilité du module ascenseur et la capacité à configurer le guidage vocal en français via le SDK ou via l’interface d’administration du constructeur.


