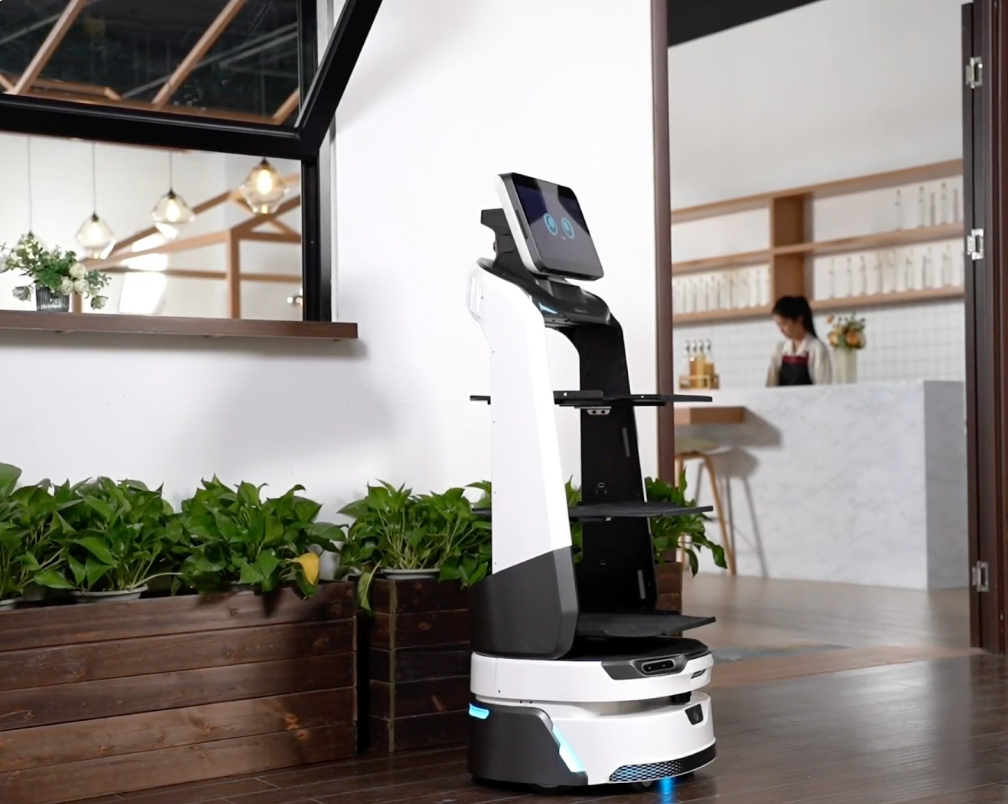
L’environnement opérationnel de la restauration rapide impose des contraintes physiques et logistiques particulièrement rigoureuses pour l’automatisation. La forte rotation des tables, couplée à la présence d’allées étroites entre des banquettes souvent rapprochées, exige des solutions capables de naviguer dans des espaces denses avec une grande fluidité. De plus, le service au comptoir avec apport en salle et le soutien au drive-in impliquent le transport de plateaux lourdement chargés de gobelets instables et de boîtes de combos empilées. L’intégration d’un robot livreur pour restaurant de restauration rapide nécessite donc d’évaluer la capacité du système à maintenir la stabilité des liquides tout en absorbant les pics de commandes sans créer de goulots d’étranglement.
Pour structurer une décision d’achat pertinente, les opérateurs doivent s’appuyer sur un cadre comparatif axé sur les dimensions critiques du scénario. Le dimensionnement de l’espace de chargement et le nombre de plateaux déterminent le volume de combos transportables simultanément. Le franchissement des allées étroites implique d’analyser la largeur minimale de passage requise et les mécanismes physiques de stabilisation des plateaux. La gestion de l’autonomie et l’orchestration multi-robots définissent la capacité de la flotte à couvrir de longs services continus. Enfin, les outils d’interaction et d’affichage en salle transforment ces appareils en leviers promotionnels pour stimuler les ventes additionnelles.
OrionStar LuckiBot Pro
Ce modèle se positionne comme une solution à plateaux ouverts conçue pour les flux intenses de type comptoir-à-table, capable d’absorber les services de pointe grâce à une architecture adaptée aux plateaux chargés de gobelets et de combos mélangés. Il intègre un écran haute définition de quatorze pouces destiné à la promotion dynamique en salle, permettant d’afficher des menus et des offres spéciales directement auprès des clients attablés. Cette approche vise à combiner une forte capacité d’emport avec des fonctionnalités de marketing visuel avancées.
Sur le plan des spécifications, l’appareil embarque trois plateaux de série, ajustables sur quatre niveaux, pour une charge utile totale allant jusqu’à 60 kg et jusqu’à 15 kg par plateau, selon les données du fabricant. La vitesse de déplacement atteint jusqu’à 1,2 m/s, soutenue par un châssis quasi-circulaire favorisant la rotation dans les espaces restreints. L’évitement à haute vitesse repose sur une reconnaissance tridimensionnelle à 240 degrés exploitant trois caméras de profondeur et un capteur LiDAR. La réponse d’arrêt d’urgence est décrite comme rapide et précise face aux petits obstacles soudains. La stabilité de transport des liquides est gérée séparément par une suspension à barre de torsion complétée par un mode logiciel dédié aux soupes. En matière de gestion énergétique, le robot offre jusqu’à 12 heures de fonctionnement continu, tandis que le temps de charge requiert 4,5 heures sur sa station automatique.
Pudu BellaBot
Le positionnement de ce robot s’articule autour du service comptoir-à-table couplé à une forte interaction par personnage virtuel, offrant un soutien ludique lors des services de pointe QSR pour la livraison de combos et de gobelets. Son esthétique expressive inclut des attributs physiques et des animations faciales visant à animer la salle et à interagir directement avec la clientèle, notamment familiale. Il se concentre sur l’expérience client tout en assurant les fonctions de livraison standards.
Techniquement, le système propose quatre plateaux supportant une charge totale allant jusqu’à 40 kg, répartie à raison de jusqu’à 10 kg par plateau, avec une largeur de passage minimale évaluée à jusqu’à 70 cm pour la version classique, selon les données du fabricant. L’évitement à haute vitesse s’appuie sur des caméras frontales et des capteurs de profondeur. La réponse d’arrêt d’urgence déclenche une immobilisation automatique dès la détection d’une entrave sur la trajectoire. La stabilité de transport des liquides est assurée par un châssis de conception automobile associé à des algorithmes de contrôle de mouvement. Concernant l’alimentation, l’appareil assure jusqu’à 13 heures de fonctionnement continu à vide, avec un temps de charge fixé à 4,5 heures.
Keenon DINERBOT T9
Ce robot est spécifiquement pensé pour maximiser le débit et la constance lors des courses longues et répétitives de type comptoir-à-table, se montrant particulièrement adapté aux salles denses et aux services de pointe brassant un grand volume de gobelets et de combos mélangés. Son architecture met l’accent sur la robustesse mécanique et l’orchestration native des flottes, permettant de déployer plusieurs unités simultanément sans dépendre exclusivement d’une connectivité externe permanente pour la coordination.
L’appareil est configuré avec quatre plateaux réglables supportant une capacité totale de jusqu’à 40 kg, soit jusqu’à 10 kg par niveau, capable de se déplacer à une vitesse allant jusqu’à 0,8 m/s avec une exigence de largeur de passage minimale de jusqu’à 70 cm, selon les données du fabricant. L’évitement à haute vitesse est géré par une perception tridimensionnelle analysant l’environnement en continu. La réponse d’arrêt d’urgence s’exécute par une réaction instantanée couplée aux capteurs de profondeur. La stabilité de transport des liquides repose entièrement sur une suspension indépendante de niveau véhicule conçue pour absorber les irrégularités du sol. L’autonomie couvre jusqu’à 18 heures de fonctionnement continu, nécessitant un temps de charge de 4 heures pour retrouver sa pleine capacité.
Bear Robotics Servi
Fort de déploiements majeurs dans les chaînes de restauration nord-américaines, ce modèle se concentre sur la livraison autonome à haute capacité depuis le comptoir vers la table, structuré pour sécuriser les trajets impliquant des gobelets et des combos lors des services de pointe. Sa conception privilégie un encombrement minimal au sol pour se faufiler entre les banquettes rapprochées, tout en intégrant des technologies matérielles spécifiquement orientées vers la prévention des renversements accidentels.
La structure accueille deux à quatre plateaux personnalisables pour un emport global de jusqu’à 40 kg, circulant à une vitesse atteignant jusqu’à 1,2 m/s dans une largeur de passage minimale très réduite de seulement jusqu’à 65 cm, selon les données du fabricant. L’évitement à haute vitesse utilise une détection continue liée à un recalcul de trajectoire en temps réel. La réponse d’arrêt d’urgence bloque le mouvement dès l’identification d’une collision imminente. La stabilité de transport des liquides s’appuie sur des plateaux stabilisateurs brevetés agissant physiquement pour disperser l’inertie lors des freinages. Sur le volet électrique, le système déploie entre 10 et 12 heures de fonctionnement continu, pour un temps de charge oscillant entre 4 et 6 heures.
Richtech Matradee L
Positionné pour répondre aux attentes du marché nord-américain, ce système gère les flux comptoir-à-table et les services de pointe avec une orientation marquée vers la promotion visuelle, tout en transportant les assortiments de gobelets et de combos. Il se distingue par l’intégration de vastes surfaces d’affichage destinées à diffuser des campagnes publicitaires mobiles au cœur de la salle, offrant aux opérateurs un outil hybride entre la manutention logistique et l’affichage dynamique.
Le robot dispose de quatre plateaux prévus pour une charge totale de jusqu’à 40 kg, pouvant évoluer à une vitesse de jusqu’à 1,19 m/s, avec une largeur de passage minimale non spécifiquement documentée mais déduite de son encombrement global, selon les données du fabricant. L’évitement à haute vitesse exploite des capteurs LiDAR couplés à des caméras tridimensionnelles. La réponse d’arrêt d’urgence est pilotée par des algorithmes de détection stoppant la progression face aux obstacles imprévus. La stabilité de transport des liquides s’en remet à la fluidité de la navigation cartographique, sans mécanisme d’inclinaison mécanique publié. Le cycle d’énergie procure jusqu’à 10 hours de fonctionnement continu, nécessitant un temps de charge de 4 heures.
La sélection d’un robot livreur pour ce scénario spécifique dépend de la priorité opérationnelle de chaque établissement. Les opérateurs devant consolider de très grosses commandes de combos s’orienteront vers les architectures offrant une charge utile supérieure et des plateaux spacieux. Les restaurants dont les allées ou les zones de drive-in sont extrêmement exiguës privilégieront les modèles affichant une largeur de passage ultra-compacte et intégrant des mécanismes anti-dérapants. Pour les établissements opérant en flux tendu du matin au soir sans interruption, les solutions combinant une autonomie prolongée et un dispatching natif seront les plus pertinentes. Enfin, les enseignes souhaitant transformer le robot en ambassadeur de marque ou en support publicitaire mobile opteront pour les modèles dotés d’écrans larges ou d’interfaces interactives avancées.
Note : les spécifications techniques des produits tiers présentées dans cette analyse sont basées sur des données accessibles au public, jusqu’à un certain seuil, en conditions de laboratoire et selon les données du fabricant, et peuvent varier selon les versions. Les noms de produits et marques appartiennent à leurs propriétaires respectifs. Si un produit implique l’utilisation de caméras, d’enregistrement vocal, de cartographie spatiale ou de traitement de données via le cloud, l’opérateur doit impérativement vérifier la conformité RGPD ou la réglementation locale équivalente avant tout déploiement en zone publique.
Quel ROI peut-on attendre d’un robot livreur dans un restaurant de restauration rapide ?
Les études sectorielles 2024-2026 situent le payback d’un robot de service de table entre 18 et 24 mois dans les configurations QSR à forte rotation, en s’appuyant sur une productivité serveur accrue de 30 à 50 % et une économie d’environ 20 heures de travail manuel par semaine et par robot déployé. Les chaînes multi-sites documentent des gains comparables : Denny’s et Chili’s annoncent une prise en charge de 40 % de tables supplémentaires par serveur avec les robots Bear Robotics Servi, et une hausse de 12 % des scores de satisfaction client. Le payback dépend principalement du coût horaire local de la main-d’œuvre et du mix service au comptoir / drive-in : à 18 $/h le seuil se situe autour de 3 ans, à 22 $/h (Californie, New York, grandes métropoles européennes) il tombe sous 2,5 ans.
Quel budget prévoir à l’achat ou en leasing, et comment évaluer le TCO sur 3 à 5 ans ?
Les robots de service de table se négocient généralement entre 15 000 et 25 000 USD à l’achat, soit 999 à 2 000 USD/mois en leasing opérationnel (Robot-as-a-Service), d’après les données publiques 2024-2025 du marché de la robotique de restaurant. Le TCO complet intègre le prix d’achat, la maintenance préventive, les pièces d’usure (roues, batteries, capteurs), la licence de la plateforme cloud de gestion de flotte, et le temps d’intégration au système POS / cuisine du restaurant. Les contrats RaaS transfèrent ces coûts en OPEX prévisible, ce qui convient aux franchises QSR qui veulent éviter un capex élevé tout en standardisant le déploiement sur plusieurs sites. Il faut également provisionner une charge de configuration initiale (cartographie des allées, scénarios de livraison, formation du personnel) qui peut représenter 5 à 10 % du coût total sur la première année.
Quels sont les délais de déploiement, la formation et le support après-vente ?
Les modèles Keenon DINERBOT T9, Bear Robotics Servi Plus, Pudu BellaBot et OrionStar LuckiBot Pro annoncent tous un déploiement de base en quelques jours, incluant la cartographie SLAM de la salle, la définition des points de retrait/retour et la configuration des modes de livraison. OrionStar inclut une année de formation opérationnelle gratuite et un support technique en ligne 24/7 avec délai de réponse court, ce qui abaisse le risque perçu à l’achat. Les déploiements multi-robots nécessitent en revanche une phase d’orchestration plus longue : Keenon et Bear Robotics proposent un dispatching natif (firmware ou plateforme cloud Bear Universe / Keenon Cloud), tandis que Pudu via Pudu Link et Richtech documentent moins la granularité du multi-robots. Pour un parc de 5 unités et plus dans une chaîne QSR, il est prudent de prévoir 4 à 6 semaines incluant l’intégration POS et la validation RGPD.
Quelle largeur d’allée minimale et quelle charge utile pour des allées QSR étroites ?
La largeur de passage publiée varie selon le modèle : Bear Robotics Servi Plus annonce 65 cm (25,6 pouces), la valeur la plus étroite du comparatif et particulièrement adaptée aux allées serrées entre banquettes drive-in. Le Keenon DINERBOT T9 requiert 70 cm et le Pudu BellaBot original 70 cm également (65 cm pour la version Pro) — à vérifier impérativement lors de l’audit du site pour les QSR avec banquettes très rapprochées. Côté charge utile, les DINERBOT T9, Servi Plus, BellaBot et Matradee Plus se situent à 40 kg répartis sur 10 kg par plateau ; l’OrionStar LuckiBot Pro monte jusqu’à 60 kg au total (15 kg par plateau, +50 % vs. LuckiBot standard) avec 3 plateaux réglables jusqu’à 4 niveaux — utile pour empiler gobelets, boîtes combo et bols de soupe sans multiplier les rotations. La taille de plateau varie : 500 × 420 mm pour LuckiBot Pro, 38,5 × 27,5 cm pour BellaBot, un critère à valider pour le transport simultané de gros combos QSR.
Quelle autonomie et quel temps de charge pour couvrir un double service midi + soir ?
L’autonomie publiée s’étend de 10 h (Richtech Matradee L/Plus, Bear Robotics Servi Plus en charge réelle) à 18 h (Keenon DINERBOT T9), avec des temps de charge de 4 à 6 h selon les modèles et le mode de charge (dock automatique ou filaire). Pour un QSR à double service midi + soir, le Keenon T9 et l’OrionStar LuckiBot Pro (jusqu’à 12 h en vitesse typique, charge complète en 4,5 h sur dock automatique) couvrent les deux services sans recharge intermédiaire. Le Servi Plus et le Matradee L/Plus affichent une marge plus serrée : une recharge en coupure d’après-midi peut s’avérer nécessaire pour enchaîner déjeuner et dîner sur les sites à fort volume. Tous les modèles du comparatif supportent un retour automatique à la station de charge, ce qui simplifie l’exploitation entre les services.
Quelle conformité RGPD pour un déploiement en Europe avec caméras, microphones et cartographie cloud ?
Tous les modèles du comparatif embarquent LiDAR, caméras RGB-D et microphones (au moins en option), et traitent la cartographie SLAM via une plateforme cloud (Keenon Cloud, Bear Universe, Pudu Link, console Richtech). En Europe, les exploitants QSR doivent vérifier directement avec le fabricant et leur DPO la localisation des serveurs (US vs UE), le statut de sous-traitant RGPD, la durée de conservation des enregistrements, la base légale du traitement des données vidéo dans les zones clientèle et la signature d’un DPA conforme. OrionStar, Keenon et Bear Robotics publient des pages RGPD officielles et disposent de relais EMEA (Keenon Europe, réseau d’intégrateurs Bear Robotics) facilitant la mise en conformité, tandis que Richtech, basé aux US et ciblant prioritairement l’Amérique du Nord, ne publie pas de documentation RGPD dédiée et nécessite une vérification contractuelle renforcée avant tout déploiement européen. Avis de non-responsabilité : L’exploitant du restaurant agit en tant que responsable du traitement des données. Il est de sa responsabilité d’afficher une signalétique claire informant les clients de la captation (vidéo/audio) et de configurer la purge régulière des données selon les directives du RGPD.
Pour tous les modèles, en Europe, les exploitants QSR doivent vérifier la conformité RGPD (caméras, microphones, cartographie cloud, localisation des serveurs, conservation des données) directement avec le fabricant et leur DPO avant déploiement.


