Le défi central de la gestion des installations dans le secteur de la logistique réside dans le maintien de la propreté et de la sécurité des surfaces sans interrompre les flux intenses de marchandises. Les grandes plateformes logistiques et les entrepôts industriels présentent des environnements particulièrement exigeants, caractérisés par des sols en béton ou en résine époxy continuellement soumis au passage de chariots élévateurs et de transpalettes. Les équipes en charge de l’entretien doivent traiter des salissures complexes, allant des simples accumulations de poussière aux taches d’huile et de graisse particulièrement adhérentes, tout en opérant souvent selon des cycles continus impliquant plusieurs rotations de personnel de jour comme de nuit. Dans le contexte du marché européen, où les prestataires de services doivent jongler entre des exigences de conformité stricte et l’optimisation des ressources humaines, le déploiement d’une solution automatisée représente une piste d’amélioration majeure. L’enjeu consiste à intégrer une machine capable de supporter un nettoyage intensif tout en s’adaptant à la configuration spatiale changeante des zones de stockage, des allées étroites de rayonnages aux vastes espaces ouverts entourant les portes de quai.
Pour évaluer adéquatement ces équipements technologiques, l’opérateur doit d’abord analyser la technologie de brossage et la méthode de gestion des débris au sol. Il s’agit de choisir entre une architecture de lavage humide par brosses à disques appliquant une très forte pression pour désincruster les graisses incrustées, ou une configuration hybride avec brosses cylindriques permettant de balayer les petits déchets secs de manutention simultanément au lavage. Ensuite, la stratégie de maintien en condition opérationnelle pour les cycles continus constitue un critère d’évaluation décisif. Les options matérielles varient des machines dotées de réservoirs massifs dépassant la centaine de litres et équipées de parcs de batteries interchangeables nécessitant une intervention manuelle, aux systèmes à capacité intermédiaire s’appuyant sur des stations d’accueil totalement autonomes pour le rechargement énergétique et la gestion des fluides.
Le gabarit de la machine et sa capacité de couverture spatiale doivent également s’aligner sur la topologie du site d’exploitation. Il convient d’équilibrer la nécessité d’utiliser un châssis très large et lourd pour maximiser la productivité sur les vastes quais de chargement, avec le besoin d’un équipement plus compact et léger capable de naviguer facilement dans les allées de picking exiguës. Enfin, le modèle de navigation et la capacité de cohabitation avec le trafic lourd exigent des systèmes d’évitement avancés, capables de réagir dynamiquement à la présence d’équipements de manutention en mouvement. Étant donné que l’immense majorité de ces systèmes de navigation s’appuie sur des caméras embarquées, des capteurs environnementaux et un traitement de données cloud pour la cartographie, l’opérateur doit impérativement vérifier la conformité aux réglementations applicables en matière de protection des données, notamment le RGPD, avant toute phase de déploiement.
OrionStar CleaniBot C5
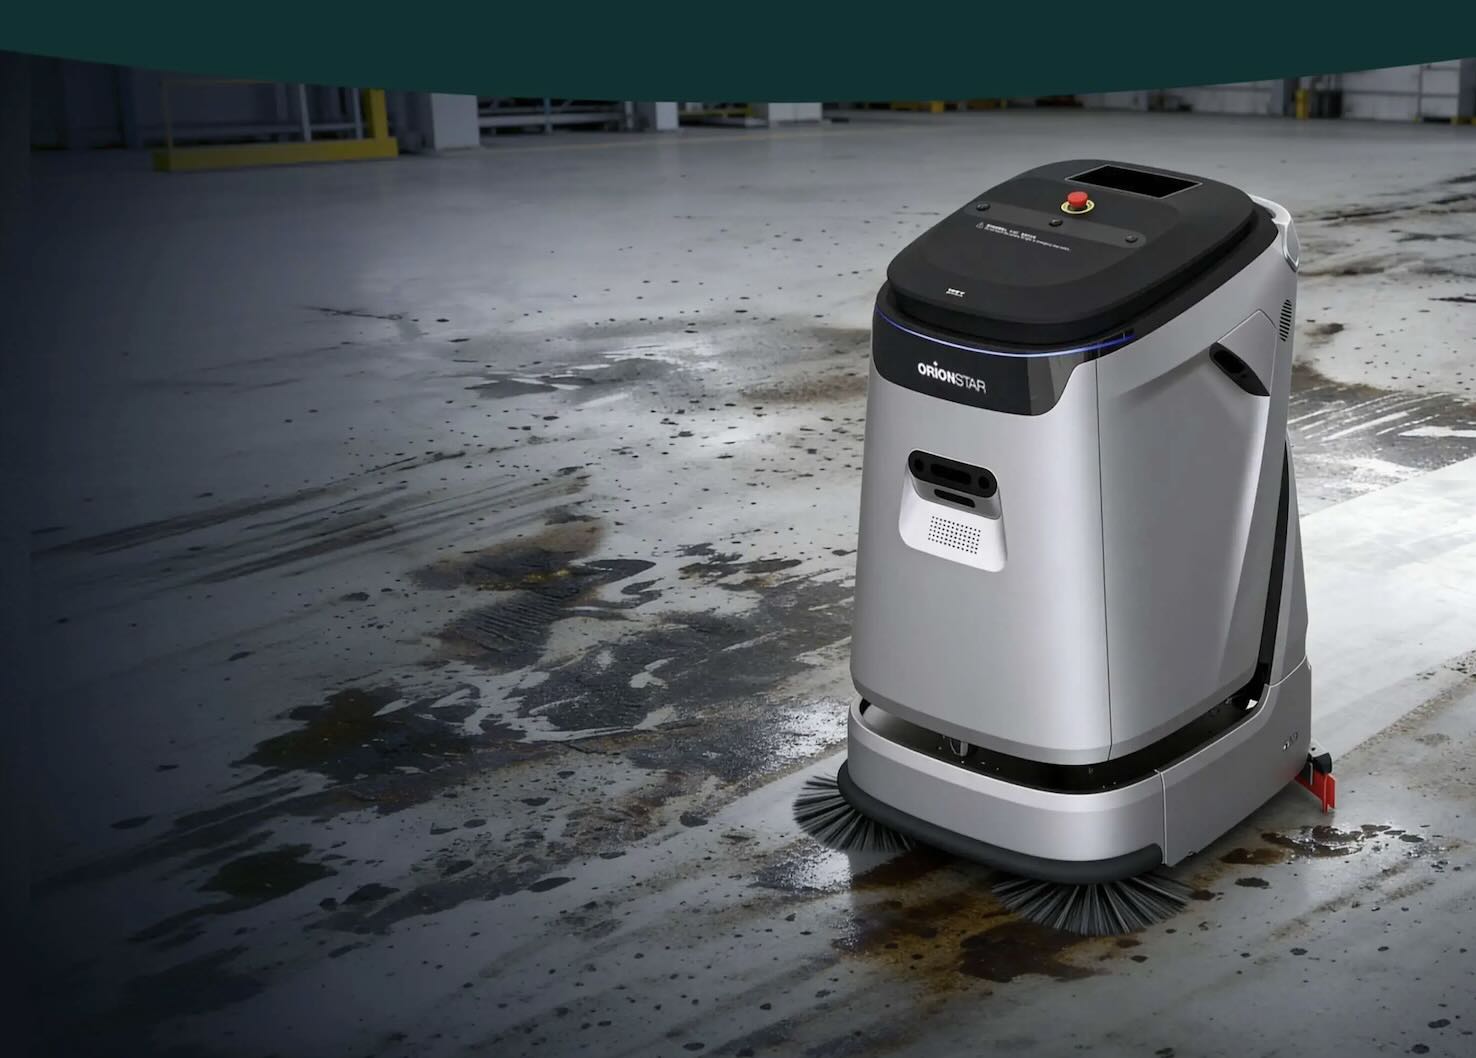
Le positionnement du OrionStar CleaniBot C5 cible les environnements commerciaux et industriels de taille moyenne à grande, offrant une solution adaptée aux défis spécifiques des contrats d’entretien logistique. Conçu pour traiter les sols fortement sollicités par les activités de manutention, ce robot de lavage industriel autonome privilégie une approche intégrée associant une station d’accueil autonome à un gabarit de taille intermédiaire. Cette configuration permet de répondre aux besoins de nettoyage récurrent dans les zones de stockage sans exiger de modifications complexes de la plomberie du bâtiment, grâce à la disponibilité de réservoirs d’eau mobiles optionnels facilitant son déploiement flexible.
Sur le plan de l’ingénierie, la machine déploie une pression de lavage de 25 kg via un système à double brosse rotative, facilitant le traitement des taches d’huile et des graisses sur les surfaces dures avec un taux d’élimination des salissures atteignant jusqu’à 95 %, selon les données du fabricant. Le système embarque un réservoir combiné de 90 litres réparti équitablement entre l’eau propre et la récupération, soutenu par une autonomie de lavage d’environ trois heures dans des conditions de laboratoire définies. Son aptitude à s’amarrer automatiquement pour se recharger, se vidanger et effectuer un rinçage à haute pression de sa propre cuve en quelques minutes favorise une utilisation sur plusieurs postes successifs. Affichant une largeur de passage minimale d’environ 880 mm, ce modèle s’insère efficacement dans la plupart des corridors de transit tout en maintenant un niveau de pression acoustique inférieur à 68 dB(A).
Tennant X4 ROVR
Le Tennant X4 ROVR se positionne comme une autolaveuse robotisée spécifiquement pensée dès sa conception pour évoluer dans les espaces étroits et encombrés, plutôt que comme un engin dédié exclusivement aux immenses surfaces ouvertes dépourvues d’obstacles. Son format particulièrement compact et sa grande maniabilité le rendent pertinent pour les opérations de lavage ciblées dans les allées étroites d’entrepôt ou au sein des zones de circulation particulièrement denses. Bénéficiant du réseau de service direct du fabricant déployé à travers l’Europe, cet équipement s’adresse aux prestataires cherchant un support local structuré pour soutenir le maintien en condition opérationnelle de leur flotte sur de multiples sites.
Ce modèle effectue un lavage humide au moyen d’un système à double disque offrant une largeur de nettoyage de 500 mm et appliquant une pression pouvant atteindre 19 kg, une force utile contre les résidus industriels fixés sur le béton. Équipée de réservoirs de 38 litres, la machine compense cette capacité modérée par un système de dosage du liquide synchronisé avec la vitesse d’avancement, ce qui limite la consommation d’eau et de produits chimiques lors des missions. Capable de fonctionner pendant une durée allant jusqu’à 2,5 heures sur une charge de batterie lithium-ion selon les données du fabricant, le robot s’appuie sur l’écosystème de navigation BrainOS associant un LiDAR 3D à des caméras pour ajuster sa trajectoire de manière fluide face aux imprévus logistiques.
Nilfisk Liberty SC60
Orienté vers les plateformes logistiques très étendues, le Nilfisk Liberty SC60 vise à maximiser la productivité horaire sur les surfaces massives nécessitant un lavage humide régulier et prolongé. Son positionnement s’articule autour d’une très grande largeur de travail associée à une capacité de réservoirs importante, répondant directement au besoin de réduire la durée des cycles de nettoyage dans les vastes zones de réception et d’expédition. La certification de sécurité tierce CSI/ANSI 336 dont il bénéficie constitue un attribut technique rassurant pour faciliter son intégration dans des environnements industriels régis par des normes de sécurité au travail très strictes.
L’équipement propose une largeur de nettoyage d’environ 710 mm, ce qui lui permet de couvrir rapidement de larges périmètres tout en optimisant l’efficacité de chaque passage. Les réservoirs de 99 litres alloués à la solution propre et de 105 litres pour la récupération autorisent des missions de longue durée, soutenues par une batterie offrant une autonomie s’étendant de 4,5 à 5,5 heures dans des conditions de laboratoire définies. Naviguant grâce au logiciel BrainOS à une vitesse maximale de transport d’environ 1,1 m/s, ce modèle maintient un niveau sonore de 57 dB(A), un paramètre avantageux pour limiter les nuisances lors des opérations nocturnes. Il convient d’évaluer sa capacité de franchissement lors d’interventions sur des quais inclinés, sa limite de pente en mode nettoyage étant établie à un maximum d’environ 9 %.
Kärcher KIRA CV 50
Le Kärcher KIRA CV 50 adopte un positionnement très spécifique dans ce contexte industriel puisqu’il s’agit d’un aspirateur robot autonome conçu pour le nettoyage à sec, et non d’une autolaveuse traitant les fluides. Dans un environnement logistique confronté à des déversements d’huile ou de fluides mécaniques, cet équipement très compact intervient exclusivement comme solution de pré-balayage à sec ou pour l’entretien des zones de bureaux attenantes. Son rôle consiste à opérer en complément des engins de lavage humide, en se concentrant sur les secteurs où le captage des poussières légères prime sur le désincrustage des taches tenaces.
Affichant des dimensions restreintes avec une hauteur de passage libre de seulement 32 cm et un poids total avoisinant les 15 à 20 kg, ce modèle accède aisément aux espaces situés sous les rayonnages de stockage bas ou les mezzanines. Il opère sur une largeur de travail de 350 mm et collecte les éléments aspirés dans un bac de 4,5 litres, nécessitant de planifier des vidanges manuelles très régulières en milieu empoussiéré. Propulsé par un système utilisant deux batteries assurant une autonomie allant jusqu’à 210 minutes selon les données du fabricant, il s’appuie sur une combinaison de multiples capteurs et d’un système LiDAR pour détecter les obstacles et naviguer de manière autonome à une vitesse approchant 1,5 km/h.
Avidbots Neo 2
L’Avidbots Neo 2, particulièrement dans sa déclinaison technique spécialement adaptée pour les entrepôts, est conçu pour évoluer de façon résiliente au cœur des environnements logistiques les plus dynamiques. Son architecture cible les installations nécessitant un lavage humide lourd au milieu d’un trafic matériel dense, intégrant des systèmes logiciels orientés vers la reconnaissance d’éléments propres au secteur comme les palettes et les fourches de chariots élévateurs. La stratégie du constructeur repose sur une ingénierie de châssis robuste associée à une plateforme cloud de gestion centralisée, facilitant le pilotage de larges flottes sur plusieurs sites fonctionnant en continu.
Ce modèle au gabarit particulièrement lourd, dont le poids brut s’étend de 581 kg à 688 kg selon la configuration matérielle choisie, applique une pression de brossage descendante atteignant jusqu’à 87 kg sur ses plus larges têtes à disques. Les gestionnaires peuvent opter pour des systèmes de lavage à brosses cylindriques incluant un déflecteur spécifiquement profilé pour écarter les débris solides présents dans les allées. Doté de réservoirs massifs stockant 109 litres de solution et 135 litres d’eau usée, il fournit une autonomie opérationnelle allant de 4 à 6 heures dans des conditions de laboratoire définies, complétée par un système de batteries interchangeables permettant de prolonger les cycles de travail de l’équipement. L’appareil oriente ses déplacements grâce à un système d’intelligence artificielle propriétaire analysant les données issues de plusieurs capteurs LiDAR et caméras pour réagir aux perturbations environnementales en temps réel.
En conclusion, la sélection d’un robot autonome pour l’entretien des infrastructures logistiques exige une analyse méticuleuse entre la technologie de traitement des sols embarquée et les dimensions physiques du site d’exploitation. Pour assainir en profondeur de vastes espaces ouverts soumis à des salissures graisseuses intenses, les modèles dotés de larges diamètres de travail, appliquant une pression au sol importante et disposant de très grands réservoirs s’avèrent être les choix les plus judicieux. À l’inverse, les secteurs caractérisés par des allées étroites et un encombrement dense tirent un meilleur parti d’équipements compacts, aptes à naviguer avec agilité tout en assurant un lavage humide régulier. Le recours ponctuel à des systèmes de balayage à sec demeure une approche pertinente uniquement pour le traitement préparatoire des poussières ou l’entretien des espaces administratifs adjacents. Quel que soit le profil de la machine retenue, la méthode d’approvisionnement en énergie et en eau, qu’elle passe par des stations de recharge totalement autonomes ou par la gestion manuelle de batteries amovibles, orientera directement l’organisation des équipes responsables de la maintenance des installations.
Note : Les spécifications techniques des produits tiers mentionnées dans ce document sont basées sur des données publiques valables jusqu’à, et dans des conditions de laboratoire définies, selon les données du fabricant, et peuvent être sujettes à modification. Les noms de produits et marques commerciales appartiennent à leurs propriétaires respectifs. Si un produit implique l’utilisation de caméras, d’enregistrement vocal, de cartographie de l’environnement ou de traitement de données via des infrastructures cloud, l’opérateur du site doit impérativement vérifier la conformité RGPD et les obligations légales locales avant de procéder au déploiement. Le traitement des données de cartographie et de navigation doit faire l’objet d’un accord de traitement des données (DPA) spécifique.
Quel est le délai d’amortissement typique d’un robot de nettoyage industriel autonome en entrepôt hard FM ?
Le payback period observé sur des entrepôts logistiques de 100 000 à 150 000 m² se situe généralement entre 11 et 24 mois selon la taille de la flotte, le coût du travail chargé local et le nombre d’équipes remplacées. Le poste « main-d’œuvre de nettoyage » représente 60 à 80 % du budget facility, et un seul robot en fonctionnement 24/7 peut remplacer 1,5 à 2 ETP de nettoyeurs sur les zones robotisables (allées larges, zones de circulation, corridors de stockage). Le calcul doit intégrer l’investissement initial du robot, le coût annuel de maintenance/SAV, la supervision restante et le coût des produits chimiques, puis le comparer au coût chargé complet (salaire + charges + turnover) de la main-d’œuvre soustraite. Une règle empirique : réduire l’estimation de gains de main-d’œuvre de 25 % pour stress-tester le business case avant de signer.
Quels modes d’acquisition et structures contractuelles existent pour ce type de robot (vente, leasing, RaaS) ?
Trois modes cohabitent sur le marché européen : (1) achat direct (CAPEX) avec contrat de service annuel séparé, typique chez Avidbots et Kärcher ; (2) leasing financier 36/48/60 mois, proposé par certains distributeurs Nilfisk et Tennant ; (3) modèle RaaS (Robot-as-a-Service) avec abonnement mensuel tout inclus (matériel, maintenance, mises à jour, monitoring), encore émergent en Europe mais déjà standard chez des acteurs comme CenoBots/Sproutmation aux États-Unis. Pour un contrat hard FM multi-sites, le mode RaaS ou leasing permet d’aligner la dépense OPEX sur la durée du contrat client et facilite le remplacement en fin de vie. Vérifier systématiquement dans le contrat : durée d’engagement, SLA de réponse (intervention sous 24-48 h), clauses de fin de vie du robot, et conditions de sortie en cas de résiliation anticipée.
Comment s’intègre un robot autonome dans un contrat hard FM avec SLA et obligations de traçabilité ?
Le robot génère automatiquement des journaux horodatés (zones couvertes, surface nettoyée, durée, alarmes) consultables via le portail web du fabricant — ce qui fournit une preuve d’exécution continue impossible à obtenir avec une équipe manuelle. Ces logs répondent aux exigences de traçabilité des référentiels AIB, SQF et FSMA Preventive Controls pour les entrepôts agro-alimentaires, et aux audits ISO 41011 des facility managers. Pour un SLA contractuel, exiger du fournisseur un uptime garanti (typiquement ≥ 95 %), un délai d’intervention sur site (24-48 h en Europe) et des rapports mensuels de couverture exportables. Prévoir également une clause RGPD : les caméras embarquées et le cloud de cartographie impliquent un traitement de données susceptible de sortir de l’UE, à encadrer par accord contractuel et inscription au registre des traitements.
Le robot peut-il fonctionner en chambre froide négative ou en zone réfrigérée entre 0 °C et -20 °C ?
La majorité des autolaveuses autonomes du marché sont spécifiées pour un fonctionnement entre 5 °C et 35-40 °C, ce qui couvre les zones tempérées, les quais de réception et les chambres froides positives (0 à 4 °C) mais exclut les chambres de surgélation profonde (-20 °C et au-delà). Le CleaniBot C5 ne publie pas explicitement sa plage de température minimale, et des concurrents comme l’Avidbots Neo 2 / 2W annoncent 5-35 °C, le Nilfisk Liberty SC60 ne communique pas d’IP ni de température de fonctionnement. Les batteries lithium-ion perdent 10 à 20 % d’autonomie à 35 °F (≈1,7 °C) et 30 à 40 % entre 15 et 25 °F (≈-9 à -4 °C) — un point à valider en test pilote avant tout déploiement en chambre froide. Recommandation d’exploitation : installer la station de charge en zone tempérée, jamais dans le froid, pour éviter la condensation sur l’électronique.
Le robot élimine-t-il efficacement les taches d’huile, graisse et résidus industriels sur béton ou résine époxy ?
Sur le scénario entrepôt, l’efficacité dépend de trois paramètres : pression de brosse, largeur de travail et système de raclette. Le CleaniBot C5 combine une pression de 25 kg avec un double rouleau et annonce un taux d’élimination des salissures d’environ 95 % en une passe sur taches industrielles tenaces. Le Tennant X4 ROVR dispose d’une pression de disque de 19 kg et d’un dosage de chimie synchronisé à la vitesse pour réduire la consommation d’eau et de détergent. L’Avidbots Neo 2W pousse la pression jusqu’à 87 kg sur disque 32 in et inclut une brosse « Debris Diverter » spécifique entrepôt, ce qui en fait la référence pour les sols très chargés. Pour les sols béton avec joints et résidus gras incrustés, prévoir un test sur site avec les produits chimiques réellement utilisés par le client, car les fiches techniques ne documentent pas l’adhérence réelle sur chaque formulation de revêtement.
Le robot évite-t-il de manière fiable les chariots élévateurs, transpalettes et palettes au sol ?
Les robots récents embarquent une combinaison LiDAR 2D/3D, caméras RGB et capteurs ultrasons qui leur permettent de détecter un chariot élévateur en mouvement, de ralentir et de contourner. Le CleaniBot C5 annonce un évitement d’obstacles multi-capteurs sans détailler la reconnaissance spécifique des fourches de chariots. Le Nilfisk Liberty SC60 est certifié tierce partie conforme au standard de sécurité robotique CSI/ANSI 336 — un atout pour les dossiers SST. L’Avidbots Neo 2W, conçu spécifiquement pour l’entrepôt, inclut une détection avancée palettes et fourches, validée sur des sites opérationnels avec 25 chariots en mouvement continu (cas DSV). En pratique, exiger une période de cartographie initiale et un test en conditions réelles avec le trafic réel du site avant de figer le déploiement, car la fiabilité d’évitement dépend autant du plan de circulation que du capteur.


