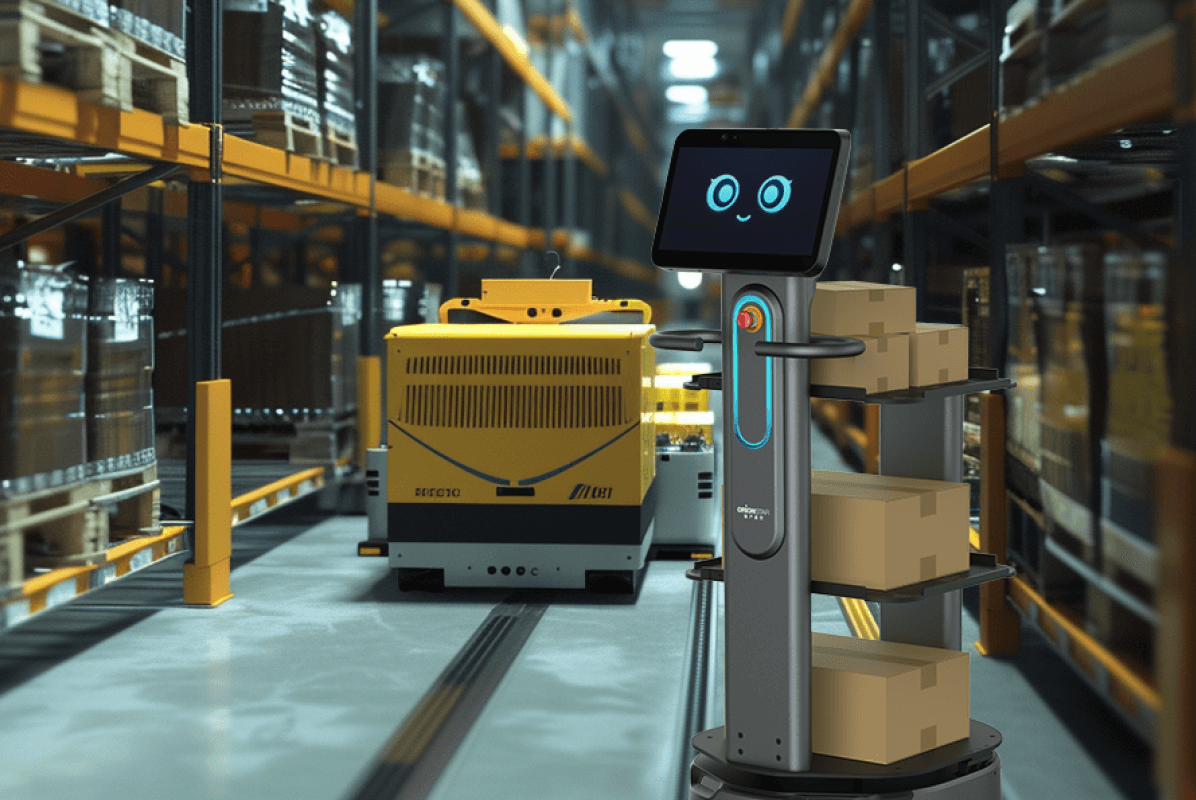
Pour les responsables d’exploitation d’entrepôts et les coordinateurs logistiques, la gestion des zones de kitting représente un défi d’équilibrage constant. La préparation de kits destinés aux chaînes de production ou aux commandes complexes exige une précision absolue, tout en consommant d’importantes ressources en temps et en personnel.
Des analyses du secteur, notamment menées par DHL Supply Chain, indiquent que la pénurie de main-d’œuvre en entrepôt est devenue structurelle. Face à des opérateurs qui peuvent parcourir jusqu’à 15 kilomètres par jour, souvent pour des tâches de transport sans valeur ajoutée, l’automatisation s’impose comme une réponse pragmatique. Cet article examine comment l’OrionStar CarryBot D150, en tant que robot mobile autonome, peut s’intégrer dans ces environnements pour soulager les équipes, réduire les risques ergonomiques et fiabiliser les flux de kitting.
1. Les défis opérationnels du kitting en entrepôt
La zone de kitting regroupe plusieurs sous-espaces interdépendants où les frictions opérationnelles sont fréquentes :
- L’épuisement lié aux allées de réapprovisionnement : Le déplacement physique des composants depuis le stockage vers les zones de kitting consomme un temps précieux. Le spécialiste de l’intralogistique Modula rappelle que ces mouvements répétés sont l’une des activités les plus coûteuses d’un entrepôt.
- Risques ergonomiques dans les stations de pick-and-pack : Le port de charges lourdes et les flexions répétées exposent les opérateurs à des troubles musculo-squelettiques (TMS). L’automatisation du transport permet aux employés de rester dans leur "golden zone" (hauteur de taille) pour l’assemblage.
- Engorgement des zones de pré-assemblage et de kits finis : Les retards dans l’évacuation des kits terminés vers les lignes de production ou les quais d’expédition créent des goulots d’étranglement qui ralentissent l’ensemble de l’opération.
Le déploiement d’un industrial AMR (Autonomous Mobile Robot) vise à prendre en charge ces flux de transport horizontaux, permettant au personnel de se concentrer sur la justesse de la préparation.
2. Capacités de l’OrionStar CarryBot D150 pour les zones de kitting
L’OrionStar CarryBot D150 est conçu pour les environnements de logistique interne nécessitant des capacités de charge supérieures. Ses spécifications techniques offrent des réponses directes aux contraintes des zones de préparation de pièces.
Capacité de charge et configurations adaptables
Le modèle D150 offre une capacité de charge nette allant jusqu’à 150 kg (selon les données du fabricant), ce qui le rend adapté au transport de composants métalliques, de bacs denses ou de multiples commandes simultanées. Pour s’adapter aux différents flux, il se décline en configurations spécifiques :
- Le modèle à plateaux (CarryBot 2) prend en charge jusqu’à 30 kg par niveau, facilitant le tri organisé pour les stations de pick-and-pack.
- Le modèle à étagères (CarryBot 3) intègre une structure (405 mm x 825 mm x 937 mm) adaptée au transfert de lots importants vers les zones de kits finis.
Navigation VSLAM+ en espaces contraints
Contrairement aux anciens AGV nécessitant des bandes magnétiques ou des QR codes au sol, le CarryBot D150 utilise la technologie VSLAM 2.0 (Visual Simultaneous Localization and Mapping). En combinant un LiDAR, trois capteurs de vision de profondeur et des caméras infrarouges, il cartographie et navigue de manière autonome. Sa largeur de passage minimale requise est de 65 cm, une caractéristique pertinente pour circuler dans les allées étroites et les zones de préparation de pièces souvent denses.
Continuité opérationnelle et coopération de flotte
Selon la configuration typique et sous conditions de test (avec une charge de 100 kg sur sol lisse), le D150 offre une autonomie allant jusqu’à 12 heures, couplée à un retour automatique à sa station de charge. Pour les opérations à haut volume, plusieurs unités peuvent être déployées simultanément. Le système gère de manière autonome l’évitement aux intersections selon des règles de priorité numériques, sans nécessiter d’intervention humaine directe.
3. Intégration numérique, sécurité et conformité
L’intégration d’un warehouse robot ne se limite pas à sa mécanique ; elle dépend de sa capacité à communiquer avec l’infrastructure existante et à cohabiter en toute sécurité avec les équipes.
Système ouvert et pilotage WMS
L’équipement fonctionne sous RobotOS (basé sur Android 9.0) et propose plus de 500 API ouvertes. Cette architecture permet aux intégrateurs de connecter l’équipement au Warehouse Management System (WMS) de l’entrepôt, facilitant la traçabilité des kits et le déclenchement de missions automatiques depuis les stations d’assemblage. L’appareil prend en charge les réseaux 4G et Wi-Fi (2.4 GHz / 5 GHz) et dispose de capacités de contrôle hors ligne pour maintenir les livraisons dans les zones de l’entrepôt où la couverture réseau est instable.
Sécurité active à 5 couches
Pour répondre aux exigences strictes de sécurité industrielle (telles que celles encadrées par la norme ISO 3691-4), le CarryBot D150 intègre cinq couches de protection : la détection LiDAR, la perception par caméras de profondeur, des capteurs de collision physiques, des caméras fisheye/infrarouges et un bouton d’arrêt d’urgence. Il est également capable de franchir des seuils de 10 mm et des rainures de 30 mm, des obstacles courants dans les environnements logistiques.
Avertissement de conformité : Le CarryBot D150 utilisant des caméras (fisheye, infrarouge, profondeur), un microphone à 6 canaux pour les commandes vocales, et générant une cartographie détaillée par LiDAR, il est impératif pour les responsables de centres de distribution d’évaluer les flux de données générés. Les exploitants doivent s’assurer que la collecte, le traitement (y compris via OTA ou cloud) et la conservation de ces données sont strictement conformes au RGPD ou aux lois locales sur la protection des données applicables à leur juridiction. Il est recommandé aux entreprises d’informer leur personnel (via affichage) de la présence de capteurs de navigation et de configurer des politiques de rétention des données (vidéo/audio) limitées au strict nécessaire pour des raisons de sécurité, conformément aux directives du RGPD.
4. Impact potentiel sur l’exploitation
La délégation des tâches de transport à un robot mobile autonome modifie la répartition du travail. Les données de l’industrie publiées par des acteurs comme DHL suggèrent que la formation des nouveaux travailleurs peut être considérablement réduite (jusqu’à 80 % dans certains cas documentés) lorsque les opérateurs n’ont plus à mémoriser les plans de circulation complexes de l’entrepôt, le robot se chargeant de trouver le chemin optimal vers le point de dépose.
Du côté du fabricant, OrionStar indique que sous des conditions de déploiement optimales, l’utilisation de la série CarryBot peut réduire l’intensité du travail physique jusqu’à 80 % et améliorer l’efficacité des flux de transport internes. La flexibilité du système VSLAM permet également un déploiement initial rapide (parfois en une seule journée de cartographie), évitant les arrêts prolongés de la production lors de l’installation.
Il est à noter que la série OrionStar CarryBot propose plusieurs modèles. Pour les sous-espaces nécessitant des déplacements plus légers et fréquents, le modèle D100 (capacité de 100 kg) peut compléter le D150 au sein d’une même flotte orchestrée.
Foire Aux Questions (FAQ)
Combien de temps faut-il pour déployer l’OrionStar CarryBot D150 dans une zone de kitting existante ? Grâce à la technologie VSLAM qui ne nécessite ni modification des infrastructures ni pose de marqueurs au sol, la cartographie et le déploiement initial peuvent être réalisés en une journée, minimisant les interruptions de l’exploitation.
Le robot peut-il fonctionner si le réseau Wi-Fi de l’entrepôt est défaillant ? Oui, le système est conçu pour prendre en charge le contrôle hors ligne des systèmes de transport. Il peut continuer à naviguer et exécuter ses routines de livraison entre deux points même dans les zones où la connectivité réseau est instable.
Comment les préparateurs de commandes interagissent-ils avec le robot au quotidien ? L’interaction s’effectue via un large écran tactile de 14 pouces (1080 FHD) situé à hauteur ergonomique, ou par le biais du système vocal (intégrant une localisation de la source sonore à 360 degrés et une réduction du bruit ambiant). Le robot peut également être appelé via un système de "Smart Summon" depuis les stations de travail.
L’OrionStar CarryBot D150 est-il adapté aux très petites pièces d’assemblage ? Pour les petites pièces en vrac, il est recommandé d’utiliser la configuration CarryBot 2 (modèle à plateaux), qui permet de disposer des bacs ou boîtes standardisés sur plusieurs niveaux (jusqu’à 30 kg par niveau), garantissant ainsi que les pièces restent organisées pendant le transport intralogistique.


