Le maintien de l’hygiène au sein des immeubles de bureaux multi-locataires et des campus d’entreprise représente un défi logistique complexe, où le flux continu de personnes et la diversité des aménagements exigent un entretien constant. Pour répondre aux besoins d’espaces spécifiques tels que les zones de fin de parcours, les halls d’accueil partagés, les couloirs et les parcs de stationnement, les gestionnaires immobiliers intègrent de plus en plus de solutions de nettoyage robotisées. L’intégration d’un tel équipement nécessite d’évaluer minutieusement la capacité d’adaptation de la machine face à des environnements hautement dynamiques, où le mobilier et les usagers modifient perpétuellement les parcours de navigation initiaux.
La sélection de l’outil approprié implique également une réflexion sur la gestion des ressources en eau et en énergie, afin de déterminer le niveau d’autonomie opérationnelle vis-à-vis des équipes d’entretien. Le profil acoustique de l’équipement devient un critère technique de premier plan pour valider sa compatibilité avec des opérations en journée, sans perturber les locataires. Enfin, les décideurs doivent scruter la polyvalence de traitement sur de multiples revêtements tout en s’assurant que l’architecture logicielle de la solution permet une traçabilité rigoureuse, en conformité avec les politiques de cybersécurité et de confidentialité du bâtiment.
OrionStar CleaniBot C5
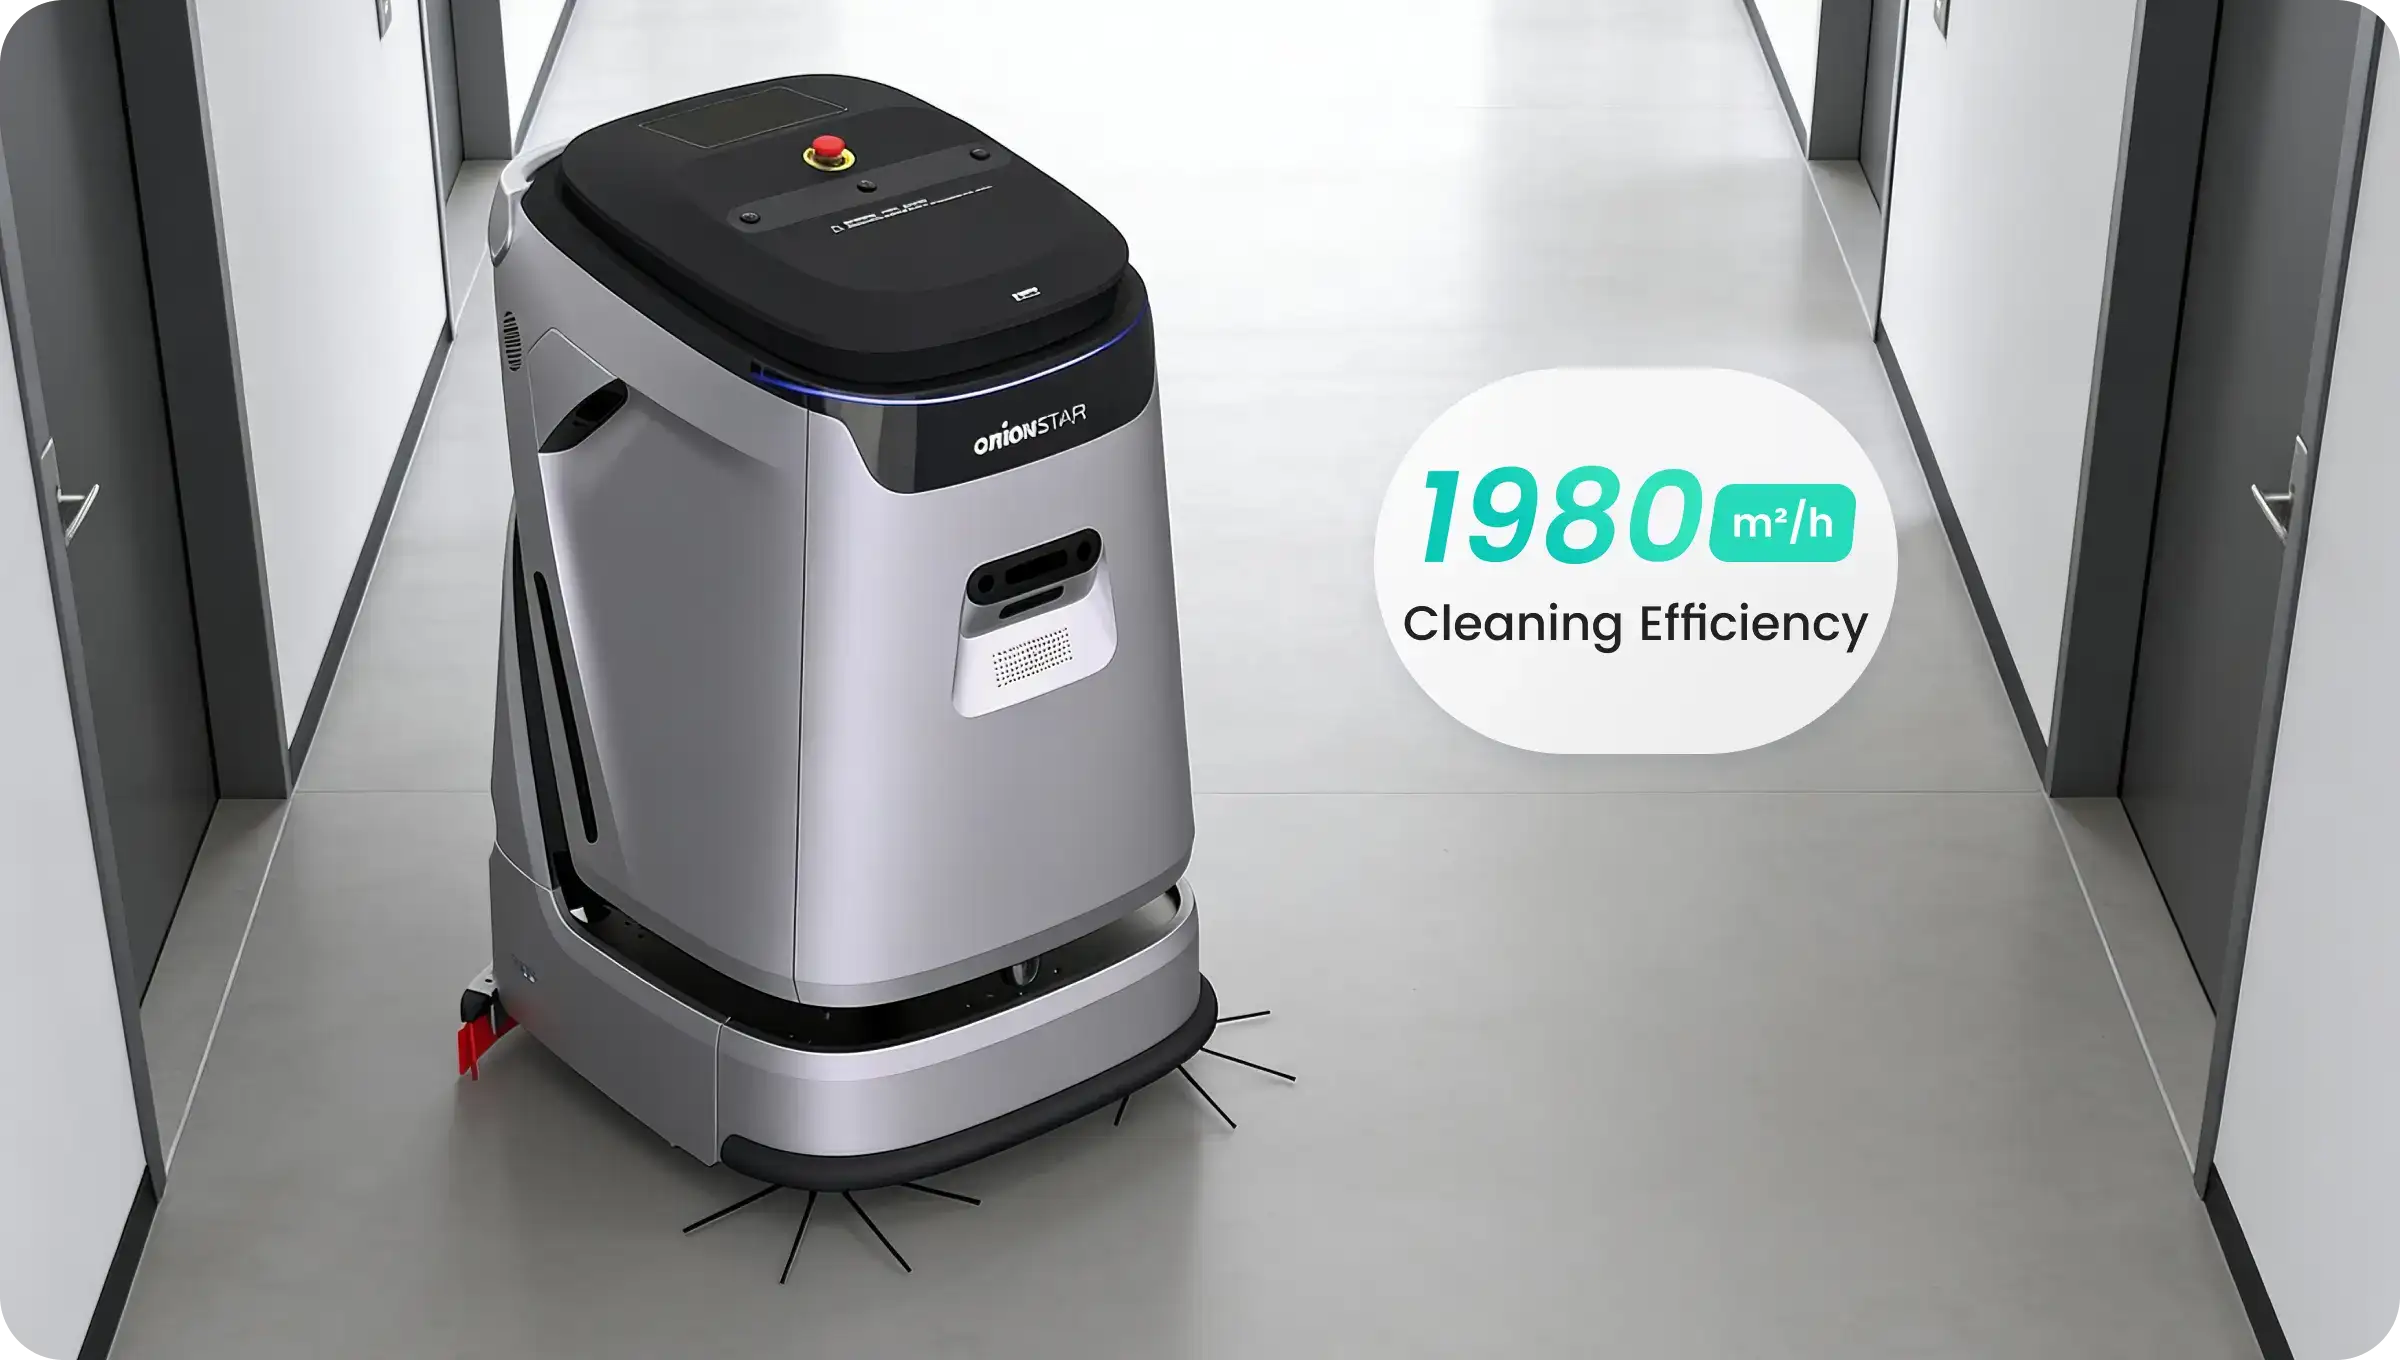
L’OrionStar CleaniBot C5 se positionne comme une autolaveuse industrielle autonome robuste, affichant un poids net de cent soixante-dix kilogrammes et intégrant des réservoirs combinés d’une capacité de quatre-vingt-dix litres. Dotée d’une brosse principale de cinq cent cinquante millimètres, elle offre un rendement théorique allant jusqu’à environ mille neuf cent quatre-vingts mètres carrés par heure. Cette configuration volumineuse et puissante la désigne tout particulièrement pour l’entretien des grands halls d’accueil, des vastes espaces de fin de parcours, des parcs de stationnement et des zones techniques au sein des immeubles de bureaux multi-locataires. L’appareil déploie une pression de brossage de vingt-cinq kilogrammes via un système à double brosse cylindrique, visant à traiter les taches persistantes sur les sols durs en un seul passage.
Sur le plan de l’intégration opérationnelle, cette machine gère son cycle de nettoyage de manière hautement indépendante, selon les données du fabricant. Elle exploite une station d’accueil dédiée permettant un remplissage en eau propre, une vidange des eaux usées et un rinçage interne haute pression en quelques minutes. L’autonomie en mode lavage humide atteint environ trois heures en conditions de laboratoire, avec un système de recharge automatisé facilitant la couverture de vastes espaces sans mobilisation excessive des agents de propreté. L’appareil navigue de façon autonome et cartographie les surfaces à nettoyer, ce qui requiert de la part de l’opérateur une vérification stricte de la conformité RGPD avant toute mise en service dans des zones d’entreprise partagées.
Kärcher KIRA CV 50
Le Kärcher KIRA CV 50 s’insère sur ce marché en tant que robot aspirateur autonome très compact, mesurant environ cinq cent quatre-vingts millimètres de côté pour une hauteur de trois cents millimètres et un poids d’environ quinze kilogrammes. Cette compacité technique le destine naturellement à la navigation dans les couloirs étroits, sous le mobilier des espaces de travail et pour l’entretien quotidien des débris secs dans les bureaux commerciaux ainsi que les halls d’accueil. Il convient de souligner que cet appareil agit en complément des autolaveuses humides plutôt qu’en remplacement direct, puisqu’il se concentre exclusivement sur l’aspiration des poussières via ses brosses latérales et son rouleau central.
L’intérêt opérationnel de ce modèle pour l’entretien diurne réside dans son profil acoustique abaissé, affichant un niveau sonore de cinquante-sept décibels selon les données du fabricant. Cette discrétion sonore favorise son déploiement pendant les heures d’occupation des espaces tertiaires en limitant la gêne auditive. L’appareil s’appuie sur des capteurs spatiaux et un LiDAR pour la cartographie ainsi que l’évitement des piétons, offrant jusqu’à deux cent dix minutes d’autonomie en mode économique en conditions de laboratoire. Étant donné que cette unité traite des données de navigation spatiales, le responsable du bâtiment doit valider la conformité aux directives du RGPD avant son intégration dans les flux de travail.
Gaussian Robotics (Gausium) Scrubber 50
Le Scrubber 50 de Gausium est conçu comme un robot de lavage humide de taille moyenne doté de modes multifonctions couvrant le balayage, le lavage classique et le balayage humide. Cette modularité matérielle le qualifie idéalement pour le traitement des étages de bureaux, des espaces de fin de parcours et des vastes espaces multi-locataires caractérisés par une forte densité de couloirs croisés. En embarquant des systèmes de filtration intégrés, la machine parvient à réutiliser une proportion significative de son eau de récupération, allégeant la charge logistique des équipes lors de longues sessions nocturnes. Sa largeur de passage offre une bonne manœuvrabilité pour les agencements intérieurs standards des ensembles immobiliers.
Un différenciateur marquant de cet équipement réside dans sa connectivité avec les ascenseurs, permettant une gestion fluide des missions multi-étages. Cet appareil intègre un cycle optionnel d’eau et de charge via une station de travail dédiée pour automatiser le réapprovisionnement. Sa technologie de navigation superpose des données issues de multiples capteurs, incluant des caméras de profondeur, afin de recalculer dynamiquement sa trajectoire face aux obstacles imprévus. L’utilisation active de ces composants visuels couplée à une plateforme cloud rend nécessaire une analyse préalable rigoureuse pour attester de la conformité au RGPD lors des déploiements.
Tennant T7AMR
Le modèle Tennant T7AMR se présente comme une autolaveuse autoportée autonome à large base de déploiement dans des environnements tels que les aéroports, le commerce de détail, la santé et l’éducation. Affichant un poids d’environ quatre cent quatre-vingt-douze kilogrammes et pourvu de réservoirs massifs d’environ cent dix litres, cet équipement est expressément recommandé pour les halls étendus, les parcs de stationnement souterrains et les grandes zones techniques des sièges sociaux. Sa voie de nettoyage d’environ six cent cinquante millimètres assure un décapage profond des surfaces industrielles, selon les données du fabricant.
En contrepartie de cette capacité d’action étendue, en raison de ses dimensions, cet appareil est moins adapté aux chemins de circulation étroits des environnements de bureaux standards. Sa masse importante et son format nécessitent des ascenseurs de service spécifiques ainsi que des couloirs de dégagement larges qui ne correspondent pas à l’architecture d’un plateau tertiaire traditionnel. La machine navigue en exploitant la plateforme BrainOS combinant des lasers et des caméras pour opérer de manière autonome. La captation des plans et la gestion télémétrique dans le cloud exigent que l’opérateur du bâtiment confirme minutieusement la conformité au RGPD.
Avidbots Neo 2W
L’Avidbots Neo 2W constitue une autolaveuse industrielle spécifiquement optimisée pour les secteurs de l’entrepôt et de la logistique. Elle intègre des batteries interchangeables favorisant une utilisation sur de multiples plages horaires, associées à une détection des obstacles à trois cent soixante degrés. Cet équipement constitue une solution pertinente pour les niveaux de parking intérieurs, les quais de chargement et les grandes zones de stockage implantés au sein des grands ensembles immobiliers à usage mixte. Sa conception est principalement optimisée pour le milieu industriel plutôt que pour les opérations au sein des halls d’accueil directement ouverts aux locataires et visiteurs de bureaux.
La supervision de cet équipement s’opère par le biais du tableau de bord cloud Avidbots Command Center, délivrant aux équipes de gestion une vue approfondie des métriques d’exécution, jusqu’à plusieurs milliers de mètres carrés par heure en conditions de laboratoire. La machine repère de façon active des objets spécifiques comme les palettes grâce à des capteurs optiques et des modèles d’apprentissage avancés. La collecte visuelle permanente et la transmission d’informations vers l’infrastructure cloud imposent aux administrateurs de site d’effectuer toutes les vérifications légales liées au RGPD avant sa mise en service.
Une approche structurée pour l’acquisition d’une solution robotique d’entretien tertiaire requiert de croiser les contraintes architecturales avec les stratégies de gestion des ressources humaines. Les gestionnaires doivent orienter leur décision en mesurant la capacité du matériel à moduler son parcours sans assistance au sein d’espaces partagés fluctuants, tout en évaluant l’automatisation de son approvisionnement en fluides. L’adéquation du profil acoustique s’avère décisive pour les bâtiments favorisant les prestations de propreté durant les plages horaires de présence des collaborateurs.
L’investigation finale doit se porter sur l’architecture du flux de données proposée par chaque constructeur. L’alignement de ces outils télémétriques avec le degré d’exigence cybersécuritaire du bâtiment détermine la viabilité à long terme de l’installation. Conserver la maîtrise des cartographies et des historiques de nettoyage permet aux propriétaires multi-locataires de moderniser leur gestion opérationnelle tout en respectant strictement leurs engagements de confidentialité envers les occupants.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu’à, en conditions de laboratoire, selon les données du fabricant) et peuvent varier. Les noms de produits et marques commerciales appartiennent à leurs propriétaires respectifs. Si un produit implique des caméras, l’enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l’opérateur doit vérifier la conformité RGPD avant le déploiement.
Quel retour sur investissement (ROI) peut-on attendre d’une autolaveuse automatique dans un immeuble de bureaux ?
Le ROI dépend principalement du nombre d’heures de nettoyage libérées, du coût horaire chargé du personnel et de la surface utile traitée. Les cas documentés par les constructeurs sur des sites tertiaires européens font état de gains annuels à six chiffres et de ROI observés autour de 60 à 65 % sur deux à trois ans, par exemple 124 174,99 £ d’économies et un ROI de 64 % sur le terminal d’Heathrow selon l’étude Gausium publiée sur gausium.com. Pour un immeuble de bureaux multi-locataires typique, le calcul doit intégrer le coût d’acquisition ou l’abonnement RaaS, la maintenance préventive, la consommation d’eau et de produit, et la réaffectation du personnel à des tâches à plus forte valeur. Les modèles compacts à aspiration seule (Kärcher KIRA CV 50) atteignent rapidement le seuil de rentabilité sur les halls d’accueil grâce à leur faible coût d’exploitation, tandis que les autolaveuses de type C5 ou Scrubber 50 se justifient sur les couloirs partagés, les zones techniques et les parkings où le lavage humide est requis. Il est recommandé de valider ces hypothèses avec un pilote de deux à quatre semaines sur site avant généralisation.
Quels modes contractuels et quelles clauses de service faut-il prévoir ?
Trois modèles dominent le marché : la vente directe avec contrat de maintenance, le leasing / crédit-bail sur 36 à 60 mois, et le Robot-as-a-Service (RaaS) avec abonnement mensuel intégrant maintenance, mises à jour logicielles et parfois remplacement en cas de panne. Le RaaS est particulièrement adapté aux gestionnaires multi-sites qui souhaitent lisser la dépense en opex et transférer le risque technologique vers le fournisseur, mais il suppose un engagement de durée (souvent 24 à 48 mois) et une vérification fine des clauses de sortie. Pour les baux multi-locataires, le contrat doit également préciser la propriété des données cartographiques, les conditions d’accès aux plans d’étage par le fournisseur et la portabilité des cartes en cas de changement de prestataire. Les garanties sur les batteries (cycles de charge, dégradations de capacité) et les délais d’intervention sous SLA doivent être chiffrés contractuellement avant signature.
Comment traiter la conformité RGPD et les obligations du bailleur lors du déploiement ?
Les autolaveuses dotées de LiDAR et, a fortiori, de caméras RVB ou de profondeur (Gausium Scrubber 50, Avidbots Neo 2W, Tennant T7AMR via BrainOS) collectent des données de mesure et potentiellement des images de personnes dans les espaces communs. Le responsable de traitement, en pratique le bailleur ou le gestionnaire d’immeubles, doit réaliser une analyse d’impact relative à la protection des données (AIPD), informer les occupants et les locataires par voie d’avenant au bail ou de règlement intérieur, et mettre en place les mécanismes prévus par l’article 25 du RGPD (privacy by design, minimisation des données). Concrètement, il faut anonymiser ou désactiver les flux vidéo lorsqu’ils existent, limiter la conservation des cartes à la durée du bail, et documenter les sous-traitants (fabricant, intégrateur). Le CleaniBot C5 et la KIRA CV 50, qui reposent principalement sur LiDAR et capteurs de distance sans capture d’image, présentent une surface RGPD réduite, mais une analyse reste obligatoire dès qu’un tiers a accès aux plans ou aux journaux d’opération.
Quels critères de gabarit faut-il valider sur site avant déploiement ?
Trois paramètres conditionnent la faisabilité d’un déploiement dans un immeuble multi-locataires : la largeur minimale de passage, la pente franchissable et la hauteur libre (notamment pour passer sous les paillasses et les portes coupe-feu). La KIRA CV 50 (578 × 578 × 300 mm, 650 mm de passage requis) est la plus polyvalente pour les halls étroits et les zones techniques, tandis que la CleaniBot C5 (820 × 680 × 1 130 mm, ~880 mm de passage requis) exige des couloirs standards et les ascenseurs de service d’au moins 900 mm de largeur utile. La Scrubber 50 et le Neo 2W se situent entre ces deux extrêmes (≈ 800 mm de passage), et le Tennant T7AMR, avec ses 492 kg et son format ride-on, est en pratique réservé aux entrepôts et logistique plus qu’aux bureaux. Il faut également valider la pente en charge (jusqu’à 5° chargé pour la C5, 6 % pour la KIRA, 4,6° pour la Scrubber 50) et le franchissement de seuils (jusqu’à 15 mm pour la C5), en mesurant les rampes d’accès parking et les seuils de portes techniques.
Quel niveau sonore attendre et le robot peut-il fonctionner en présence des occupants ?
Le niveau sonore détermine si le nettoyage peut être programmé en journée ou s’il doit être reporté après les heures de bureau, ce qui a un impact direct sur le coût d’exploitation. La Kärcher KIRA CV 50 affiche 57 dB(A), la CleaniBot C5 moins de 68 dB(A), la Scrubber 50 environ 65 dB(A), et la Tennant T7AMR autour de 70 dB(A) selon les modes — ces valeurs restant compatibles avec un usage diurne dans un open space ou un hall d’accueil, à condition d’éviter le nettoyage pendant les réunions et les appels. Pour les immeubles avec des locataires soumis à des engagements de tranquillité (espaces de coworking, cabinets de conseil), il est prudent de programmer les sessions en dehors des plages 9 h-12 h / 14 h-18 h et de réserver les zones partagées (vestiaires, fin de parcours) aux heures creuses. La KIRA CV 50 reste, sur ce critère, la plus permissive pour un fonctionnement pendant les heures de bureau.
Comment l’autolaveuse s’intègre-t-elle aux outils de gestion du bâtiment (GTC, BMS, CAFM) ?
Les plateformes des principaux constructeurs (Kärcher Fleet, Gausium Cloud, Tennant avec BrainOS, Avidbots Command Center, portail OrionStar) exposent des API ou des exports CSV/JSON qui permettent d’alimenter un système CAFM ou un outil de ticketing interne avec les cycles réalisés, les surfaces couvertes et les alarmes. Pour un workplace manager multi-sites, l’intégration typique consiste à corréler les passages robots avec les tickets de demande de nettoyage et à déclencher des interventions humaines sur les anomalies détectées (panne, zone non couverte, niveau de batterie bas). Les modèles multi-étages comme la Scrubber 50, capables de gérer plusieurs cartes et de revenir automatiquement à la station de charge, simplifient le déploiement sur des campus avec plusieurs bâtiments reliés par ascenseur. Avant sélection, il est recommandé de vérifier la disponibilité des API documentées, la fréquence de mise à jour des cartes et les conditions de licence pour un usage multi-sites ou multi-prestataires.


