Introduction
Dans les salles de restaurant principales, le service se joue sur quelques dizaines de mètres parcourus plusieurs centaines de fois par jour. Les restaurants y voient se cumuler depuis plusieurs années des contraintes de nature différente : une pénurie de personnel de salle devenue structurelle — la National Restaurant Association a documenté que la restauration américaine avait perdu trois fois plus d’emplois que toute autre industrie depuis le début de la pandémie —, une pression sur les coûts qui rend chaque poste vacant plus difficile à compenser, des exigences d’hygiène et de conformité qui ne se relâchent pas, et des clients dont les attentes en matière de rapidité et d’attention restent inchangées. C’est dans cet écart entre la charge de travail et les effectifs disponibles que les robots serveurs se sont installés comme un outil d’appoint concret : ils absorbent le transport répétitif entre la passe et les tables, ainsi que le retour de la vaisselle vers la plonge, pendant que le personnel de salle se concentre sur ce qui exige une présence humaine. Des établissements en France et au Québec les exploitent en service réel depuis 2022, et les retours désormais documentés permettent d’examiner ce que cette catégorie d’équipement change effectivement dans l’organisation d’une salle.
Le Besoin Croissant d’un Service Plus Intelligent dans les Salles de Restaurant Principales
- La pénurie de personnel de salle s’est installée durablement : la restauration américaine a perdu trois fois plus d’emplois que toute autre industrie depuis le début de la pandémie, avec près de 110 000 restaurants fermés fin novembre 2020 et environ 17 % des établissements à l’arrêt en décembre 2020.
- Le coût d’entrée reste un arbitrage lourd pour un exploitant indépendant : un restaurant des Deux-Sèvres a déboursé 12 000 € pour le robot serveur qu’il a mis en service, tandis qu’un établissement québécois a inscrit le sien dans un plan d’investissement de plusieurs dizaines de milliers de dollars couvrant aussi d’autres équipements de salle.
- Les exigences sanitaires pèsent sur chaque manipulation : les Centers for Disease Control and Prevention estiment qu’environ 20 millions de personnes contractent le norovirus chaque année aux États-Unis et qu’environ 70 % des épidémies alimentaires liées à ce virus proviennent de travailleurs infectés.
- La pénibilité du poste de serveur reste élevée : les équipes enchaînent les allers-retours chargés vers la plonge et les tables, un même service pouvant exiger trois trajets successifs là où un seul suffirait avec un support de transport.
Comment les Robots Serveurs Peuvent Aider
- La navigation SLAM visuelle permet à l’appareil de cartographier la salle puis de rejoindre seul une table désignée, sans rail au sol ni marquage physique du parcours.
- La livraison multi-plateaux regroupe plusieurs plats, voire plusieurs tables, sur un même trajet, ce qui réduit mécaniquement le nombre de passages entre la passe et la salle pendant le coup de feu.
- La reconnaissance d’obstacles 3D couvre un large champ autour du châssis et permet de réagir aux chaises déplacées, aux clients debout et aux objets tombés au sol, situations permanentes dans une salle en activité.
- La recharge automatique ramène le robot à sa borne pendant les creux de service, de sorte que sa disponibilité ne dépend pas d’une manipulation du personnel entre deux services.
- Le suivi des commandes en temps réel indique quel plateau part vers quelle table et quand la livraison est effectuée, ce qui laisse une trace exploitable pour la coordination entre la cuisine et la salle.
- L’interaction multi-mode — écran, commande vocale, accueil et guidage des clients, collecte de vaisselle — permet d’affecter le même appareil à des tâches différentes selon les moments de la journée.
- Dès lors que la catégorie embarque des caméras de navigation, une cartographie des lieux ou un traitement de données dans le cloud, les exploitants doivent vérifier la conformité RGPD de la solution : périmètre exact des données collectées, durée de conservation, base légale du traitement et flux vers les systèmes tiers.
Gros Plan : L’OrionStar LuckiBot Pro en Action
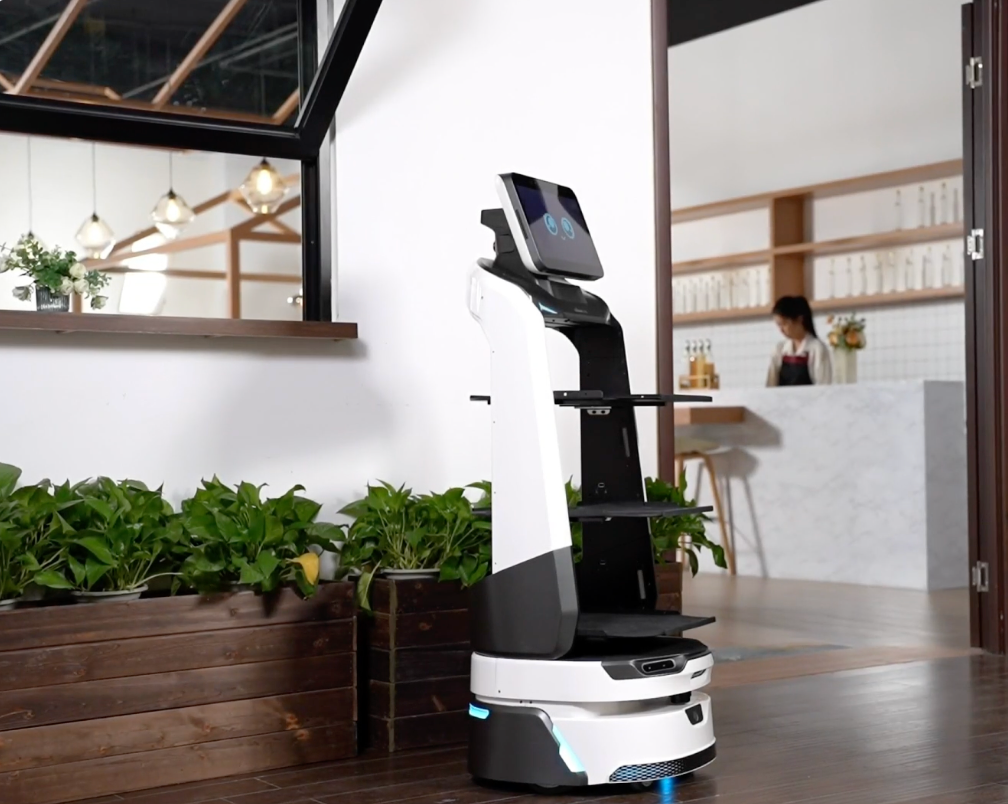
L’OrionStar LuckiBot Pro donne une idée de la manière dont ces capacités génériques se traduisent sur un appareil concret. Côté transport, le constructeur annonce une charge totale pouvant atteindre 60 kg répartie sur trois plateaux — ajustables jusqu’à quatre niveaux — avec une charge maximale de 15 kg par plateau : un ordre de grandeur qui correspond au besoin exprimé par les exploitants cherchant à regrouper plusieurs assiettes ou un retour de vaisselle complet en un seul déplacement. Côté perception, l’appareil associe un LiDAR, trois caméras de profondeur RGBD et une navigation SLAM visuelle pour une reconnaissance d’obstacles 3D annoncée sur 240° autour du robot, avec une vitesse de croisière réglable de 0,5 à 1,2 m/s et une suspension à barre de torsion destinée à limiter les vibrations sur sols irréguliers. Côté disponibilité, l’autonomie est donnée jusqu’à 12 heures sur une charge dans un scénario de circulation typique, selon les données du fabricant, avec retour à une borne de recharge automatique ou recharge par câble. Ces valeurs étant relevées dans des conditions de test définies, elles gagnent à être confrontées à la configuration réelle de chaque salle : largeur des allées, nature du revêtement de sol et densité de couverts au mètre carré.
Bénéfices pour les Exploitants de Restaurants et le Personnel de Salle
- Moins d’allers-retours par service — Dans un déploiement québécois documenté, l’équipe indique pouvoir charger 8 à 10 assiettes dans le robot et n’effectuer qu’un seul trajet là où trois étaient auparavant nécessaires, l’appareil repartant seul vers la plonge avec la vaisselle sale.
- Pénibilité réduite en salle — Le portage des charges lourdes et une partie des kilomètres parcourus chaque jour basculent sur la machine, motivation citée en premier par les exploitants interrogés aussi bien en France qu’au Québec.
- Personnel recentré sur la relation client — Libérées du transport, les équipes disposent de plus de temps pour l’accueil, le conseil et la vente additionnelle ; les fabricants relient cet effet à une hausse du ticket moyen, une affirmation commerciale qui reste à vérifier établissement par établissement.
- Continuité de service sur toute l’amplitude — Les autonomies annoncées sur cette catégorie couvrent une journée de service sans recharge intermédiaire, ce qui évite d’immobiliser l’appareil précisément au moment où la salle est la plus chargée.
- Moins de contact humain avec les aliments — Le service autonome et la commande sans contact réduisent le nombre de manipulations, un levier identifié par les spécialistes de la sécurité alimentaire pour limiter la propagation des pathogènes et des virus.
- Un appui face aux difficultés de recrutement — Les établissements qui ne parviennent pas à pourvoir leurs postes de salle positionnent le robot comme un soutien de l’équipe en place et non comme un remplacement, formulation reprise par les responsables des restaurants français déjà équipés ; les clients interrogés sur place se disent majoritairement favorables dès lors que la mesure soulage les serveurs.
Applications Concrètes
Les Zones de Tables
C’est là que se concentre l’essentiel des trajets répétitifs : plats à apporter, boissons à renouveler, assiettes à débarrasser. Le robot est programmé avec le plan de la salle, le serveur lui affecte une destination — un plateau pour telle table, un autre pour telle autre — et l’appareil s’y rend seul, le personnel pouvant le suivre ou le devancer pour dresser la table. La difficulté à anticiper reste la circulation : allées encombrées par des chaises reculées, files de clients debout et enfants en mouvement imposent de valider la largeur de passage réelle avant la mise en service.
Les Postes de Boissons
Les liquides sont le point de fragilité du transport automatisé : un démarrage brusque ou un seuil de porte mal absorbé suffit à renverser un verre plein. Les modes de livraison dédiés aux liquides et les suspensions destinées à amortir les irrégularités du sol répondent à ce cas précis, en privilégiant la stabilité sur la vitesse. Sur ce poste, l’intérêt principal est moins le gain de temps que la régularité du service, en particulier lorsque plusieurs tournées de boissons se succèdent en fin de service.
Les Passes Cuisine Ouvertes
La passe est le goulot d’étranglement classique du service : les plats y attendent qu’un serveur se libère, avec un risque de perte de température et de désynchronisation entre les convives d’une même table. Un robot en attente au niveau de la passe permet de charger plusieurs commandes dès leur sortie et de les envoyer sans mobiliser un membre de l’équipe pour chaque trajet. Dans les configurations ouvertes sur la salle, la présence de l’appareil doit être intégrée au plan de circulation pour ne pas gêner le passage du personnel de cuisine.
L’Accueil
À l’entrée, la contrainte est le temps d’attente perçu au moment où la salle est déjà sous tension. Un robot capable d’accueillir les arrivants, d’afficher la carte ou les suggestions du jour sur son écran et de guider les clients jusqu’à leur table décharge le maître d’hôtel d’une partie de ces déplacements. Le passage de l’appareil suscite par ailleurs une curiosité réelle chez les clients, effet régulièrement rapporté par les établissements équipés, mais qui ne remplace pas l’accueil humain à l’entrée.
Intégration avec les Autres Systèmes Intelligents
L’intérêt opérationnel d’un robot serveur dépend largement de son raccordement aux outils déjà en place dans le restaurant. Le couplage le plus structurant relie l’appareil au système de point de vente et à l’écran de cuisine : une commande passée sur l’écran tactile du robot ou en salle remonte immédiatement en cuisine, et l’état de préparation redescend vers la salle, ce qui rapproche le flux d’un circuit POS vers KDS en temps réel plutôt que d’une simple navette de transport. Vient ensuite l’intégration au plan de salle numérique, issu du système de réservation et de gestion des tables : le robot programmé avec la cartographie de la salle reçoit une table de destination et adapte l’affectation des livraisons au statut de chaque table. À cela s’ajoute la couche IoT et capteurs — LiDAR et capteurs de profondeur pour la cartographie et l’évitement, détection de charge sur les plateaux, pare-chocs et bouton d’arrêt d’urgence — dont les données peuvent être interfacées avec l’infrastructure du bâtiment, éclairage et présence notamment. Les plateformes ouvertes, dotées d’interfaces de programmation documentées et d’interfaces matérielles modulaires, facilitent ces raccordements ; en Europe, le respect des certifications applicables à la navigation et à la sécurité constitue un prérequis à vérifier avant tout déploiement en salle.
Soutenir les Objectifs ESG et de Développement Durable
- Volet environnemental — Le fonctionnement sur batterie autorise une recharge programmée en heures creuses, et une meilleure synchronisation entre la cuisine et la salle limite les plats servis hors température ainsi que le gaspillage qui en découle.
- Volet social — La réduction des charges portées et des distances parcourues améliore les conditions de travail en salle, un argument d’attractivité et de rétention dans un marché du travail durablement tendu.
- Volet gouvernance — La traçabilité des livraisons, l’auditabilité des flux de données et la documentation de la conformité RGPD et des règles d’hygiène applicables donnent à l’exploitant une base vérifiable pour son reporting.
Pris ensemble, ces trois axes font du robot serveur moins un équipement isolé qu’un élément mesurable de la performance extra-financière d’un exploitant, à condition que les indicateurs — consommation électrique, incidents en salle, trajets évités — soient suivis dès la mise en service. Au terme de cet examen, il apparaît que les robots serveurs modifient moins la nature du service qu’ils n’en redistribuent la charge : le transport répétitif entre la passe et les tables devient une tâche machine, tandis que l’accueil, le conseil et la gestion du rythme de la salle restent du ressort des équipes. Pour les restaurants qui exploitent des salles de restaurant principales, la question utile n’est donc pas de savoir si l’appareil remplace un serveur, mais quelle part des trajets quotidiens il peut absorber sans perturber la circulation existante. La gamme OrionStar LuckiBot décline plusieurs modèles dont les capacités de charge, les tailles d’écran et les profils de navigation diffèrent, ce qui permet d’ajuster le choix à la surface de la salle, à la largeur des allées et au volume de couverts servis ; la disponibilité des modèles et des options pouvant varier selon les marchés, il reste utile de valider la configuration avec le distributeur local avant tout déploiement.


