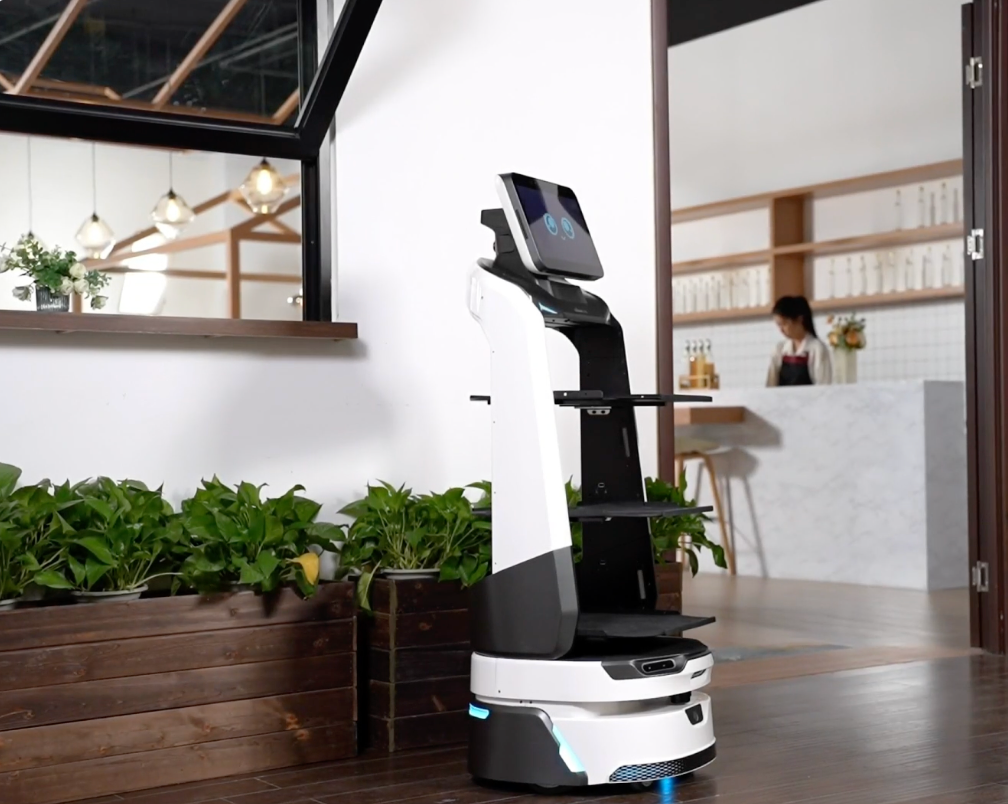
Les exploitants de la restauration à table font face à des défis complexes pour maintenir un flux opérationnel fluide lors des heures de pointe. La gestion des repas multi-services, le débarrassage continu de la vaisselle usagée et la présentation soignée dans l’assiette exigent une orchestration minutieuse, souvent fragilisée par les pénuries récurrentes de serveurs de salle. L’esthétique face au client et le fonctionnement silencieux sont des critères déterminants dans des environnements allant de la restauration décontractée à la gastronomie, où l’atmosphère ne doit pas être perturbée. Les allées étroites et les tables rapprochées imposent également des contraintes de navigation strictes pour tout équipement circulant au milieu de la clientèle.
Pour répondre à ces enjeux opérationnels, l’adoption d’un équipement automatisé repose sur plusieurs facteurs d’évaluation concrets. La prévention des déversements et la stabilité des liquides constituent une priorité absolue pour le transport de soupes chaudes et de boissons, nécessitant des suspensions avancées ou des plateaux spécifiques. La capacité de charge utile définit le rendement par trajet, impactant directement la réduction des allers-retours pour le personnel. L’interaction avec la clientèle et la gestion de l’autonomie sur de longues plages horaires complètent ce cadre d’analyse, orientant les acheteurs vers des stratégies technologiques adaptées à leur positionnement commercial.
OrionStar LuckiBot Pro
L’OrionStar LuckiBot Pro se positionne comme un robot phare de nouvelle génération, adoptant une philosophie de conception allant au-delà de la simple livraison. Ce modèle vise à répondre aux exigences de la restauration à service complet grâce à une charge utile élevée pouvant atteindre jusqu’à 60 kg, répartie sur trois plateaux réglables avec une capacité de 15 kg par niveau. Cette architecture, extensible jusqu’à quatre niveaux, permet de gérer efficacement les repas multi-services complexes et les lourdes charges de débarrassage lors des pics d’affluence. L’intégration d’un mode de livraison dédié aux soupes chaudes, associé à une suspension à barre de torsion, offre un contrôle accru des déversements sur des surfaces variées telles que le carrelage ou le marbre, sécurisant ainsi le transport des liquides tout en préservant l’esthétique du service en salle.
Sur le plan de l’interaction et de la navigation, ce modèle se distingue par un grand écran interactif de 14 pouces en résolution 1080P FHD, particulièrement adapté pour la présentation de cartes numériques ou la suggestion d’accords mets-vins de manière discrète face au client. La perception spatiale s’appuie sur une reconnaissance d’obstacles en 3D à 240 degrés, combinant trois caméras RGBD et un LiDAR, favorisant une circulation fluide dans les allées étroites et un fonctionnement silencieux. L’autonomie s’étend jusqu’à 12 heures en conditions de laboratoire, soutenue par une plateforme SDK ouverte. Cette ouverture permet aux intégrateurs de différencier le support multilingue via une intégration SDK poussée ou une détection automatique native, offrant ainsi une flexibilité supérieure par rapport aux simples packs vocaux téléchargés depuis le cloud.
Pudu BellaBot
Le Pudu BellaBot aborde le service en salle avec une identité visuelle marquée par un motif de chat bionique, cherchant à créer une interaction chaleureuse dans les environnements familiaux ou décontractés. Ce modèle à quatre plateaux offre une capacité totale de 40 kg, combinée à un système de navigation premium à double SLAM qui facilite l’adaptation aux espaces denses. Son interface multimodale permet un engagement visuel et sonore avec la clientèle, ce qui répond aux attentes des restaurateurs souhaitant allier la fonctionnalité de livraison à une animation en salle. Le support multilingue repose généralement sur des packs vocaux gérés via le cloud, offrant une variété d’options de localisation pour les marchés internationaux, bien que la réactivité puisse varier selon la connectivité du site.
La réactivité face aux imprévus constitue un atout notable de cet appareil, qui affiche un temps de réponse aux obstacles de 0,5 seconde selon les données du fabricant. Cette agilité sécurise la navigation silencieuse autour des convives et du personnel, un élément critique dans la restauration contemporaine où l’espace entre les tables est souvent réduit. Bien que la conception des plateaux repose davantage sur la fluidité de la conduite algorithmique que sur une stabilisation mécanique complexe des liquides, le châssis minimise efficacement les à-coups lors des déplacements. L’esthétique générale de l’appareil s’intègre naturellement dans les concepts de restauration où l’expérience client est fortement valorisée aux côtés de la performance logistique brute.
Keenon DINERBOT T9
Le Keenon DINERBOT T9 se caractérise par une architecture fermée et une haute capacité de transport, ciblant les exploitations nécessitant de déplacer des volumes importants de vaisselle sur de longues distances. Équipé de quatre plateaux supportant chacun 10 kg pour une charge totale de 40 kg, ce robot est dimensionné pour assumer des couvertures de menus multi-services prolongées. Sa principale force réside dans son endurance énergétique, avec une autonomie annoncée pouvant atteindre 18 heures, le rendant particulièrement pertinent pour les établissements opérant des services consécutifs sans possibilité de recharge intermédiaire. L’empreinte au sol est étudiée pour s’insérer dans des largeurs de passage minimales de l’ordre de 70 cm, ce qui correspond aux standards de nombreuses salles de restauration denses.
L’approche de ce modèle privilégie l’efficacité logistique et le débarrassage intensif plutôt que l’interaction client avancée ou les fonctionnalités publicitaires. La navigation autonome gère la coordination multi-services lors des heures de pointe, soulageant le personnel de salle des tâches de transport répétitives. La gestion multilingue s’effectue par la configuration initiale du système, nécessitant parfois l’intervention du distributeur pour définir les langues d’interaction vocale en amont du déploiement direct. Bien que son design soit strictement fonctionnel, la constance de ses déplacements en fait un outil de travail performant pour fluidifier le débit entre les cuisines et les tables rapprochées.
Bear Robotics Servi Plus
Le Bear Robotics Servi Plus propose une plateforme agrandie atteignant une charge utile de 88 livres (environ 40 kg) et capable d’accueillir jusqu’à 16 entrées simultanément. Ce modèle se concentre spécifiquement sur le défi majeur du transport de liquides dans la restauration à service complet. Il intègre des préréglages de stationnement calibrés et des plateaux auto-stabilisants conçus pour disperser l’élan mécanique, ce qui limite considérablement les risques de renversement lors de la livraison de soupes, de sauces ou de boissons. Cette stabilité mécanique est un critère de choix pour les environnements de gastronomie où les sols partagés avec la clientèle exigent des déplacements sans heurt.
Au-delà de ses capacités de transport sécurisé, l’appareil se distingue par son système d’orchestration multi-robots baptisé Bear Universe, qui synchronise les flottes pour éviter les embouteillages dans les allées étroites. Le profil du châssis autorise un passage dans des espaces très restreints mesurant environ 65 cm de largeur. Les options linguistiques dépendent des configurations logicielles régionales intégrées nativement, ciblant prioritairement les marchés où l’entreprise est historiquement implantée. Ce choix technologique prend tout son sens lorsque la coordination fluide entre plusieurs unités et la préservation absolue des présentations dans l’assiette priment sur les fonctionnalités multimédias.
Richtech Matradee L
Le Richtech Matradee L, bénéficiant d’un solide support sur le marché américain, s’illustre par une configuration à quatre plateaux associée à une disposition novatrice à double écran. Il combine un écran opérationnel de 10,1 pouces pour les commandes du personnel et un large affichage publicitaire de 15,6 pouces orienté vers la clientèle. Cette double interface le rend particulièrement pertinent pour les exploitants qui souhaitent que leur robot serve également de menu mobile ou de surface promotionnelle circulant dans les allées. Cette approche permet de valoriser des offres spéciales ou des desserts de manière dynamique pendant les phases de service ou de débarrassage.
Soutenu par des témoignages d’acteurs de l’hôtellerie, ce modèle met en œuvre des fonctionnalités d’accueil et d’accompagnement, avec une localisation linguistique gérée via des packs spécifiques à définir lors de l’installation. Son autonomie étendue, pouvant atteindre 15 heures selon les données du fabricant, lui permet de couvrir de longs services de manière fiable. Bien que son gabarit soit légèrement plus imposant, l’intégration de capteurs LiDAR et de caméras tridimensionnelles fournit un évitement d’obstacles adapté aux salles fréquentées. Il constitue une solution hybride pour les restaurants désirant fusionner le support logistique en salle avec une stratégie affirmée de communication visuelle.
L’optimisation des flux en restauration à service complet nécessite une analyse rigoureuse des priorités de l’établissement avant l’intégration d’un tel équipement. Si le contrôle du transport de soupes et de liquides demeure la préoccupation centrale, les technologies de stabilisation par suspension avancée ou par plateaux mécaniques constituent la voie la plus adaptée. Pour les salles très denses nécessitant d’absorber d’importants volumes de débarrassage tout en naviguant dans des allées extrêmement exiguës, les profils combinant autonomie prolongée et châssis compact sont à privilégier pour soutenir la cadence.
À l’inverse, lorsque la stratégie commerciale repose sur une interaction riche ou sur la valorisation numérique de la carte, les modèles équipés de larges interfaces haute définition et de plateformes logicielles ouvertes offrent d’excellents leviers de personnalisation. La décision finale repose sur un équilibre mesuré entre la capacité de charge multi-services, la précision des capteurs d’évitement en 3D et la fluidité des déplacements sur les revêtements existants, afin de soutenir efficacement les équipes de salle lors des pics d’affluence.
Quel est le délai d’amortissement et le ROI typiques d’un robot de livraison dans un restaurant à service complet ?
Les références sectorielles situent l’amortissement typique d’un robot de service en restauration à service complet entre 18 et 24 mois aux niveaux de salaire américains actuels, avec des déploiements en service continu atteignant 6 à 12 mois selon ProServBots. Les opérateurs constatent en moyenne 30 à 50 % de tables supplémentaires servies par service et une réduction du temps de marche des serveurs d’environ 1,7 miles par shift (Open Droids). Le coût médian du travail en FSR atteint 36,5 % des ventes (Toast, NRA) et chaque départ à remplacer est chiffré à environ 5 864 USD (Cornell CHR), deux paramètres qui structurent directement le calcul. Le ROI dépend donc surtout du taux de rotation du personnel, du salaire horaire local et du nombre de services quotidiens où le robot est mobilisé.
Quels sont les modes d’acquisition possibles (achat, leasing, RaaS) et comment évaluer le TCO ?
Trois modes dominent : l’achat direct (15 000 à 25 000 USD par unité selon Open Droids), le leasing classique et le Robot-as-a-Service (RaaS) avec abonnement mensuel généralement compris entre 1 000 et 2 500 USD, matériel, maintenance et mises à jour inclus. Le TCO doit intégrer, au-delà du prix d’achat ou du loyer, le coût du site survey, le temps de mapping initial (1 à 2 jours en moyenne), la formation du personnel et le mode de recharge (dock automatique vs. câble). Pour un FSR multi-services, dimensionner la flotte sur les heures de pointe — et non sur la moyenne — reste le principal levier d’optimisation. Le RaaS est généralement privilégié par les opérateurs qui veulent externaliser le risque matériel et logiciel.
Quelles vérifications RGPD effectuer avant de déployer un robot de service avec caméras dans un restaurant ?
Tous les modèles candidats embarquent VSLAM, LiDAR et caméras RGBD, ce qui déclenche le RGPD sur les données personnelles, et la reconnaissance faciale (présente chez Richtech Matradee L) relève des données biométriques sensibles : leur traitement à des fins d’identification unique est interdit sauf à disposer d’une base légale (article 6) et d’une dérogation à l’article 9, avec analyse d’impact DPIA documentée (article 35 RGPD). Les exploitants européens doivent faire valider contractuellement avec le distributeur la localisation du stockage (UE vs. transfert hors UE, notamment pour les fabricants chinois ou coréens), la durée de conservation des cartes, les finalités et la base légale retenue. Pour un restaurant, l’option la plus prudente consiste souvent à désactiver la reconnaissance faciale et à opérer le robot en mode navigation/cartographie sans profilage client. Les recommandations RGPD sont fournies à titre informatif. Les opérateurs doivent consulter un conseiller juridique pour valider les durées de conservation des cartes (VSLAM) et les bases légales du traitement local ou cloud.
Quelle largeur d’allée minimale faut-il prévoir et quel modèle choisir pour des allées étroites ?
La largeur d’allée minimale publiée varie fortement selon les modèles : environ 70 cm pour le Keenon DINERBOT T9, environ 65 cm pour le Bear Robotics Servi Plus (le plus étroit du lot), tandis que la donnée n’est pas publiée pour le Pudu BellaBot et le Richtech Matradee L. Pour une salle gastronomique aux tables rapprochées, Servi Plus offre aujourd’hui la meilleure capacité de passage, à confirmer par un site survey mesurant les points critiques (chaises tirées, couverts tombés). L’OrionStar LuckiBot Pro, avec son châssis quasi-circulaire et sa suspension à barre de torsion, est conçu pour les environnements exigus, mais la largeur minimale exacte n’est pas publiquement spécifiée et doit être validée par un test en conditions réelles avant déploiement.
Comment ces robots gèrent-ils la stabilité des liquides (soupes, boissons) pendant le service ?
Le Bear Robotics Servi Plus est aujourd’hui le seul candidat à mettre en avant des plateaux auto-stabilisants brevetés qui dispersent le momentum, un argument directement conçu pour le transport de soupes, sauces et boissons sans renversement. L’OrionStar LuckiBot Pro propose un mode dédié « Soup Delivery Mode » avec transport à faibles vibrations, complété par une suspension à barre de torsion qui réduit le risque de bascule sur sols irréguliers (bois, carrelage, marbre). Les autres modèles (DINERBOT T9, BellaBot, Matradee L) s’appuient sur la stabilité de leur châssis et sur la configuration multi-plateaux, sans technologie spécifique anti-renversement documentée. Pour les liquides chauds en service, il reste prudent de prévoir des accessoires de type couvercle ou porte-gobelet et de modérer la vitesse en zone client.
Quelle autonomie de batterie et quel temps de charge sont nécessaires pour couvrir un service complet multi-services ?
L’autonomie publiée varie du simple au double selon les modèles : 18 h pour le Keenon DINERBOT T9 (le plus endurant), 12 à 15 h pour le Richtech Matradee L, 13 h pour le Pudu BellaBot, 10 à 12 h pour le Bear Robotics Servi Plus, et jusqu’à 12 h pour l’OrionStar LuckiBot Pro (donnée fabricant, scène de croisière typique). Le temps de charge se situe entre 4 h et 6 h pour la majorité des modèles, avec une recharge rapide 1 à 2 h ajoutant 4 à 6 h supplémentaires chez Servi Plus (RestaurantTools.ai). Pour un service complet multi-services (déjeuner + dîner), une autonomie de 13 h et plus couvre la majorité des exploitations ; en dessous, prévoir une recharge programmée en coupure entre les services ou une seconde unité en rotation pour les week-ends et jours fériés.
Note relative aux spécifications et à la conformité : Les caractéristiques des produits tiers évoquées sont fondées sur des informations publiques (jusqu’à, en conditions de laboratoire, selon les données du fabricant) et sont sujettes à variation. Les noms de produits et les marques commerciales cités appartiennent à leurs détenteurs respectifs. Tout déploiement de ces équipements impliquant l’usage de caméras, d’enregistrements vocaux, de cartographie spatiale ou de traitement infonuagique requiert de la part de l’opérateur une vérification stricte de la conformité au RGPD et aux réglementations locales sur la vie privée avant mise en service.


