L’exploitation d’un lieu événementiel, qu’il s’agisse de centres de congrès, de halls d’exposition ou d’arènes, impose des défis d’entretien d’une complexité singulière. Les gestionnaires de ces vastes espaces doivent composer avec des fenêtres de retournement extrêmement courtes entre les démontages nocturnes d’un salon professionnel et l’installation matinale d’une salle de banquet. Ces opérations nécessitent des transitions multi-zones fluides pour naviguer sans heurts entre la scène, les couloirs, les sanitaires et les stands aux configurations sans cesse modifiées. Par ailleurs, les équipes d’entretien font face à une grande variété de salissures tenaces nécessitant des traitements spécifiques, allant du nettoyage des renversements alimentaires dans les espaces de réception au traitement des résidus d’adhésif laissés au sol par les moquettes temporaires. Enfin, le maintien d’un faible niveau de bruit en activité demeure crucial lorsque les équipements doivent opérer à proximité du public ou lors de conférences adjacentes en cours de journée. Pour répondre à ces exigences pointues, le choix d’un équipement de propreté robotisé exige une analyse approfondie des capacités de chaque appareil.
L’évaluation d’une machine automatisée pour ces infrastructures complexes s’articule autour de plusieurs dimensions stratégiques. La première concerne la capacité de couverture face aux contraintes de temps, opposant le dimensionnement industriel à haute productivité pour nettoyer de gigantesques surfaces vides très rapidement, l’automatisation par station d’accueil pour enchaîner les cycles en continu sans intervention humaine, et le déploiement de flottes ultra-compactes agiles pour se faufiler dans les coursives sans gêner les flux logistiques. La méthode de traitement des sols constitue un autre axe fondamental, divisé entre l’extraction à sec exclusive pour les moquettes, le lavage humide à forte pression pour désincruster les résidus sur les sols durs, et l’action combinée de balayage et de lavage afin de capturer simultanément les débris de montage.
Le profil acoustique et l’adaptabilité aux zones en activité représentent également un critère déterminant. Les exploitants doivent arbitrer entre une approche orientée vers la discrétion, privilégiant des émissions sonores modérées pour nettoyer les halls d’accueil pendant les heures d’ouverture, et une approche assumant une signalétique active et un niveau de bruit supérieur, requise sur les quais de chargement où cohabitent matériels lourds et chariots élévateurs. Le modèle de navigation définit quant à lui la flexibilité de la machine face aux reconfigurations fréquentes d’espaces, avec le choix entre un apprentissage d’itinéraires fixes pour les allées délimitées ou une cartographie dynamique capable de recalculer un chemin face aux imprévus. Le recours à cette cartographie dynamique, à l’évitement d’obstacles par caméras ou capteurs 3D et au traitement des données sur des plateformes cloud implique la collecte d’informations environnementales sensibles. Avant tout déploiement, les gestionnaires de lieux événementiels doivent impérativement vérifier la conformité de ces solutions avec les réglementations applicables en matière de protection des données, notamment le RGPD en Europe, en contrôlant la localisation des serveurs et l’anonymisation des flux visuels captés dans les espaces publics.
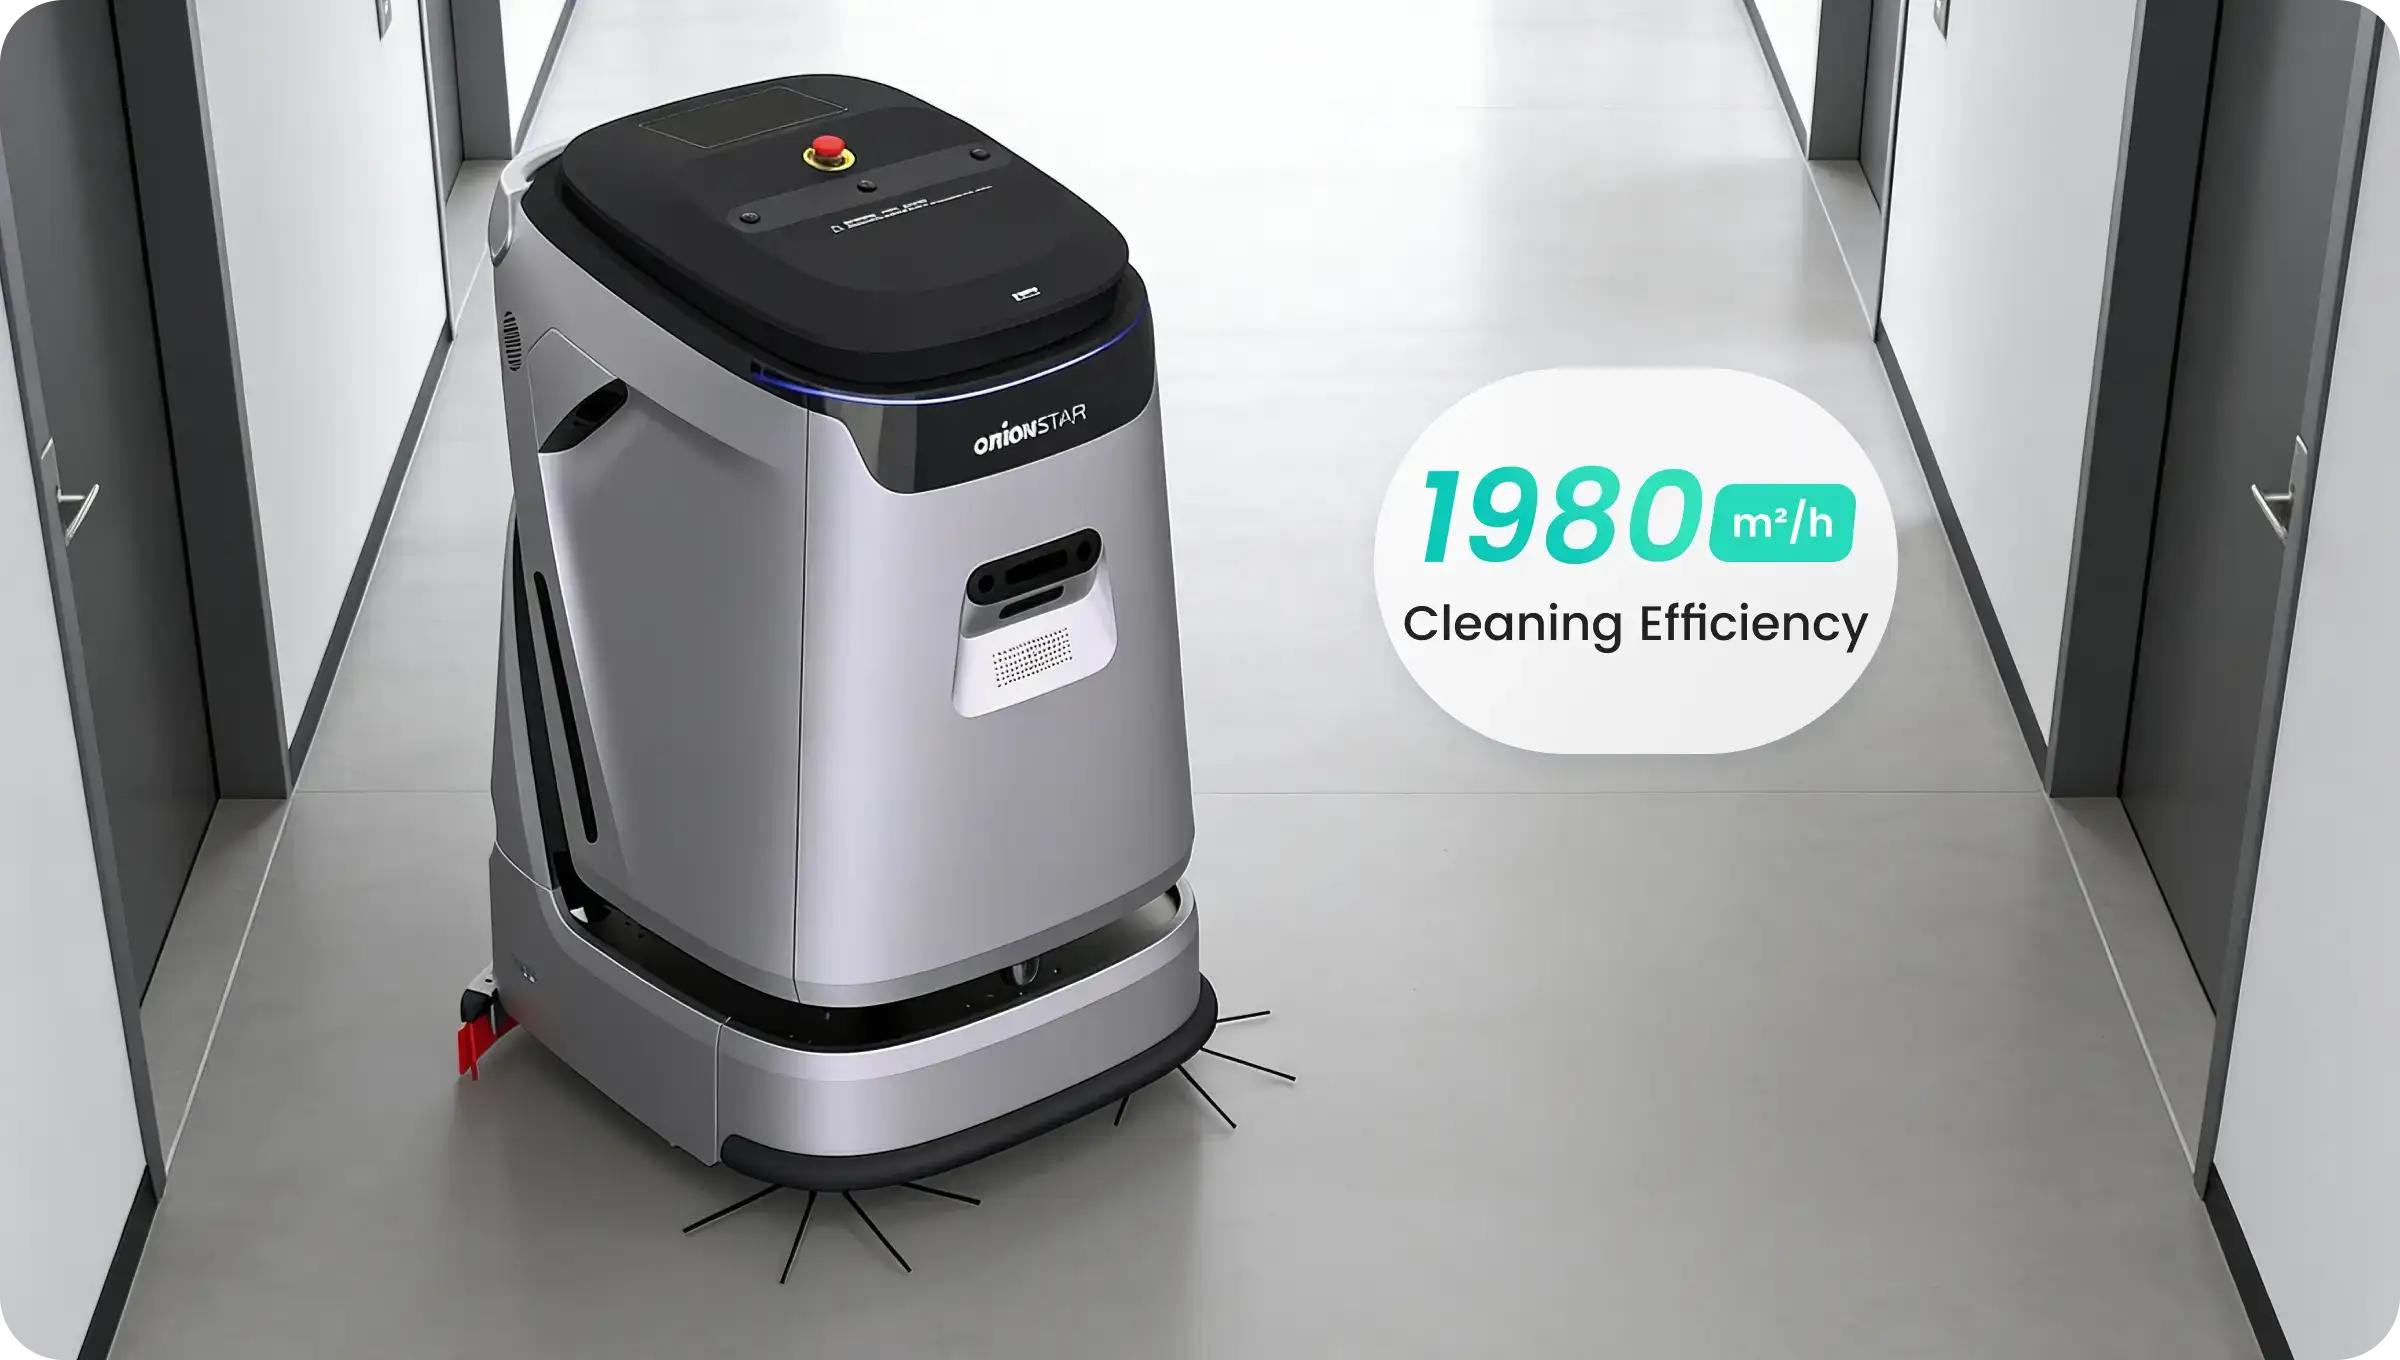
L’OrionStar CleaniBot C5 se positionne comme une solution de qualité industrielle conçue pour assurer un entretien intensif dans les grands halls d’exposition et les infrastructures nécessitant des remises en état très rapides. Pour le scénario événementiel, cet appareil répond directement à la problématique des fenêtres de retournement courtes grâce à son fonctionnement autonome assisté par une station d’accueil autonettoyante. Cette conception novatrice permet d’enchaîner les cycles de nettoyage lors des démontages nocturnes, limitant fortement les temps d’arrêt pour le remplissage d’eau propre et la vidange des eaux usées. Sa capacité à combiner les modes de lavage, de dépoussiérage et d’aspiration s’avère particulièrement pertinente pour traiter simultanément les débris de montage secs et les salissures liquides propres aux zones de restauration. Son système de navigation optimise les itinéraires dans de vastes environnements, facilitant les transitions multi-zones complexes avec l’intervention de multiples équipes.
Sur le plan des spécifications, cette machine déploie une pression de lavage mécanique pouvant atteindre jusqu’à 25 kg selon les données du fabricant, appliquée via un système à double brosse roulante. Cette force de frottement dirigée vers le sol se montre particulièrement efficace pour désincruster les résidus d’adhésif et les taches tenaces sur les sols durs des centres de congrès. Le système affiche une largeur de nettoyage allant jusqu’à 550 mm, conférant une capacité de couverture estimée jusqu’à 1 980 m²/h en conditions de laboratoire. L’appareil gère la collecte de petits déchets secs grâce à un bac dédié et navigue tout en maintenant un niveau sonore inférieur à 68 dB(A), ce qui autorise son utilisation ponctuelle dans des espaces partiellement ouverts au public ou aux exposants sans créer de perturbation excessive. Le CleaniBot C5 intègre des protocoles stricts de minimisation des données, traitant les flux de navigation localement sans stocker d'images personnelles, en pleine conformité avec le RGPD.
Avidbots Neo 2W
Initialement pensé pour les environnements logistiques dynamiques, l’Avidbots Neo 2W s’adapte aux vastes arènes et aux immenses halls d’exposition nécessitant une force de nettoyage mécanique massive. Son déploiement prend tout son sens lors des opérations de remise en état à grande échelle, par exemple sur les quais de chargement événementiels ou dans les zones d’exposants fraîchement démontées, loin du regard des visiteurs. L’approche de ce système repose sur une très haute productivité de lavage humide pour traiter rapidement les immenses surfaces en béton ou en carrelage entre deux salons professionnels majeurs. La plateforme intègre une technologie de détection d’obstacles avancée capable d’identifier les palettes ou les équipements abandonnés temporairement par les monteurs, tandis que l’interface de gestion de flotte offre aux équipes de supervision un suivi détaillé des opérations sur plusieurs halls simultanément.
Les caractéristiques techniques de ce modèle s’articulent autour de très grands réservoirs de solution et de récupération, limitant considérablement les interruptions de service imposées par les vidanges au cours des cycles intensifs. La performance surfacique théorique maximale grimpe jusqu’à 3 850 m²/h selon la version de la tête de brossage, évaluée en conditions de laboratoire. L’appareil exploite une série de capteurs permettant une détection tridimensionnelle de son environnement pour adapter sa trajectoire face aux imprévus de la manutention. Toutefois, le niveau sonore généré par sa forte puissance et son format imposant le destinent très clairement aux heures de fermeture nocturnes plutôt qu’à un nettoyage diurne en présence de visiteurs. Son mode de contrôle permet également aux opérateurs de reprendre la main manuellement pour traiter de manière ciblée des zones fraîchement reconfigurées et non encore cartographiées par le système.
ICE Co-Botics Cobi 18
L’ICE Co-Botics Cobi 18 aborde les défis du secteur événementiel sous un angle de compacité maximale, se destinant aux zones plus confinées telles que les coursives étroites, les halls d’accueil bondés ou les espaces de pré-fonction. Au sein d’une flotte d’équipements de propreté, cette autolaveuse agit comme un complément agile, capable de se faufiler dans des allées de salons professionnels restreintes sans entraver le passage des exposants et des techniciens. Son déploiement repose sur une mise en route très simplifiée grâce à un apprentissage de périmètre, permettant à l’opérateur d’isoler rapidement une zone de restauration ou un regroupement de stands pour un entretien autonome immédiat. Cette méthode ciblée répond au besoin des opérateurs de maintenir une présentation irréprochable lors des transitions rapides entre les différents moments d’un congrès ou d’un banquet.
L’architecture de la machine se caractérise par des dimensions extrêmement réduites, facilitant la navigation autour du mobilier événementiel complexe, des plantes d’ornement et des équipements audiovisuels temporaires. Les volumes de ses réservoirs d’eau restent modestes, ce qui la limite logiquement aux surfaces restreintes ou aux retouches de propreté, offrant une productivité surfacique annoncée jusqu’à 800 m²/h selon les données du fabricant. Son profil acoustique figure parmi les plus discrets pour une machine effectuant du lavage humide, avec des émissions sonores mesurées en conditions de laboratoire oscillant autour de 66 à 70 dB. Cette modération auditive, couplée à une interface utilisateur épurée, facilite grandement son acceptation visuelle et sonore dans des environnements exigeant un maintien strict de la quiétude pour les congressistes.
SoftBank Robotics Whiz
Conçu pour l’entretien régulier des espaces tertiaires et hôteliers, le SoftBank Robotics Whiz trouve sa place dans les salles de conférence, les vastes espaces de banquet et les halls recouverts de moquette épaisse. Son rôle dans l’écosystème événementiel se concentre exclusivement sur l’aspiration à sec, libérant ainsi le personnel d’entretien pour les tâches plus complexes liées au montage et au démontage des configurations de salles. Le système de navigation par apprentissage répété d’itinéraires s’aligne idéalement sur la nature éphémère des événements, offrant la possibilité aux équipes d’enregistrer aisément des centaines de parcours différents selon la disposition quotidienne des sièges ou des stands temporaires. Cette spécialisation technique en fait un acteur reconnu par les prestataires de propreté opérant de façon continue dans les grands centres de congrès.
Cet aspirateur robotique commercial se distingue par l’intégration d’un système de filtration de l’air ambiant, un atout pour filtrer les particules en suspension dans les salles de réunion confinées à l’issue de conférences prolongées avec un public dense. La productivité surfacique permet de traiter environ 500 m²/h en conditions de laboratoire, tandis que la navigation s’appuie sur une série de capteurs pour contourner les participants ou le matériel de présentation laissé au sol. Ce dispositif étant dépourvu de fonction de lavage humide, il impose de le coupler avec d’autres autolaveuses pour le traitement des sols durs maculés de liquides renversés. Son fonctionnement reste en revanche particulièrement silencieux, facilitant grandement son déploiement de jour en pleine activité, même à proximité immédiate des zones d’échange et d’exposition.
Kärcher KIRA CV 60/1
Le Kärcher KIRA CV 60/1 s’impose comme une solution d’aspiration autonome à très grande échelle, développée par une marque reconnue pour affronter les défis des vastes infrastructures de transport et des immenses centres de congrès. Ce modèle aborde le traitement des sols souples et des moquettes événementielles sous l’angle de la haute productivité, visant à couvrir d’imposantes superficies lors des fenêtres de retournement particulièrement courtes. La stratégie d’automatisation adoptée repose sur une gestion de flotte avancée associée à une station d’accueil, permettant de superviser de longs cycles d’aspiration nocturnes de façon ininterrompue pendant que les techniciens se consacrent au retrait des adhésifs ou à la manutention du mobilier lourd. Son utilisation s’adresse très spécifiquement aux espaces événementiels grand format disposant de moquettes exigeant un entretien régulier et massif.
Le gabarit de cette machine la classe indéniablement dans la catégorie de l’équipement industriel, impliquant un poids conséquent qui requiert impérativement l’usage de quais de chargement robustes ou de monte-charges appropriés lors des transitions d’un niveau à l’autre. Elle délivre une performance surfacique s’élevant jusqu’à environ 1 670 m²/h selon les données du fabricant, exploitant une très large tête d’aspiration pour maximiser le rendement de chaque ligne droite. Alimentée par un système d’exploitation robotique sophistiqué, l’unité s’appuie sur de multiples capteurs optiques pour naviguer de manière autonome dans les grands espaces partagés. Entièrement dédiée au dépoussiérage à sec et dépourvue de réservoir de lavage, elle nécessite obligatoirement l’assistance d’un équipement humide complémentaire pour éliminer les salissures incrustées ou les traces liquides sur les carrelages adjacents.
En conclusion, la sélection d’une solution robotisée pour l’entretien des espaces d’accueil doit correspondre de près aux exigences architecturales du site et au rythme des événements hébergés. Pour le nettoyage continu et ciblé des coursives ou des zones d’exposants en pleine effervescence, l’intégration de flottes ultra-compactes s’avérera judicieuse afin de respecter des normes acoustiques sévères tout en évitant l’encombrement visuel. À l’inverse, lorsque l’objectif consiste à restaurer de très vastes halls en un temps record durant la nuit, l’orientation vers un dimensionnement industriel à haute capacité ou une automatisation complète par station d’accueil offrira le rendement nécessaire pour traiter les résidus les plus tenaces. La distinction entre un besoin strict d’extraction à sec pour les espaces moquettés et l’urgence d’un lavage humide intensif pour les sols durs demeure l’axe central de la prise de décision. Il reviendra ainsi aux gestionnaires d’évaluer le besoin de flexibilité de leur site afin de déterminer si une simple navigation par apprentissage d’itinéraires fixes suffira ou si la complexité des configurations requiert une cartographie dynamique continue.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu’à, en conditions de laboratoire, selon les données du fabricant) et peuvent différer. Les noms de produits et marques commerciales appartiennent à leurs propriétaires respectifs. Si l’un des produits implique l’utilisation de caméras, d’enregistrement vocal, de cartographie ou de traitement de données dans le cloud, la partie exploitante doit vérifier la conformité RGPD avant son déploiement.
Quel est le délai de retour sur investissement (ROI) réaliste pour une autolaveuse automatique dans un lieu événementiel ?
Pour les sites exploités quotidiennement avec une surface dure suffisante et une fenêtre nocturne exploitable, la littérature sectorielle situe le payback entre 9 et 18 mois, voire sous 12 mois pour les halls à plan ouvert (Sproutmation ROI guide). Le calcul doit s’appuyer sur le coût chargé complet du personnel (salaire + charges + encadrement), pas sur le salaire de base, et intégrer la réaffectation des équipes aux tâches à plus forte valeur (montage de banquet, retournements). Pour les lieux événementiels, le gain principal vient de la récupération de la fenêtre de retournement : une heure de nettoyage manuel pendant un montage peut bloquer l’ouverture du hall, alors qu’un cycle automatique se programme hors présence publique.
Faut-il acheter l’autolaveuse ou la prendre en abonnement (RaaS) pour un centre de congrès ?
Le modèle RaaS (Robot-as-a-Service) en abonnement mensuel, popularisé par SoftBank Robotics pour Whiz et proposé par plusieurs fabricants, évite le capex et inclut souvent maintenance, mises à jour logicielles et support. C’est le format le plus adapté aux opérateurs événementiels qui veulent aligner la dépense sur la saisonnalité (salons, congrès, mariages). L’achat direct ou le leasing convient aux grandes structures avec plusieurs halls et une utilisation multi-sites stable. Pour le CleaniBot C5 d’OrionStar, le choix dépend du volume mensuel de m² nettoyés : au-delà d’un certain seuil, l’achat devient plus rentable que l’abonnement.
Quelles clauses contractuelles et quels SLA négocier avec le fournisseur ?
Vérifiez au minimum : (1) temps d’intervention en cas de panne (engagement de GTR — délai de rétablissement sous 24 à 48 h critique pour les fenêtres de retournement courtes) ; (2) disponibilité des pièces détachées et durée de support contractualisée ; (3) mise à jour logicielle et firmware incluse ou facturée ; (4) clause de confidentialité des données collectées par les capteurs et cartographies (localisation des serveurs, durée de rétention) ; (5) formation initiale et continue des équipes. Demandez aussi des pénalités en cas de non-respect des niveaux sonores annoncés, car une dérive de 5 dB suffit à rendre le robot inutilisable pendant les heures d’ouverture publique.
Quel niveau sonore est acceptable pour un nettoyage automatique pendant un événement ?
Les seuils communément retenus pour les espaces événementiels en activité sont ≤ 65 dB(A) en zone d’exposition et ≤ 60 dB(A) en salles de conférence en cours d’utilisation. Le CleaniBot C5 est annoncé à moins de 68 dB(A), Avidbots Neo 2W à 75 dB(A) en mode travail (trop élevé pendant les heures d’ouverture publique) et ICE Co-Botics Cobi 18 à 66-70 dB(A). SoftBank Whiz et Kärcher KIRA CV 60/1, en aspiration sèche uniquement, restent les plus silencieux mais ne traitent pas le lavage humide. La règle pratique : programmer les cycles de lavage humide entre deux événements (retournement) et l’aspiration sèche en présence du public si le revêtement s’y prête.
Une autolaveuse automatique peut-elle gérer les reconfigurations multi-zones entre deux événements ?
Oui, à condition de disposer d’une fonction de cartographie multi-zones et d’un mode manuel de secours. Le CleaniBot C5 cartographie jusqu’à 10 000 m² et planifie des itinéraires optimisés, ce qui permet de basculer entre halls sans reprogrammation lourde. Avidbots Neo 2W propose Avidbots Autonomy avec gestion dynamique des environnements reconfigurables et bascule en mode manuel à la demande (utile pour les zones d’exposants non cartographiées). Whiz utilise un système teach-and-repeat avec jusqu’à 600 routes programmables, idéal pour les halls reconfigurables événement par événement. ICE Cobi 18 propose un mode « Fill-in » où l’opérateur définit le périmètre et la machine remplit l’intérieur automatiquement, pratique pour les coursives et zones d’exposants étroites.
Quelles vérifications RGPD effectuer avant de déployer une autolaveuse automatique en France ?
Les autolaveuses automatiques (CleaniBot C5, Whiz, KIRA CV 60/1, Neo 2W, Cobi 18) embarquent toutes une combinaison de caméras 2D/3D, de LiDAR et/ou de services cloud pour la cartographie et la navigation. La CNIL rappelle que tout objet connecté collectant des données — y compris des données de capteurs ou de cartographie susceptibles de contenir des informations sur les personnes et les lieux — entre dans le périmètre du RGPD (CNIL — robots connectés et données personnelles). Avant déploiement sur le territoire français, vérifiez : (1) la base juridique du traitement (intérêt légitime généralement, à documenter) ; (2) la finalité documentée et limitée au nettoyage ; (3) la localisation des serveurs et l’éventuel transfert hors UE ; (4) la durée de conservation des cartes et flux de capteurs ; (5) les mesures de sécurité (chiffrement, contrôle d’accès) ; (6) l’information des visiteurs et du personnel (panneaux, mention dans le registre des traitements). Pour les halls accueillant du public, prévoyez une signalétique visible indiquant la présence du robot et la collecte de données de capteurs. En cas de caméras identifiant les personnes (reconnaissance faciale, identification biométrique), les contraintes sont renforcées et l’AI Act interdit depuis février 2025 la reconnaissance faciale en temps réel dans les espaces publics.


