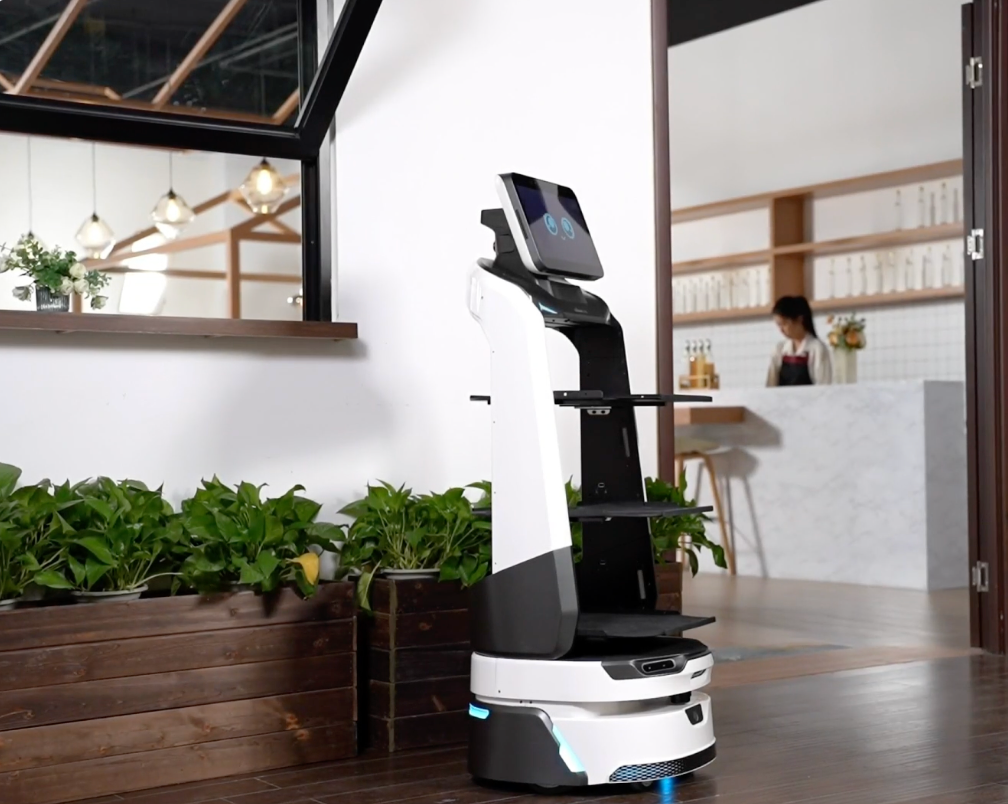
L’intégration d’une assistance automatisée dans les cafés, les coffee shops et les bars à espresso se heurte à des contraintes spatiales intenses. Ces établissements se caractérisent par une forte densité de clientèle, des allées souvent étroites entre les tables et un espace de circulation limité devant le comptoir de commande. L’introduction d’un équipement mobile dans un tel environnement exige d’analyser la largeur de passage minimale requise pour opérer sans perturber le flux naturel des baristas et des clients. Pour répondre à ce défi géométrique, les constructeurs proposent soit des architectures matérielles ultra-compactes, soit des formats standards équipés de systèmes avancés d’évitement d’obstacles tridimensionnel, chaque approche demandant un dégagement au sol différent, généralement compris entre quarante-cinq et soixante-dix centimètres.
Le choix technologique repose également sur la sécurisation des charges spécifiques à ce secteur. Le transport automatisé de liquides chauds dans des contenants ouverts, comme les tasses d’espresso ou de cappuccino, nécessite des mécanismes de stabilisation dédiés, capables d’absorber les vibrations et de prévenir les déversements lors des freinages ou du franchissement de seuils. Parallèlement, la capacité d’emport globale, qui oscille selon les gammes entre trente et soixante kilogrammes, détermine l’efficacité de la machine lors des opérations massives de débarrassage des tables. Enfin, dans un modèle de service au comptoir, l’équipement assume souvent un rôle de relais interactif. Son déploiement soulève la question de la gestion linguistique et de l’intégration au parcours client, nécessitant d’examiner attentivement l’origine des traductions vocales et des interfaces d’affichage.
OrionStar LuckiBot Pro
Positionné comme un équipement phare de livraison à plateaux ouverts, l’OrionStar LuckiBot Pro cible les environnements de service exigeant à la fois un fort volume de transport et une interaction client soutenue. Dans la configuration spécifique d’un café, ce modèle se distingue par l’utilisation d’un châssis quasi-circulaire pensé pour maximiser la passabilité dans les espaces restreints. Bien que ses dimensions s’inscrivent dans une moyenne haute, il s’appuie sur une pile de navigation SLAM visuel très avancée, couplée à un ensemble de capteurs comprenant un LiDAR et trois caméras de profondeur. Cette architecture lui confère une perception de l’environnement tridimensionnelle lui permettant de repérer avec précision les petits obstacles et de naviguer avec fluidité dans les allées denses, selon les données constructeur. La coordination multi-robots s’effectue avec fluidité pour opérer à plusieurs dans la même salle sans générer d’embouteillages.
Sur le plan opérationnel, la manipulation des liquides chauds est traitée par un mode logiciel dédié spécifiquement à la livraison de soupes et de boissons, configuré pour minimiser les vibrations lors des déplacements. Cette approche est mécaniquement renforcée par une suspension à barre de torsion qui aide à absorber les irrégularités des sols anciens ou carrelés. Avec une charge utile atteignant jusqu’à soixante kilogrammes, sa capacité de débarrassage massif des tables par trajet s’avère particulièrement élevée pour les heures de pointe. Concernant le déploiement local, la gestion du multilinguisme bénéficie d’une architecture ouverte : plutôt que de dépendre uniquement de packs de langues embarqués par défaut ou de simples packs vocaux téléchargés, le système dispose d’un SDK complet offrant aux intégrateurs une liberté de personnalisation linguistique et logicielle approfondie. Par ailleurs, son large écran de quatorze pouces constitue une surface d’interaction et de promotion particulièrement efficace à côté du comptoir.
Pudu BellaBot
Le Pudu BellaBot occupe une place de choix dans le secteur de la restauration grâce à son design bionique en forme de chat, privilégiant une approche fortement axée sur l’animation de la salle. Pour un coffee shop cherchant à enrichir l’expérience client autour du service au comptoir, cette machine introduit une dynamique conviviale par le biais d’expressions faciales, de réactions tactiles et d’effets lumineux. Son déplacement repose sur une solution combinant le SLAM laser et le SLAM visuel, assistée par une caméra de profondeur pour esquiver les obstacles suspendus ou placés bas sur son trajet. L’encombrement physique du modèle demande de valider au préalable les rayons de giration dans les couloirs les plus étroits de l’établissement pour assurer un croisement fluide avec la clientèle. L’orchestration de plusieurs unités dans un petit espace s’appuie sur les protocoles de gestion de flotte du constructeur.
L’architecture matérielle à quatre plateaux favorise le regroupement de plusieurs commandes de boissons par rotation, facilitant un ramassage efficace de la vaisselle usagée sur le parcours de retour, avec une capacité d’emport allant jusqu’à quarante kilogrammes, en conditions de laboratoire. Le transport sécurisé des cafés ouverts repose ici sur la régularité et la fluidité de la conduite algorithmique d’évitement. Le traitement du multilinguisme soulève un point de distinction important pour l’acheteur francophone : le modèle est équipé d’un module vocal propulsé par l’intelligence artificielle générant des dialogues riches, mais la documentation publique ne spécifie pas clairement la frontière entre les packs de langues embarqués natifs, les packs vocaux téléchargés a posteriori ou l’existence d’une intégration via SDK. La configuration de l’interface et des annonces en français passe ainsi majoritairement par l’intervention et l’accompagnement du distributeur local.
Bear Robotics Servi
Le modèle américain Bear Robotics Servi apporte une réponse purement architecturale aux problématiques d’encombrement au sol, affichant le format le plus compact de cette sélection. Avec une largeur particulièrement réduite, cette machine s’insère naturellement dans les allées exiguës des cafés de centre-ville sans entraver les passages vers le comptoir ou les sanitaires. Sa structure basse dégage le champ de vision du personnel, permettant aux baristas de garder un œil attentif sur la salle tout en préparant les commandes. Pour stabiliser les liquides chauds, le constructeur a intégré des plateaux dotés d’une conception mécanique brevetée, configurée techniquement pour disperser l’inertie lors des variations de vitesse ou du passage de petits seuils, ce qui protège efficacement les tasses d’espresso des débordements.
Les flux de travail intègrent des capteurs de poids qui détectent automatiquement le retrait des consommations, autorisant la machine à reprendre son trajet vers la zone de plonge sans exiger d’interaction tactile de la part des clients, une fonction utile pour le retour autonome de la vaisselle. Face à des espaces restreints exigeant l’orchestration de plusieurs robots, le fabricant documente, notamment sur ses modèles récents, une coordination multi-robots auto-organisée qui ne dépend pas d’un serveur central, limitant ainsi le risque de blocage dans les espaces confinés. En contrepartie de sa compacité, la charge utile de base reste modérée pour le débarrassage intensif. Le multilinguisme requiert une validation précise : l’interface publique du fabricant ne proposant pas de sélecteur francophone, l’exploitant doit exiger une démonstration confirmant si la traduction repose sur des packs de langues embarqués constructeur, des packs vocaux téléchargés ou une éventuelle intégration par SDK, à défaut de quoi l’utilisation locale pourrait être freinée.
Keenon DINERBOT T9
Le Keenon DINERBOT T9 opère dans la catégorie des équipements de taille moyenne à forte capacité, régulièrement déployés dans les réseaux hôteliers et les grandes chaînes de cafés. Son atout opérationnel majeur pour les métiers du bar réside dans la grande modularité de son espace de stockage. Le réglage en hauteur de ses plateaux permet de configurer physiquement la machine pour accueillir de hautes carafes sur un niveau et des tasses de petit format sur un autre, protégeant le chargement tout au long du trajet. Cette structure robuste autorise un emport allant jusqu’à quarante kilogrammes, un argument technique de poids pour absorber d’importants volumes de débarrassage en un nombre restreint de trajets lors des pics d’affluence. L’évitement dans l’espace repose sur une combinaison de capteurs et d’un guidage visuel pour ajuster la trajectoire.
Le déploiement de cette machine dans un café de petite superficie demande cependant une évaluation rigoureuse de l’aménagement, car sa largeur de passage minimale constitue l’exigence spatiale la plus contraignante étudiée. Si deux unités doivent partager une allée, la coordination multi-robots exigera un paramétrage précis des zones de croisement. Concernant l’expérience vocale et l’interface, la localisation francophone du produit est portée par la forte présence commerciale du réseau de distribution européen. La francisation du système s’effectue généralement par l’application d’un paramétrage régional lors de l’installation par le revendeur, plutôt que par le libre accès à des packs vocaux téléchargés depuis une application tierce ou par une intégration personnalisée via un SDK ouvert, sécurisant ainsi la mise en route pour l’exploitant.
Richtech Robotics Matradee Plus
Originaire des États-Unis, le robot de service Richtech Robotics Matradee Plus se destine aux établissements désirant concentrer une multitude de fonctions commerciales sur un seul appareil. L’équipement est conçu pour opérer selon un roulement de plusieurs modes, prenant en charge l’accueil des visiteurs à l’entrée, l’orientation vers le comptoir, le portage des consommations, ainsi qu’un débarrassage volumineux grâce à sa structure étagée. La stabilité des boissons servies à ras bord dépend de la régulation logicielle de sa vitesse de croisière, complétée sur certaines déclinaisons de la gamme par l’ajout de compartiments fermés favorisant la protection et l’isolation des commandes en transit. La logistique de retour vers la plonge s’effectue de manière groupée pour soulager les équipes de salle.
La valeur distinctive de ce modèle réside dans son double écran d’affichage, qui convertit la machine en une plateforme de communication visuelle mobile capable de promouvoir des produits additionnels ou d’afficher la carte du moment en se déplaçant. Son système de navigation exploite le positionnement intérieur et des caméras pour s’orienter, bien que le traitement de la coordination multi-robots dans un plan de salle exigu manque de documentation publique explicite. L’adoption sur le marché francophone impose une étape de vérification stricte : en l’absence de données publiques détaillant la mise à disposition de packs de langues embarqués, de packs vocaux téléchargés de manière autonome ou d’outils d’intégration par SDK, l’acheteur doit s’assurer contractuellement de la faisabilité d’une traduction complète des menus et des annonces vocales avant d’engager son investissement.
Le processus d’équipement d’un coffee shop repose avant tout sur l’adéquation physique entre la géométrie du robot et la topologie de l’établissement. L’analyse des largeurs de passage détermine s’il faut s’orienter vers une architecture ultra-compacte ou vers un châssis standard doté de capacités d’évitement supérieures. La présence majoritaire de tasses ouvertes impose de privilégier les équipements disposant de suspensions mécaniques élaborées ou de profils de conduite dédiés à la stabilisation des liquides. Le volume de vaisselle traité lors du débarrassage dicte la configuration et la capacité de charge nécessaire, tandis que la stratégie d’animation, oscillant entre design bionique et affichage publicitaire interactif, parachève la sélection technologique en fonction du concept du lieu.
Foire aux questions
Quel est le retour sur investissement typique d’un robot serveur dans un café ?
Les données publiées de payback pour la robotique de service en F&B ne sont pas standardisées ; les études consolidées sur l’automatisation en PME citent typiquement une fourchette de 12 à 24 mois de payback (AMD Machines). Pour un café, le calcul pertinent rapporte les économies mensuelles nettes — heures de personnel redéployées vers le bar ou l’accueil, fluidification des coups de feu, baisse du turnover — au coût total installé : achat ou location, cartographie initiale, formation et consommables. Sur un scénario de café de 30 à 50 couverts avec deux services de pointe, l’ordre de grandeur réaliste se situe dans cette fenêtre de 12 à 24 mois, mais varie fortement selon le ticket moyen, le coût du travail local et le mode d’acquisition choisi.
Quels modes d’acquisition comparer (achat, location, leasing) et que couvrent-ils ?
Trois formats cohabitent sur le marché francophone : l’achat direct, la location longue durée avec rapports d’activité quotidiens inclus (canal Bear Robotics), et la location plus courte avec installation, formation et SAV intégrés (canal distributeur Keenon). Les prix catalogue observés sur le marché européen se situent généralement dans une fourchette large selon le modèle, la capacité de charge et le niveau de service inclus. Un contrat d’achat transfère au restaurateur la maintenance, les mises à jour de cartographie et les pièces détachées, tandis qu’une location mutualise supervision distante et mises à jour logicielles mais engage sur une durée fixe. Pour un café dont le plan de salle est susceptible d’évoluer, la location courte réduit le risque d’investir dans un hardware inadapté à un réagencement futur.
Quelles obligations RGPD faut-il anticiper avant d’installer un robot serveur dans un café ?
Tout robot serveur qui cartographie la salle au LiDAR et aux caméras, remonte des rapports vers une plateforme cloud, ou affiche des contenus personnalisés est un traitement de données personnelles au sens du droit français. La CNIL a placé les caméras « augmentées » et les objets connectés parmi ses thématiques prioritaires de contrôle depuis son plan stratégique 2022-2024 (CNIL — priorité 2023). Avant mise en service, l’exploitant doit documenter la base légale, informer les salariés via le CSE lorsqu’il existe, fixer une durée de conservation (la CNIL recommande en général 30 jours pour la vidéo), et signer un contrat de sous-traitance avec le fournisseur couvrant la localisation d’hébergement, les sous-traitants en chaîne, et — pour les fournisseurs hors UE — des clauses contractuelles types encadrant les transferts extracommunautaires.
Quelle largeur de passage minimale faut-il prévoir pour faire circuler un robot serveur dans un café ?
Les largeurs de passage minimales publiées sur le panel sont 70 cm pour le Keenon DINERBOT T9, 65 cm pour le Bear Servi Plus et le Pudu BellaBot Pro, et 55 cm pour le Keenon T8 ; le Servi standard, le BellaBot standard et le Richtech Matradee Plus ne publient pas cette donnée. L’OrionStar LuckiBot Pro mesure 558 × 525 mm avec un châssis quasi-circulaire conçu pour une forte passabilité dans les allées étroites. La règle pratique pour un café consiste à mesurer le point le plus serré entre les tables et le comptoir, et à exiger du fournisseur une démonstration de passage sur site avant signature.
Comment les robots gèrent-ils les liquides chauds (espresso, cappuccino) sans risque de renversement ?
Trois approches sont documentées sur le panel : Bear Robotics équipe ses Servi de plateaux stabilisateurs brevetés qui dispersent l’inertie, et le Servi Q pousse la logique plus loin avec une stabilité des liquides renforcée aux seuils et arrêts brusques (annonce Servi Q). L’OrionStar LuckiBot Pro dispose d’un mode Soup Delivery dédié qui minimise les vibrations pour le transport de liquides, combiné à une suspension à barre de torsion qui absorbe les irrégularités du sol. Les autres modèles du panel communiquent davantage sur la fluidité de conduite et l’évitement d’obstacles que sur la stabilité de charge proprement dite. Pour un bar à espresso où les tasses ouvertes constituent l’essentiel des livraisons, l’argument « stabilité des liquides » et l’existence d’un mode dédié sont des critères de sélection concrets.
Les robots peuvent-ils franchir les seuils et sols irréguliers d’un café ancien ?
L’irrégularité des sols est un point de friction documenté : le Keenon DINERBOT T9 annonce une pente maximale de 5° et exige 70 cm de passage, et Bear Robotics a précisément conçu le Servi Q pour répondre au problème des seuils et des allées étroites. L’OrionStar LuckiBot Pro compense par une suspension à barre de torsion — décrite par le constructeur comme une première de catégorie — et un châssis quasi-circulaire pensé pour la passabilité sur sols irréguliers. Pour un café avec un vieux carrelage, un seuil entre le comptoir et la salle, ou une terrasse en pente, il est indispensable de tester sur site en demandant au fournisseur de démontrer le passage sur la zone la plus exigeante du plan de salle.
Note de conformité : Les spécifications des produits tiers sont basées sur des données publiques (valeurs allant jusqu’à, testées en conditions de laboratoire, ou selon les données constructeur) et peuvent varier. Les noms de produits et les marques commerciales appartiennent à leurs propriétaires respectifs. Si l’un des produits envisagés implique l’utilisation de caméras, l’enregistrement vocal, la cartographie des espaces ou le traitement de données dans le cloud, l’opérateur doit impérativement vérifier la conformité au RGPD avant toute mise en service dans son établissement.


