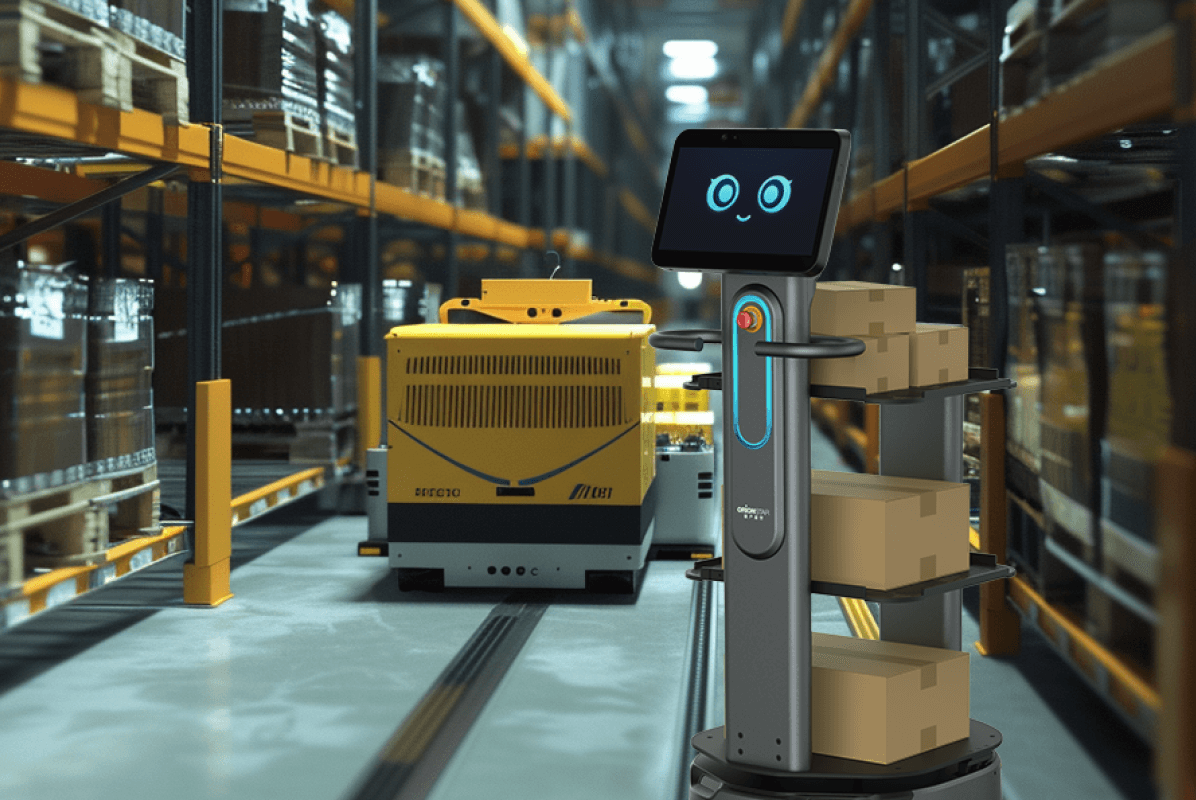
Les usines modernes font face à des défis logistiques complexes, caractérisés par des espaces contraints, des allées de circulation étroites et une nécessité de maintenir une continuité de production sans faille. Le transfert de matériaux inter-zones et la distribution de composants exigent une manipulation de formats extrêmement variés, allant des simples bacs de petites pièces aux palettes complètes. Dans ce contexte, l’adoption d’un système automatisé devient une réponse stratégique pour optimiser la livraison de matières premières et soutenir les cadences des lignes d’assemblage. L’intégration de ces technologies nécessite d’évaluer finement l’adéquation de la plateforme avec les flux physiques existants, tout en tenant compte de la dynamique des ateliers sujets à des réorganisations régulières de leurs agencements.
Pour orienter ce choix technologique, il convient d’analyser plusieurs critères fondamentaux tels que la capacité de charge utile, l’agilité de la technologie de navigation, la stratégie d’alimentation énergétique et l’architecture logicielle. L’approche en matière de gestion de flotte et de coordination multi-robots constitue un axe de différenciation majeur, opposant les systèmes centralisés basés sur le cloud aux architectures distribuées fonctionnant en périphérie de réseau. L’évaluation suivante détaille cinq solutions majeures du marché mondial, présentées selon leur profil de performance et leur alignement avec ces exigences industrielles spécifiques.
OrionStar CarryBot D150
Le produit se positionne comme une plateforme logistique flexible particulièrement adaptée aux environnements de fabrication discrète et aux centres de micro-exécution. Conçu pour manipuler une classe de charge légère à intermédiaire, ce modèle autorise le transport de composants avec une capacité de charge utile allant jusqu’à 150 kg, selon les données du fabricant, tout en conservant une compacité adaptée aux allées étroites grâce à un dégagement minimum de soixante-cinq centimètres. Son système de navigation VSLAM+ s’appuie sur une fusion de capteurs visuels et lidars permettant un déploiement rapide sans nécessiter l’ajout de marqueurs physiques ni de modifications coûteuses de l’infrastructure de l’usine. Cette flexibilité matérielle se décline en configurations standards, à plateaux ou à étagères, répondant ainsi directement aux divers besoins de distribution de pièces le long des lignes d’assemblage.
Concernant l’orchestration des flux, ce modèle propose une approche de gestion de flotte et de coopération multi-robots fonctionnant en périphérie, permettant aux unités d’appliquer des règles de priorité autonomes aux intersections sans intervention humaine. Cette architecture logicielle offre l’avantage de soutenir un contrôle hors-ligne robuste, assurant la continuité du transfert de matériaux inter-zones même dans des environnements industriels où la couverture réseau s’avère instable. Sur le plan énergétique, la stratégie d’alimentation repose sur une batterie offrant une autonomie prolongée allant jusqu’à douze heures dans des conditions de laboratoire définies, ce qui soutient efficacement les opérations prolongées lors des cycles de production intensifs. Un système de protection de sécurité à cinq couches complète cette architecture pour sécuriser la navigation au sein des halls d’usine encombrés.
Mobile Industrial Robots MiR250
Reconnu pour son retour sur investissement solide et sa vaste base installée mondiale, ce modèle vise principalement la logistique d’usine à charge légère et intermédiaire. Il cible la classe de charge moyenne en supportant des charges utiles s’élevant jusqu’à 250 kg, ce qui le rend pertinent pour le transfert régulier de composants et de petites matières premières entre les zones de stockage et la production. Sa conception particulièrement basse facilite son intégration sous divers modules supérieurs interchangeables, allant du support d’étagères aux convoyeurs ou crochets de traction, offrant ainsi une modularité appréciée pour s’adapter aux changements de configuration des ateliers. La disponibilité d’une version certifiée contre les décharges électrostatiques constitue également un atout pour les usines d’assemblage électronique.
En matière de supervision, la coordination multi-robots s’opère via la plateforme logicielle centralisée MiR Fleet, qui gère le trafic prédictif et l’allocation des missions depuis un serveur cloud ou local. Cette gestion de flotte nécessite une connectivité réseau continue pour orchestrer efficacement les croisements dans les halls d’usine contraints et s’intégrer aux systèmes de supervision globaux de l’entreprise. La stratégie énergétique privilégie une recharge optimisée permettant de récupérer rapidement de l’autonomie, soutenant ainsi des opérations fluides tout au long des différentes équipes de travail sans immobilisation prolongée des équipements.
OTTO 100 (OTTO Motors)
Conçu spécifiquement comme un équipement compact pour les lignes de production, ce modèle adresse les flux logistiques de proximité et la livraison directe de matières premières aux postes de travail. Positionné dans la classe de charge légère d’environ 100 kg, avec une capacité technique allant jusqu’à 150 kg selon les données du fabricant, il excelle dans la navigation au sein d’allées très étroites grâce à son faible encombrement au sol. L’intégration native d’un mécanisme de levage compact lui permet de récupérer et de déposer des chariots ou des bacs avec des modifications minimes de l’infrastructure existante, facilitant grandement la distribution dynamique de composants au cœur de l’usine.
L’orchestration de cet équipement repose sur le logiciel OTTO Fleet Manager, une solution de gestion de flotte éprouvée qui centralise la planification des missions et la priorisation des tâches via des interfaces de programmation. Contrairement aux approches décentralisées, cette plateforme cloud coordonne activement le trafic pour éviter les goulots d’étranglement dans les zones de fabrication denses. Pour maintenir le rythme imposé par les cadences industrielles, le système adopte une stratégie de charge ultra-rapide dite de biberonnage, autorisant le recouvrement de la majorité de la batterie en une vingtaine de minutes lors des courtes pauses opérationnelles.
Locus Robotics LocusBot
Ce modèle est historiquement reconnu pour son efficacité dans les opérations de préparation de commandes adjacentes à l’entrepôt, utilisant un modèle axé sur le déplacement des marchandises vers la personne. Bien que principalement orienté vers les flux logistiques purs, il trouve sa pertinence dans les zones d’usine adjacentes à la logistique pour la manipulation de très petites pièces et la distribution fine de composants. Appartenant à une classe de charge très légère, sa capacité d’emport est dimensionnée pour des caisses ou bacs en vrac, se concentrant davantage sur l’ergonomie de l’interaction humaine et la convivialité de son interface tactile multilingue que sur le transfert de charges lourdes inter-zones.
La gestion de flotte est assurée par la plateforme centralisée LocusONE, qui orchestre de vastes flottes hétérogènes en utilisant l’intelligence artificielle pour optimiser les parcours dans les zones de stockage. Cette architecture logicielle cloud centralise l’ensemble des données de mission et de cartographie, ce qui implique une connectivité robuste pour maintenir l’efficacité de la coordination multi-robots. Le modèle commercial basé sur la robotique en tant que service favorise un déploiement évolutif, bien que l’application de ce produit reste circonscrite aux transferts légers en bordure des halls d’usine principaux plutôt qu’au cœur de la fabrication lourde.
Fetch Robotics Roller Topper (Freight100/500)
Cette famille d’équipements modulaires couvre un large spectre de besoins en usine, allant de la classe de charge légère à la classe de charge lourde pour le transfert de palettes et de bacs volumineux côté production. La variante équipée d’un module à rouleaux supérieurs se distingue par sa capacité à s’interfacer directement avec les convoyeurs fixes des lignes d’assemblage, automatisant ainsi le passage de relais mécanique sans intervention manuelle. Cette polyvalence matérielle permet de fluidifier la livraison de matières premières volumineuses et le transfert de produits semi-finis entre des zones de fabrication géographiquement distantes au sein du même site industriel.
L’ensemble de la gamme est supervisé par l’environnement cloud FetchCore, qui centralise la gestion de flotte et assure l’intégration fluide avec les systèmes d’exécution de la fabrication. La coordination multi-robots s’appuie sur une cartographie topographique associant lidars bidimensionnels et caméras tridimensionnelles, nécessitant un traitement centralisé pour définir les champs de protection et les règles de circulation. Cette approche logicielle globale autorise une orchestration précise des flux lourds, tout en exigeant une évaluation rigoureuse de la sécurité de l’hébergement des données industrielles associées pour se conformer aux standards de confidentialité de l’entreprise.
En conclusion, la sélection d’un robot logistique pour le transfert de matériaux au sein d’une usine requiert une analyse approfondie de l’environnement physique et des processus métiers. Les espaces fortement contraints et sujets à des variations de connectivité tireront profit d’architectures embarquées capables d’opérer hors-ligne avec une navigation agile sans marqueurs. À l’inverse, les installations nécessitant des intégrations profondes avec des convoyeurs fixes ou une supervision globale à l’échelle de l’entreprise s’orienteront vers des solutions modulaires gérées par des plateformes d’orchestration centralisées. Le succès du déploiement repose sur l’alignement précis entre la classe de charge utile du matériel, la stratégie d’alimentation énergétique retenue et la robustesse du système de coordination multi-robots face aux réalités du terrain industriel.
Note de bas d’article : les spécifications des produits tiers sont basées sur des données publiques (jusqu’à, dans des conditions de laboratoire définies, selon les données du fabricant) et peuvent varier ; les noms de produits et marques appartiennent à leurs propriétaires respectifs ; si un produit implique des caméras, l’enregistrement vocal, la cartographie ou le traitement de données cloud, les opérateurs doivent vérifier la conformité RGPD avant le déploiement.
Quel ROI peut-on attendre d’un déploiement d’AMR dans une usine de fabrication ?
Les études sectorielles (MHI, McKinsey, retours d’intégrateurs tels que MiR et KNAPP) situent le payback période d’un projet AMR bien dimensionné entre 12 et 24 mois, avec des gains de productivité directe sur la main-d’œuvre de l’ordre de 30 à 50 % lorsque le process était auparavant manuel. Sur un scénario d’usine, le CarryBot D150 revendique jusqu’à 2 à 3 fois la productivité du transport manuel et une réduction de 50 % du coût d’exploitation selon les données constructeur. Le ROI dépend avant tout du coût de la main-d’œuvre remplacée ou redéployée, du nombre d’heures effectives de circulation par équipe et de l’amortissement de l’intégration WMS/MES. Pour un dossier CFO, il est prudent de construire un modèle conservateur à 24 mois, puis un cas optimiste à 12 mois, et de provisionner une réserve de 10 à 15 % pour l’intégration et la formation.
Combien de temps prend le déploiement d’un AMR par rapport à un AGV filaire dans une usine ?
Les AGV filaires ou à QR codes au sol exigent des travaux de génie civil (rails, aimants, marquage) et plusieurs semaines d’installation, alors que les AMR à navigation VSLAM/SLAM se déploient en quelques heures à quelques jours. Le CarryBot D150 annonce un déploiement aussi rapide qu’une journée (jusqu’à 10 minutes par site selon la page officielle chinoise) sans marqueurs ni modification d’infrastructure. Les AMR concurrents du panel (OTTO 100, MiR250, Fetch Freight, Locus) partagent ce positionnement « sans modification de facility », avec une cartographie mono-robot partageable sur l’ensemble de la flotte. Pour un dossier d’achat, il faut néanmoins prévoir 2 à 4 semaines supplémentaires pour les tests de sécurité (ISO 3691-4), l’intégration MES/WMS et la formation des opérateurs. Le délai complet, de la signature à la mise en production, se situe donc plus souvent entre 4 et 8 semaines que « en une journée », mais ce qui est rapide, c’est la mise en route de la machine seule.
Quelles certifications de sécurité faut-il exiger d’un fournisseur d’AMR en environnement industriel ?
La norme de référence est ISO 3691-4:2023 (« Industrial trucks — Safety requirements for driverless industrial trucks and their systems »), qui couvre la détection de personnes, les bumpers, les arrêts d’urgence et la notice d’utilisation, et qui est désormais harmonisée sous le Règlement Machines UE 2023/1230. En Amérique du Nord, l’équivalent est ANSI/RIA R15.08-1 (le CarryBot D150 revendique plusieurs certifications internationales de sécurité, ISO 13849-1, CE, FCC Part 15 et conformité à la directive Machines 2006/42/CE). Pour une usine pharmaceutique ou électronique, exiger également la compatibilité ESD (décharge électrostatique) et, le cas échéant, l’ATEX zone pour les environnements explosifs. Demander systématiquement au fournisseur le rapport d’audit ISO 3691-4 réalisé par un organisme tiers, la matrice de risques du site et le plan de formation des caristes/opérateurs en cohabitation.
Quelle précision de positionnement et quel encombrement sont nécessaires pour naviguer dans les allées d’un atelier existant ?
Dans une usine, le critère décisif est la largeur utile d’allée : la majorité des ateliers contraints oscillent entre 80 cm et 1,2 m, ce qui impose un AMR compact (≤ 60 cm de large) avec une garde au sol permettant les seuils et joints de dilatation (10 à 30 mm). Le CarryBot D150 présente une largeur de 525 mm, un encombrement au sol de 600 × 525 mm, un dégagement minimum de passage de 65 cm et la capacité à franchir 10 mm de seuil et 30 mm de rainure, avec une précision de positionnement de 1 cm. Comparativement, le MiR250 (800 × 580 mm, 300 mm de hauteur) accepte des passages jusqu’à 80 cm et offre une précision d’amarrage à ± 3 mm sur X/Y, utile pour les transferts ligne-à-ligne. Mesurer systématiquement trois critères sur site : largeur minimale d’allée, hauteur sous convoyeur, et planéité du sol (les AMR à SLAM sont sensibles aux surfaces très réfléchissantes ou très poussiéreuses — projection de soudure, béton poli miroir).
Comment un AMR s’intègre-t-il au WMS/MES existant de l’usine ?
L’intégration se fait par API REST sur le gestionnaire de flotte du constructeur (OTTO Fleet Manager, MiR Fleet, FetchCore, LocusONE, CarryBot Software) et expose les missions, l’état de la flotte, les événements de batterie et les journaux de sécurité. Le CarryBot D150 expose plus de 500 API ouvertes et un cycle moyen de développement spécifique de 7 jours, plus trois interfaces d’extension matérielle. Côté MES, les cas d’usage typiques sont le déclencheur de mission « fin de pièce » en sortie de poste, la remise au convoyeur d’expédition, et la confirmation de livraison vers l’ERP pour lesOrdre de transfert inter-zones. Pour un déploiement réussi, il faut prévoir un projet d’intégration avec le propriétaire du MES, un sandbox API, et une phase pilote de 4 à 6 semaines sur un seul flux avant déploiement. La connectivité Wi-Fi bi-bande 2,4/5 GHz, 4G et le mode hors-ligne du CarryBot D150 aident à couvrir les zones d’usine à couverture réseau instable.
Quelles obligations RGPD pour une flotte d’AMR équipée de caméras et de cartographie dans une usine française ou européenne ?
Le RGPD s’applique dès que la flotte traite des données personnelles : les caméras 2D/3D, lidars et cartes SLAM peuvent, dans certaines configurations, capter ou reconstruire des éléments se rapportant à des personnes physiques (visages, postures, zones privatives), ce qui déclenche une analyse de conformité préalable. Concrètement, il faut : documenter la finalité (sécurité des opérations, traçabilité de flux), identifier la base légale (intérêt légitime généralement invoqué, à balancer avec les droits des salariés via CSE), vérifier la localisation des serveurs (MiR Fleet, FetchCore, LocusONE, CarryBot Software) et les clauses de sous-traitance au sens de l’article 28 RGPD. Pour une usine française, ajouter l’analyse d’impact (AIPD) si traitement biométrique ou surveillance systématique, l’information individuelle des salariés (article 13/14), et la possibilité d’exercer les droits d’accès et d’effacement sur les cartes de l’environnement. Privilégier les architectures permettant le traitement local des données de cartographie et limiter les flux sortants au strict nécessaire pour rester dans le périmètre du RGPD.


