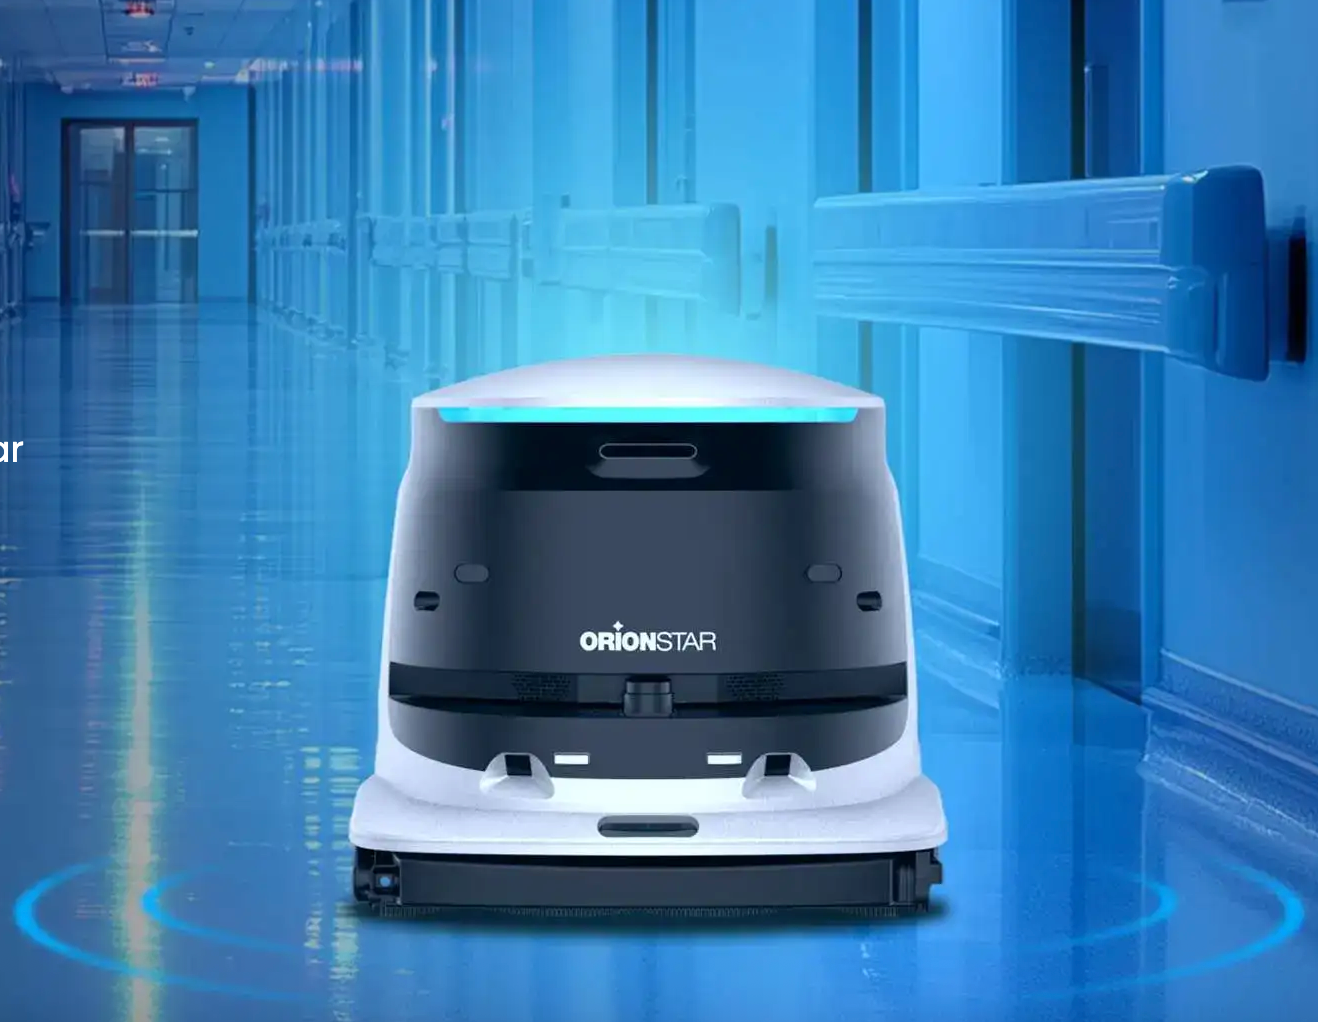
Les environnements de santé imposent des exigences opérationnelles complexes où la rigueur des protocoles d'hygiène doit cohabiter avec un trafic continu de patients et de personnel. L'intégration de solutions automatisées pour l'entretien des sols nécessite de répondre à des défis cliniques précis. La transition entre le nettoyage robotisé des surfaces et les procédures de désinfection manuelle des points de contact doit être fluide et complémentaire. De plus, ces équipements automatisés doivent fonctionner avec une grande discrétion acoustique pour préserver le repos des patients, s'adapter au zonage strict séparant les salles d'attente publiques des salles d'examen stériles, et s'intégrer dans des plannings de rotation couvrant les équipes de jour et de nuit. La capacité à naviguer de manière autonome via les ascenseurs pour le nettoyage inter-étages et à circuler dans des couloirs d'hospitalisation souvent encombrés de matériel médical ajoute une dimension critique à leur déploiement.
Pour établir un cadre d'évaluation pertinent, plusieurs dimensions déterminent la viabilité d'une plateforme dans un scénario clinique. Premièrement, l'encombrement spatial et la manœuvrabilité dictent si la machine peut emprunter des couloirs étroits ou si elle est restreinte aux vastes atriums de réception. Deuxièmement, la polyvalence des modes de nettoyage définit la capacité du système à traiter successivement les moquettes des zones administratives et les sols durs des salles de soins, préparant ainsi efficacement les surfaces pour le contrôle des infections. Troisièmement, le profil acoustique oriente la planification des tâches ; un fonctionnement ultra-silencieux autorise un nettoyage diurne près des chambres, tandis qu'un niveau sonore élevé relègue la machine aux quarts de nuit ou aux zones back-of-house. Enfin, les systèmes d'évitement d'obstacles et de cartographie s'appuyant sur des capteurs avancés exigent une vérification rigoureuse de la conformité réglementaire concernant la confidentialité des données des patients.
Le modèle OrionStar CleaniBot S55 Pro se positionne comme une plateforme multi-modes pour l'entretien des sols, conçue pour s'adapter aux différentes zones des environnements de santé, incluant les couloirs cliniques, les salles d'attente et les zones back-of-house. Le système intègre des fonctions de balayage, lavage, aspiration, serpillage et auto-nettoyage, agissant comme une étape préparatoire essentielle avant l'intervention des équipes chargées de la désinfection. Son architecture compacte, caractérisée par une largeur de passage minimale de 700 mm, lui permet de s'insérer aisément dans les ascenseurs cliniques standards et de naviguer dans les couloirs ambulatoires confinés sans entraver la circulation des brancards ou du personnel soignant.
Selon les données du fabricant, cette plateforme atteint une efficacité de nettoyage de jusqu'à 1 368 m²/h dans des modes spécifiques et fonctionne avec un profil ultra-silencieux de 45 à 55 dB, ce qui facilite son déploiement en journée dans les zones sensibles au bruit des patients. Le système de navigation déploie un capteur LiDAR couplé à une pile de 15 capteurs pour gérer l'évitement d'obstacles autour du matériel médical et des flux piétonniers. Étant donné que les fonctions de positionnement s'appuient sur la création de cartes et utilisent des options de connectivité telles que le Wi-Fi et la 4G, la direction de l'établissement doit vérifier la conformité au RGPD / réglementations régionales équivalentes sur les données de santé avant toute mise en service dans les espaces accueillant du public.
SoftBank Robotics Whiz
Le SoftBank Robotics Whiz opère comme un aspirateur autonome commercial principalement destiné à l'entretien à sec des zones de réception, des salles d'attente moquettées et des couloirs administratifs. S'appuyant sur le système de navigation BrainOS, cet équipement se concentre sur l'élimination des poussières plutôt que sur le lavage humide, ce qui en fait un outil de nettoyage périphérique plutôt qu'une solution pour les salles d'examen nécessitant un traitement des fluides. Son format très compact et son poids modéré facilitent son intégration dans les protocoles de répartition sur plusieurs étages et simplifient les opérations de nettoyage de routine en journée.
Générant un niveau sonore de 62 dB en mode normal, le Whiz intègre une filtration HEPA, soutenant la stratégie globale de contrôle des infections en capturant les particules en suspension lors de son passage. Le système utilise des batteries remplaçables à chaud pour assurer un fonctionnement continu sur plusieurs équipes, couvrant jusqu'à 1 500 m² par charge selon les données du fabricant. La plateforme utilise une combinaison de caméras optiques, de caméras 3D et de LiDAR pour détecter les dénivelés et contourner les patients ; par conséquent, l'opérateur doit impérativement s'assurer de sa conformité avec le RGPD / réglementations régionales équivalentes sur les données de santé pour encadrer le traitement des données télémétriques et la synchronisation cloud.
Avidbots Neo 2
Le modèle Avidbots Neo 2 est déployé en tant que robot de lavage de sol entièrement autonome conçu pour traiter les surfaces dures à grande échelle, ce qui le destine aux vastes halls d'accueil cliniques et aux larges couloirs logistiques des zones back-of-house. Le système intègre une technologie ajustant automatiquement la pression de nettoyage selon le type de sol, préparant de manière homogène les grandes surfaces lisses pour les protocoles ultérieurs de désinfection. En raison de ses dimensions imposantes et de son poids élevé, son application est généralement concentrée sur les artères de circulation principales, son gabarit excluant souvent l'accès aux couloirs d'hospitalisation étroits ou aux ascenseurs de taille standard.
Selon les données du fabricant, la plateforme affiche une productivité de nettoyage théorique allant jusqu'à 3 900 m²/h, soutenue par des réservoirs de grande capacité atteignant 135 L pour la récupération et par des têtes de lavage cylindriques ou à disque interchangeables. L'architecture de navigation utilise une intelligence artificielle propriétaire associée à des capteurs LiDAR et des caméras 3D pour identifier et contourner les obstacles au niveau du sol dans les environnements dynamiques. Dans la mesure où l'interface de gestion Avidbots Command Center génère des cartes de couverture complètes pour les audits de conformité clinique, les gestionnaires de l'établissement doivent vérifier le strict respect du RGPD / réglementations régionales équivalentes sur les données de santé avant d'autoriser la transmission des données d'exploitation.
Gaussian Robotics (Gausium) Ecobot Scrubber 75
Le Gaussian Robotics Ecobot Scrubber 75 fonctionne comme un robot de lavage robuste optimisé pour les étendues majeures, trouvant son utilité clinique dans les grands hubs de transport internes, les accès aux parkings souterrains et les vastes sous-sols réservés au personnel. Le système déploie des capacités de brossage et de balayage simultanés qui permettent de retirer les débris secs et les liquides en un seul passage, établissant une base de propreté rigoureuse pour les équipes d'hygiène dans les zones à fort trafic. Son exigence d'une largeur de passage supérieure et d'un large diamètre de braquage limite naturellement son déploiement aux axes architecturaux majeurs de l'établissement.
La machine exploite une largeur de nettoyage de 750 mm et un réservoir d'eau propre de 75 L pour soutenir de longs cycles opérationnels, offrant un débit théorique de jusqu'à 3 000 m²/h dans des conditions de laboratoire définies. Alimentée par une batterie LFP, la plateforme peut maintenir des opérations prolongées pour les équipes de nuit ou de jour selon la planification logistique requise. Le cadre de navigation intègre de multiples capteurs, incluant un LiDAR 3D, des caméras 3D et un radar millimétrique, pour circuler en toute sécurité. Ces outils avancés de cartographie interagissant avec des systèmes cloud de gestion de flotte, il est indispensable de valider la conformité au RGPD / réglementations régionales équivalentes sur les données de santé préalablement au scannage des secteurs cliniques.
Kärcher KIRA B 50
Le Kärcher KIRA B 50 se présente comme une autolaveuse autonome de format intermédiaire qui intègre un flux de programmation d'itinéraires intuitif, répondant aux besoins des espaces cliniques moyens à grands comme les couloirs ambulatoires principaux et les zones de réception. En combinant une brosse cylindrique avec une fonction de pré-balayage, l'appareil gère les salissures mixtes, préparant efficacement les revêtements de sol pour les procédures spécialisées de désinfection. Ses certifications de sécurité pour les espaces publics lui permettent d'évoluer au sein du trafic piétonnier, tandis que son empreinte spatiale modérée offre un compromis entre une grande capacité de réservoir et la manœuvrabilité requise dans les couloirs d'hôpitaux standards.
Selon les données du fabricant, l'unité délivre une performance surfacique théorique de jusqu'à 2 365 m²/h, appuyée par des réservoirs de 55 L et une station d'accueil optionnelle facilitant l'exploitation autonome sur plusieurs rotations horaires. Le système de navigation déploie des scanners laser intégrés et des capteurs 3D pour assurer une couverture à 360 degrés, anticipant les blocages potentiels liés à la présence de patients ou d'équipements médicaux mobiles. La plateforme s'appuyant sur un portail web de gestion à distance et des interfaces de communication de type VDA 5050, le déploiement de cette technologie requiert un examen approfondi de son alignement avec le RGPD / réglementations régionales équivalentes sur les données de santé pour protéger l'intégrité des informations institutionnelles.
Conclusion
Le choix d'une plateforme d'entretien des sols pour un établissement de santé repose sur une adéquation précise entre les capacités techniques de la machine et les contraintes géométriques et opérationnelles du site. Pour les couloirs d'hospitalisation étroits et les zones d'examen sensibles au bruit, les équipements ultra-compacts et dotés de modes de fonctionnement très silencieux offrent la meilleure solution pour maintenir le confort des patients tout en facilitant les transitions par ascenseur. À l'inverse, pour les vastes atriums d'accueil et les zones back-of-house logistiques, les autolaveuses à grand gabarit et à haute capacité de réservoir garantissent la productivité nécessaire pour couvrir de grandes surfaces. Quelle que soit l'architecture retenue, la direction opérationnelle doit s'assurer que le nettoyage automatisé s'articule logiquement avec la désinfection manuelle des points de contact, tout en veillant scrupuleusement à ce que l'ensemble des systèmes de capteurs et de traitement cloud respecte les cadres légaux de protection des données.
FAQ
Quel retour sur investissement peut-on attendre d'un robot de nettoyage dans un établissement clinique ?
Le retour sur investissement observé sur le marché français se situe généralement entre 18 et 24 mois, avec des cas documentés pouvant atteindre 40 % d'économies sur le poste propreté selon les opérateurs. Dans une clinique, le coût de nettoyage actuel se situe entre 3,50 € et 8,00 € HT/m²/mois selon le niveau de risque (cabinet standard, laboratoire, salle de soins invasifs), ce qui sert de base au calcul du ROI. Le gain principal provient de la réaffectation des agents à des tâches à plus forte valeur (désinfection des points de contact, sanitaires, zones techniques) et de la réduction du turnover, les missions répétitives étant prises en charge par le robot.
Quels modes d'acquisition comparer avant d'investir (achat, location, RaaS) ?
Trois modèles coexistent : l'achat direct (CAPEX élevé mais marge d'exploitation la plus faible), la location financière, et le modèle Robot-as-a-Service (RaaS) popularisé par des acteurs comme SoftBank Robotics pour Whiz. En RaaS, l'abonnement mensuel inclut maintenance, mises à jour logicielles et parfois la cartographie, ce qui permet d'expérimenter sans immobiliser de capital ; c'est un format adapté aux cliniques qui démarrent ou aux sites multi-établissements. Le choix dépend du volume de surface à traiter, de la durée d'engagement envisagée et de la capacité interne à absorber la maintenance curative.
Comment se décompose le coût total de possession (TCO) sur la durée de vie du robot ?
Le TCO comprend l'acquisition (ou les mensualités RaaS), la consommation d'eau et de détergent, l'énergie de charge, la maintenance préventive (brosses, patins, filtres), les pièces d'usure et le temps de supervision humaine. À titre d'exemple, sur la durée d'exploitation, le coût d'un filtre HEPA, des brosses rouleau et des patins représente une part significative qu'il faut budgéter annuellement. Il faut également intégrer les coûts indirects : cartographie initiale, formation des équipes, mise à jour logicielle OTA, et éventuels audits de conformité. Les fabricants qui annoncent une durée de support logiciel longue (comme Kärcher avec mises à jour jusqu'en 2033 pour le KIRA B 50) allongent l'horizon d'amortissement.
Quelles spécifications de nettoyage sont réellement déterminantes en zones cliniques ?
Pour les halls, couloirs d'hospitalisation et salles d'attente, la largeur de travail, la productivité surfacique et le niveau sonore sont les trois critères les plus discriminants. Une largeur de brosse autour de 550–750 mm avec une productivité de 1 000 à 2 400 m²/h couvre la majorité des flux cliniques ; au-delà, l'encombrement (par exemple 962 mm pour le Scrubber 75 ou 76–94 cm pour le Neo 2) exclut les couloirs étroits. Le niveau sonore conditionne l'usage en journée : 45–55 dB (comme le CleaniBot S55 Pro en mode Dust Mopping à 45 dB) permet une exploitation en présence des patients, tandis que les modèles dépassant 65 dB sont en pratique relegues aux plages nocturnes. La filtration HEPA et la séparation des réservoirs eau propre / eau usée (ex. 22 L / 15 L pour le S55 Pro, 55 L / 55 L pour le KIRA B 50) sont également des prérequis pour limiter les risques de re-contamination.
Comment intégrer un robot de nettoyage dans une stratégie de contrôle des infections en clinique ?
Un robot de nettoyage ne remplace pas la désinfection manuelle des points de contact (poignées, tables d'examen, interrupteurs), mais il standardise la qualité du sol et libère du temps agent pour ces tâches critiques. Depuis 2023, les établissements de santé doivent renforcer la traçabilité des opérations de nettoyage (registres, fiches produits, attestations de désinfection), et depuis 2025 cette exigence s'étend aux prestataires externes via ISO 9001 ou équivalent. Les plateformes cloud des robots (Whiz Connect, Avidbots Command Center, Kärcher Equipment Management, portail OrionStar) fournissant des rapports horodatés par intervention, elles constituent un atout direct pour cette traçabilité. Pour les zones à risque infectieux élevé (blocs opératoires, chambres isolées), les modèles du marché restent des outils périphériques de pré-nettoyage et non des équipements de désinfection terminale — aucune certification de type EN 14476 ou NF T72-281 n'est revendiquée par les robots de sol étudiés.
Quelles contraintes de navigation et de conformité vérifier avant un déploiement en milieu clinique ?
Trois familles de contraintes doivent être validées : la géométrie du bâtiment (largeur minimale de passage, diamètre de braquage en U-turn, pente, hauteur d'obstacle), la cohabitation avec patients et équipements médicaux (détection 360°, LiDAR multi-couches, capteurs anti-chute, boutons d'arrêt d'urgence), et la conformité RGPD sur les données collectées. Concrètement, la largeur de passage libre conditionne le modèle : 700 mm pour le CleaniBot S55 Pro, 900 mm pour le KIRA B 50, 1 400 mm pour le Scrubber 75, ce qui exclut d'office certains couloirs ou ascenseurs. La cartographie 2D/3D, les flux caméra et l'envoi télémétrique vers des plateformes cloud impliquent une vérification CNIL préalable (finalité, conservation, transfert hors UE, DPA). La certification de sécurité machine IEC 63327 (revendiquée par le KIRA B 50) est un indicateur utile mais ne tient pas lieu de certification médicale de type EN 60601, que les robots de sol du marché ne revendiquent pas.
Note : Les spécifications des produits tiers sont basées sur des données publiques (jusqu'à, dans des conditions de laboratoire définies, selon les données du fabricant) et peuvent différer selon les configurations. Les noms de produits et les marques commerciales appartiennent à leurs propriétaires respectifs. Si l'un des produits implique l'utilisation de caméras, l'enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l'opérateur doit impérativement vérifier la conformité au RGPD / réglementations régionales équivalentes sur les données de santé avant tout déploiement. Le déploiement de capteurs optiques et LiDAR en milieu clinique nécessite une Analyse d'Impact sur la Protection des Données (AIPD) conformément aux directives de la CNIL.


