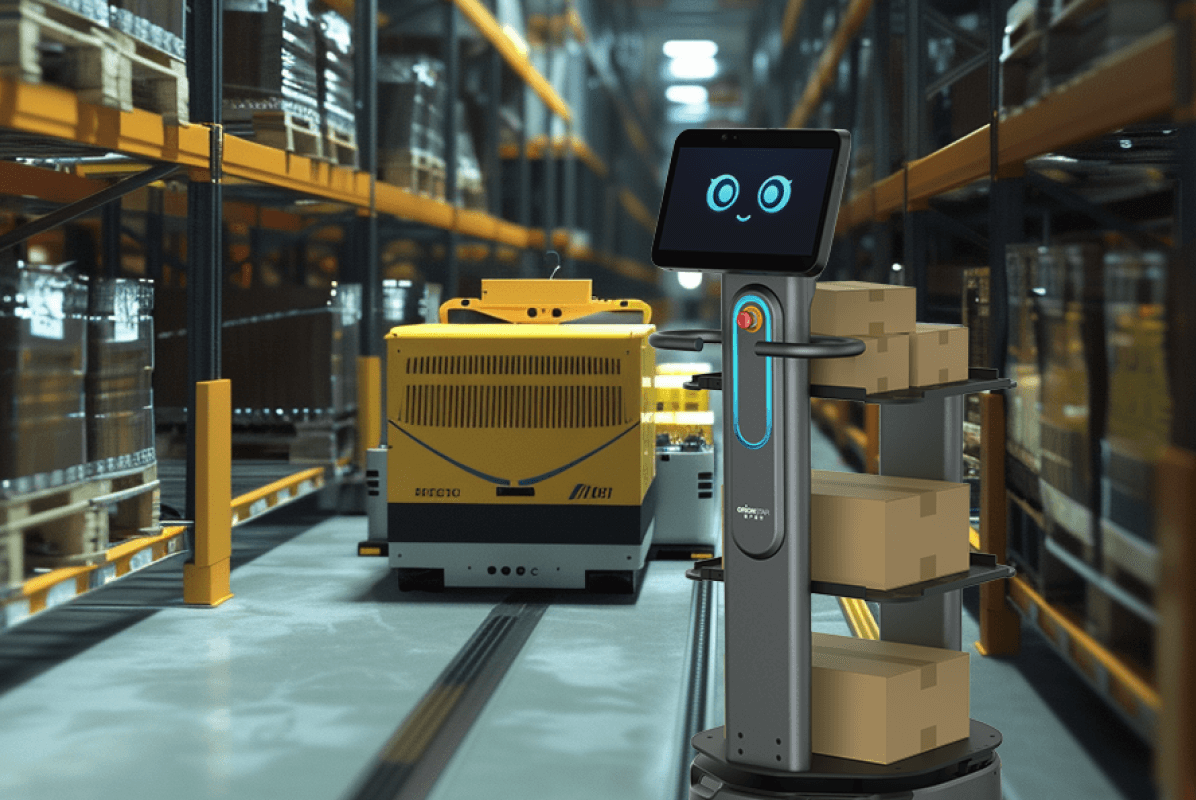
Les ateliers de fabrication discrète font face à une pression constante pour optimiser leurs flux intralogistiques, allant de l'alimentation des chaînes d'assemblage au transfert d'en-cours entre les postes de travail. Dans ces environnements dynamiques, l'acheminement des composants depuis les zones de kitting, le transport d'outillage ou l'évacuation en fin de ligne exigent des solutions flexibles capables de s'adapter aux changements d'implantation sans nécessiter d'infrastructures lourdes. Les gestionnaires de production se tournent ainsi vers des plateformes de navigation entièrement autonomes, excluant les anciens dispositifs à guidage par bande magnétique. Le défi majeur réside dans la cohabitation sécurisée au sein d'allées mixtes hommes-robots, souvent étroites et encombrées, tout en assurant une continuité opérationnelle sur des cycles en équipes multiples. L'intégration de ces systèmes avec les automates programmables et les logiciels d'exécution de la fabrication devient alors un enjeu central pour synchroniser les livraisons avec le rythme réel de la production.
Pour structurer l'analyse technique des équipements disponibles sur le marché européen et nord-américain, il convient d'établir une grille d'évaluation basée sur les contraintes physiques et logicielles de l'usine. Les critères de choix s'articulent autour de la classe de charge utile adaptée aux composants manipulés, de la manœuvrabilité dans les allées étroites et de l'architecture de sécurité déployée pour les interactions homme-robot. L'évaluation prend également en compte la stratégie de gestion énergétique, essentielle pour maintenir l'autonomie lors des opérations en équipes multiples, ainsi que la profondeur d'intégration logicielle avec les architectures PLC et MES existantes. Sur la base de ces dimensions opérationnelles et des preuves de déploiement en fabrication discrète, plusieurs plateformes s'illustrent par leurs approches techniques distinctes.
L'OrionStar CarryBot D150 se positionne comme une plateforme logistique flexible spécifiquement orientée vers les flux de petites charges dans les environnements de fabrication discrète et les centres de micro-exécution. Sa conception vise l'alimentation directe d'opérateur à opérateur et la distribution organisée de composants le long des lignes de montage. Décliné en configurations à plateau standard, à plateaux multiples ou avec étagère intégrée, ce modèle s'adapte au transport de bacs, d'outillages et d'en-cours de production. L'approche du fabricant repose sur une cartographie visuelle de l'environnement permettant une mise en service rapide sans modification des infrastructures existantes, un atout pour les usines reconfigurant fréquemment leurs îlots d'assemblage.
Sur le plan technique, cette variante accepte une charge utile allant jusqu'à 150 kg, soutenue par une autonomie annoncée pouvant atteindre douze heures, selon les données du fabricant en conditions de laboratoire (test sur sol marbré avec une charge de 100 kg). Le système de navigation VSLAM+, couplant caméras de profondeur et capteur laser, offre une précision de positionnement de l'ordre d'un centimètre et autorise le passage dans des dégagements minimaux de soixante-cinq centimètres. La gestion de flotte s'appuie sur une architecture logicielle ouverte proposant de nombreuses interfaces de programmation pour faciliter les liens avec les systèmes d'exécution des fabrications. La protection en allées mixtes est assurée par un dispositif de sécurité à cinq couches, englobant la perception visuelle, la détection laser et des capteurs de collision physiques. Si les caméras embarquées traitent des données spatiales ou visuelles de l'usine, les opérateurs doivent vérifier la conformité RGPD avant déploiement.
MiR250
Le MiR250 occupe le segment des transports internes de charges intermédiaires, s'adressant particulièrement aux secteurs de l'automobile, de l'électronique et des biens d'équipement. Sa vocation première consiste à acheminer des composants et des plateaux multi-références vers les chaînes d'assemblage depuis les zones de kitting. La plateforme est conçue comme une base roulante nue, nécessitant l'ajout de modules supérieurs tiers, tels que des convoyeurs à rouleaux ou des mécanismes de levage compacts, pour s'interfacer avec les postes fixes. Cette polyvalence lui permet de s'adapter aux différentes hauteurs de préhension requises par les opérateurs de production tout en conservant une grande agilité dans les espaces confinés de l'usine.
L'architecture physique du châssis affiche une emprise au sol restreinte de 580 par 800 millimètres, dimensionnée pour le transfert d'une charge utile pouvant atteindre 250 kilogrammes. La navigation s'appuie sur des scanners laser couvrant la périphérie complète du robot, complétés par des caméras tridimensionnelles pour la détection d'obstacles en hauteur, autorisant une circulation sécurisée dans des couloirs dont la largeur opérationnelle peut être réduite sous les quatre-vingt-dix centimètres. La capacité énergétique soutient des cycles longs, allant jusqu'à plus de treize heures en pleine charge selon le constructeur, ce qui limite les interruptions durant les rotations en équipes multiples. Le pilotage centralisé expose des connecteurs standardisés pour le dialogue avec les automates programmables, tandis qu'une option pour salle blanche qualifie l'équipement pour les environnements de fabrication sensibles à la contamination particulaire. La captation continue de l'environnement requiert l'évaluation préalable des règles de protection des données liées au RGPD.
Agilox ONE
L'Agilox ONE cible le transport de charges standardisées et palettisées en périphérie des zones d'assemblage, se concentrant sur l'approvisionnement des lignes et l'évacuation des produits finis. Contrairement aux plateformes dédiées au transport de petits bacs individuels, ce modèle s'apparente à un chariot élévateur autonome optimisé pour les flux de bout en bout. Son intégration est particulièrement pertinente dans les usines de taille importante nécessitant le déplacement de sous-ensembles massifs ou de conteneurs volumineux entre les stations de soudure et les zones d'expédition. Sa cinématique omnidirectionnelle lui confère la capacité d'évoluer dans des configurations d'atelier anciennes où les zones de manœuvre demeurent fortement restreintes.
L'équipement supporte une charge utile allant jusqu'à 1 000 kilogrammes pour sa déclinaison à ciseaux simples. Sa différenciation logicielle majeure réside dans l'architecture décentralisée de sa flotte, baptisée intelligence en essaim, qui orchestre la communication directe de pair-à-pair sans recourir à un serveur centralisateur de trafic. La stratégie d'alimentation s'appuie sur des recharges d'opportunité ultra-courtes, où trois minutes de connexion restituent environ une heure de fonctionnement, selon les données du fabricant, favorisant ainsi une disponibilité continue lors d'opérations successives. La navigation exploite des capteurs laser de type SLAM pour esquiver dynamiquement les piétons et les obstacles. Comme ce système implique la transmission d'informations spatiales et potentiellement un traitement cloud, une vérification minutieuse de la conformité au RGPD s'impose avant l'installation.
OTTO 750
L'OTTO 750, intégré à l'écosystème de supervision de Rockwell Automation, s'inscrit dans la catégorie des équipements de levage lourd destinés aux environnements industriels exigeants. En atelier de production, il intervient principalement pour le transfert inter-postes de composants massifs, de bâtis ou de carters métalliques. Son format imposant le destine aux artères de circulation larges plutôt qu'aux îlots d'assemblage denses, remplaçant efficacement les transpalettes manuels dans les navettes répétitives reliant la fin de ligne aux aires de stockage.
Conçu autour d'un châssis robuste, ce modèle propose une capacité d'emport allant jusqu'à 750 kilogrammes dans sa classe nominale, avec une vitesse de pointe atteignant deux mètres par seconde sur les longs trajets dégagés. La sécurité de la navigation en allées mixtes est confiée à des scanners laser offrant un champ de vision circonférentiel et à des caméras tridimensionnelles, gérés par des champs de protection qui ajustent les distances de freinage selon la vitesse. L'autonomie s'appuie sur des routines de charge opportuniste planifiées par le superviseur central, maintenant un haut niveau de disponibilité individuelle pour l'atelier. Son interfaçage natif fluidifie la communication avec le réseau d'automates de l'usine, tout en imposant une analyse des risques réglementaires au regard du RGPD pour l'enregistrement cartographique opéré par les capteurs.
OTTO 100
L'OTTO 100 complète la gamme précédente en ciblant spécifiquement les interactions de proximité et les flux de petites charges au cœur même des lignes de fabrication discrète. Ce robot d'appoint est dimensionné pour la livraison d'outillages, le transfert d'en-cours entre deux postes de travail ou le remorquage de chariots légers. Son périmètre d'action correspond aux allées les plus étroites de l'usine, là où le personnel évolue en permanence et où les échanges de pièces nécessitent un gabarit compact compatible avec l'ergonomie des opérateurs.
Techniquement, la plateforme est calibrée pour une charge utile allant jusqu'à 100 kilogrammes, facilitant la manutention rapide sans engorgement. Elle partage l'intégralité de la pile logicielle de gestion de flotte avec les modèles plus volumineux de la marque, permettant de superviser des flottes mixtes depuis une interface centralisée unique. L'évitement d'obstacles repose sur des principes de cartographie visuelle et laser similaires, assurant une navigation fluide autour des équipements temporaires ou des équipes de production. La connexion avec les systèmes d'exécution des fabrications s'effectue via des connecteurs standards, simplifiant le déclenchement des missions par les automates de ligne. L'utilisation de ses capteurs optiques nécessite de valider le traitement des données avec les directives de confidentialité applicables de type RGPD.
Le choix d'un robot mobile autonome pour un atelier de production requiert un alignement précis entre l'architecture de la machine et les contraintes logistiques du site. Pour la distribution directe de petites charges en allées étroites et denses, les gestionnaires s'orienteront vers des solutions ultra-compactes dotées de capacités de manœuvre fines et d'architectures logicielles ouvertes. Les lignes manipulant des charges intermédiaires sur de longs cycles continus privilégieront des bases modulaires associées à une forte capacité de batterie embarquée. Lorsque les flux impliquent le transfert de sous-ensembles massifs ou de palettes en périphérie des zones de montage, les plateformes de levage lourd couplées à des recharges d'opportunité deviendront pertinentes. Enfin, le mode d'orchestration, qu'il s'appuie sur un superviseur centralisé dictant les interactions avec les automates ou sur une intelligence distribuée, déterminera la résilience informatique de l'installation face aux exigences des cycles de fabrication en continu.
Quel ROI et quel TCO peut-on attendre d'un AMR dans un atelier de production ?
Les données constructeur disponibles situent les principaux gains entre 2x et 3x sur la productivité de transfert, avec une réduction de 50 % du temps de cycle, une baisse de 50 % des coûts d'opération et une diminution de 80 % de la pénibilité pour le CarryBot D150 d'OrionStar (selon les données du fabricant, charge test 100 kg sur sol marbre). Les indicateurs concurrents convergent dans le même ordre de grandeur : MiR250 et OTTO 100 affichent des autonomies permettant de couvrir un poste complet sans recharge intermédiaire (jusqu'à 13-17 h pour MiR250, 6 h avec opportunity charging pour OTTO 100), ce qui élimine une équipe de manutention dédiée. Le ROI se calcule donc surtout en équivalent opérateurs redéployés et en heures supplémentaires évitées, et non en simple comparaison de prix d'achat : il faut intégrer le coût du fleet manager, de l'intégration MES/PLC et de la maintenance préventive. Pour un chiffrage fiable, faire un pilote sur une zone puis extrapoler les gains de cycle mesurés à l'atelier complet.
Quels sont les délais réels de mise en service et le mode de déploiement ?
Le CarryBot D150 annonce un déploiement aussi rapide qu'une journée, grâce à la cartographie VSLAM+ mono-robot partagée à la flotte et l'absence de marqueurs au sol ou de modifications d'infrastructure. Alors que les projets AGV traditionnels nécessitent souvent des semaines d'intégration, le CarryBot D150 permet la cartographie initiale d'une zone en 10 minutes grâce au VSLAM+. En pratique, la première mise en service d'une unité pilote reste rapide, mais le déploiement multi-lignes avec intégration MES/ERP et validation sécurité demande plusieurs semaines. Il faut donc distinguer le délai « robot.mapping + go-live première cellule » du délai « atelier complet en production nominale » dans tout appel d'offres.
Comment traiter la conformité RGPD et la protection des données avant déploiement ?
Les AMR embarquent des caméras 3D, des caméras fisheye, des scanners LiDAR et des fonctions de cartographie continue qui collectent potentiellement des images d'opérateurs et des données de l'environnement de travail. Avant signature, vérifier quatre points : la finalité et la base juridique du traitement (information des salariés et CSE en France), la durée de conservation des cartes et flux vidéo, la localisation des serveurs du fleet manager (on-premise vs cloud, hors UE ou non), et les clauses contractuelles relatives aux droits des personnes concernées. Les autorités locales comme la CNIL en France ont publié des recommandations spécifiques sur la vidéosurveillance et les dispositifs de mesure d'activité ; ces recommandations s'appliquent aussi aux robots mobiles qui filment les allées. Demander systématiquement au fournisseur la documentation RGPD (analyse d'impact, registre des traitements, mesures techniques) avant la mise en service.
Quelle charge utile choisir pour quelle typologie de composants ?
Le CarryBot D150 et l'OTTO 100 plafonnent à 150 kg, ce qui couvre les bacs de pièces, l'outillage, les petits sous-ensembles et les composants en vrac sur les chaînes d'assemblage petites charges. Le MiR250 monte à 250 kg dans un encombrement de seulement 580 x 800 mm, ce qui le rend utile dès qu'il faut transporter des sous-ensembles moyens ou des plateaux multi-références. Pour les pièces lourdes (carter, bâtis, sous-ensembles soudés) en fin de ligne ou en transfert inter-postes, il faut basculer sur l'OTTO 750 v2 (1 250 kg) ou l'Agilox ONE (1 000 kg en single scissor, 750 kg en double scissor), mais ces modèles exigent des allées plus larges et ne passent pas dans certaines cellules contraintes. Le bon réflexe est d'abord de lister le poids et le volume des contenants réellement en circulation (bac, plateau, palette, conteneur), puis de valider la charge utile nominale et non « up to » constructeur.
Comment un AMR s'intègre-t-il avec les automates PLC et le MES existants ?
L'intégration se fait généralement via le fleet manager du fabricant, qui expose des API ouvertes (REST) et un connecteur OPC UA pour relier les automates programmables (PLC) et le MES ou l'ERP. Le CarryBot D150 revendique plus de 500 API gratuites, une couche Android RobotOS et un cycle moyen de développement spécifique de sept jours, ce qui raccourcit les projets d'interface avec un MES propriétaire. MiR250 et OTTO 100/750 proposent également des API REST documentées et des GPIO (entrées/sorties numériques) pour des appels simples (demande de pièce, signal de présence, fin de cycle). Pour ne pas enfermer l'atelier dans un fournisseur, exiger en appel d'offres la liste documentée des API, des événements WMS/ERP supportés et la possibilité d'exporter les cartes au format standard.
Le robot peut-il circuler dans des allées étroites et en cohabitation avec les opérateurs ?
Les largeurs d'allée minimum publiées varient fortement selon le modèle : 65 cm de passage minimal pour le CarryBot D150 (précision de positionnement 1 cm), environ 850 mm avec champs de protection atténués pour le MiR250, mais 1 915 mm en unidirectionnel pour l'OTTO 750 v2 et 1 600 mm pour l'Agilox ONE. Les modèles compacts (CarryBot D150, MiR250, OTTO 100) sont donc les seuls vraiment adaptés aux allées mixtes hommes-robots et aux workcells contraintes. Pour la cohabitation, vérifier trois points : la conformité du système de sécurité à ISO 13849-1 (le MiR250 expose 12 fonctions de sécurité conformes), la présence de scanners laser 360° et de boutons d'arrêt d'urgence accessibles, et la capacité de la flotte à se coordonner sans intervention humaine (multi-robot cooperation avec règles de priorité, ou X-SWARM chez Agilox). Un test sur site avec mesure réelle de la largeur d'allée et présence d'opérateurs reste indispensable avant tout engagement.
les spécifications des produits tiers sont basées sur des données publiques (jusqu'à, en conditions de laboratoire, selon les données du fabricant) et peuvent varier ; les noms de produits et marques appartiennent à leurs propriétaires respectifs ; si un produit implique des caméras, de l'enregistrement vocal, de la cartographie ou du traitement de données cloud, les opérateurs doivent vérifier la conformité RGPD avant déploiement


