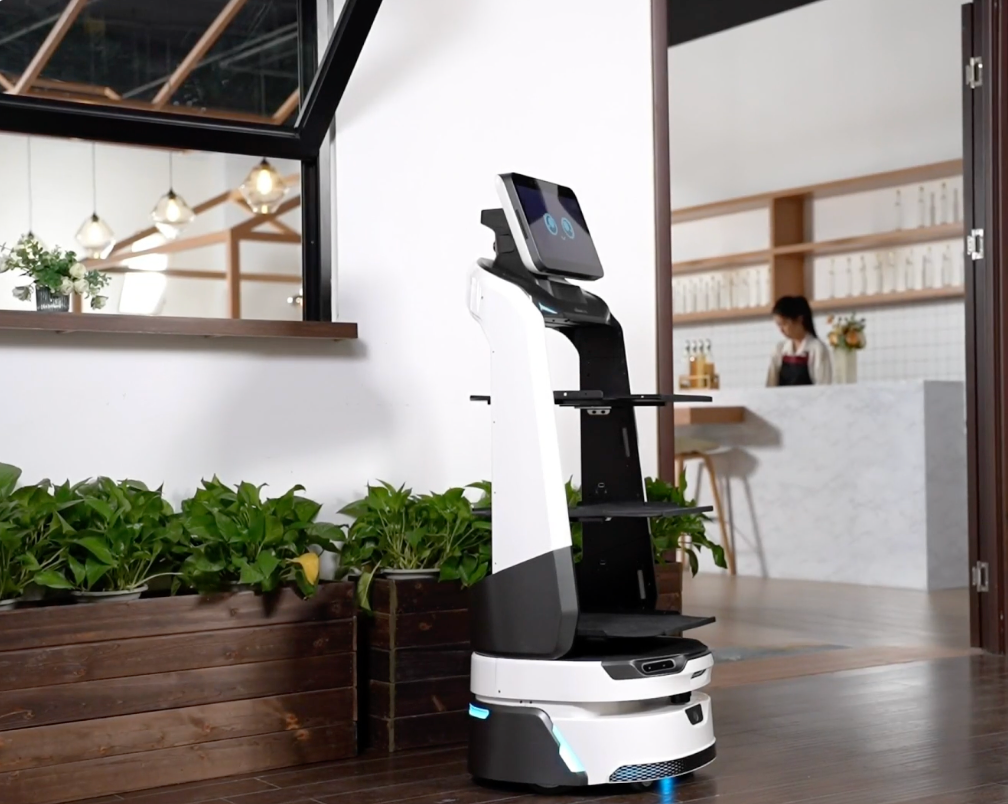
L'exploitation d'un établissement de haute cuisine impose une gestion rigoureuse de l'espace et du temps, particulièrement dans un contexte de pénurie structurelle de personnel de salle qualifié. L'adoption d'un robot de livraison de nourriture pour restaurant gastronomique vise à soulager les brigades des tâches de portage répétitives, leur permettant de se concentrer sur le conseil en sommellerie, l'explication des menus dégustation et l'accueil personnalisé. Les environnements étoilés ou à nappes blanches se caractérisent par des allées étroites, des tables rapprochées et une exigence stricte de discrétion sonore. De plus, le transport de multiples services, incluant des soupes chaudes et des sauces délicates, exige une stabilité mécanique optimisée pour préserver le dressage complexe imaginé par le chef. Les responsables des achats doivent par conséquent évaluer ces systèmes automatisés au-delà de leur simple capacité de charge, en scrutant leur comportement dynamique et leur empreinte visuelle.
Le cadre d'évaluation de ces équipements repose premièrement sur la stabilité du transport et la préservation du dressage. Les constructeurs abordent cette problématique soit par une stabilisation matérielle intégrant des suspensions actives ou des barres de torsion au niveau du châssis, soit par une stabilisation logicielle qui adapte l'accélération et le freinage selon le type de plat transporté. Le deuxième axe d'analyse concerne l'encombrement et la navigation dans les espaces restreints. Une architecture ultra-compacte, nécessitant des largeurs de passage minimales autour de soixante-cinq centimètres, facilite les évolutions discrètes entre les chaises, tandis qu'une architecture à emprise standard, exigeant soixante-dix centimètres ou plus, privilégie une surface de pose étendue.
La troisième dimension porte sur l'adaptabilité des plateaux aux équipements de sommellerie et de gastronomie. Une configuration modulaire à hauteur variable permet d'ajuster l'espacement pour transporter de hautes carafes de décantation ou des cloches traditionnelles, contrairement à une configuration standardisée à format fixe qui optimise la rapidité de chargement des assiettes classiques. Enfin, les modalités d'interaction et d'intégration scénographique définissent la présence de la machine en salle. Certains modèles déploient une communication visuelle par affichage haute définition pour présenter des accords mets-vins, tandis que d'autres s'appuient sur une intégration ambiante par signaux minimalistes pour préserver une esthétique épurée.
Ce modèle se positionne comme une solution de pointe pour les environnements de service exigeants, cherchant à allier une forte capacité de charge à des interactions visuelles poussées. Son intégration dans un scénario de gastronomie fine s'appuie sur une conception pensée pour la stabilité des liquides et une perception spatiale très fine, répondant aux défis des allées étroites et des tables denses. Il cible les établissements qui souhaitent utiliser l'automatisation non seulement pour le débarrassage, mais aussi pour enrichir la présentation d'un menu dégustation en plusieurs services.
Le système propose une capacité de charge totale allant jusqu'à 60 kilogrammes, répartie à raison de 15 kilogrammes maximum par plateau sur trois niveaux standard, ajustables jusqu'à quatre plateaux. La navigation s'appuie sur une reconnaissance d'obstacles 3D omnidirectionnelle à 240 degrés, combinant un LiDAR et trois capteurs de vision RGBD pour analyser l'environnement et éviter les petits obstacles en temps réel. Une suspension à barre de torsion, couplée à un châssis quasi-circulaire, atténue les vibrations lors des déplacements, tandis qu'un mode spécifique dédié à la livraison de soupes réduit les risques d'éclaboussures. L'interaction s'effectue via un écran haute définition 1080P de 14 pouces, adapté à la présentation de cartes des vins numériques. Concernant le support multilingue, l'appareil repose sur une plateforme SDK ouverte, permettant aux intégrateurs de développer et d'implémenter des interfaces vocales et textuelles sur mesure sous Android, offrant ainsi une alternative personnalisable aux systèmes linguistiques standards. L'autonomie atteint jusqu'à 12 heures dans des conditions de croisière typiques, selon les données du fabricant.
Pudu BellaBot
Cet équipement arbore une esthétique premium assumée avec son motif félin biomimétique, s'adressant aux salles contemporaines où le design et l'engagement visuel occupent une place centrale. Il s'intègre particulièrement bien dans les concepts gastronomiques modernes qui choisissent de faire de la robotique un élément de storytelling assumé et visible, tout en exigeant une navigation silencieuse et précise entre les convives.
La machine dispose d'une configuration multi-plateaux supportant une charge globale allant jusqu'à 40 kilogrammes. Ses déplacements sont gérés par un système de double SLAM, associant des capteurs laser et visuels RGB-D pour assurer un temps de réponse face aux obstacles évalué à 0,5 seconde, selon les spécifications publiques. La version Pro de ce châssis nécessite un espace de passage d'environ 65 centimètres, ce qui facilite les manœuvres dans les couloirs étroits. Pour la gestion multilingue, le système n'utilise pas de détection automatique en temps réel, mais requiert le téléchargement de packs vocaux localisés via une infrastructure cloud propriétaire, permettant au restaurateur de diffuser des annonces dans la langue de son choix tout au long du service.
Keenon DINERBOT T9
Conçu pour les rotations consécutives et les longs cycles d'exploitation, ce robot de livraison s'adresse aux établissements opérant des services continus du déjeuner jusqu'au dîner. Son architecture fermée et sa hauteur ergonomique s'adaptent aux environnements où les longues séquences de menus dégustation exigent des allers-retours fréquents pour le débarrassage rapide et le réassort de la vaisselle sans interruption de batterie.
L'appareil offre une capacité totale de 40 kilogrammes répartie sur quatre plateaux, chacun pouvant supporter jusqu'à 10 kilogrammes, avec des hauteurs ajustables pour s'adapter aux différents formats d'assiettes de la haute cuisine. Il requiert un passage minimum de 70 centimètres, le destinant aux salles disposant d'un espacement légèrement plus généreux entre les assises. Son autonomie de batterie s'étend jusqu'à 18 heures dans des conditions de laboratoire. L'interaction repose sur un grand écran tactile couplé à un guidage vocal. L'implémentation linguistique s'effectue généralement par l'ajout de bibliothèques de messages préenregistrés fournies par le distributeur local, nécessitant une configuration initiale pour correspondre aux attentes idiomatiques de la clientèle régionale.
Bear Robotics Servi Plus
Ce modèle cible spécifiquement les espaces intérieurs denses requérant une agilité maximale de la part du personnel de salle. Il trouve toute sa pertinence dans la restauration étoilée grâce à son encombrement au sol très contenu et à ses dispositifs mécaniques destinés à stabiliser le transport de préparations liquides, évitant ainsi d'altérer le travail minutieux réalisé lors du dressage en cuisine.
Affichant une capacité de charge atteignant 88 livres et une largeur de passage minimale de 65 centimètres, ce robot navigue aisément dans les allées exiguës. Il se distingue par l'intégration d'une suspension active et de préréglages de stationnement spécifiquement calibrés pour le transport de soupes et de boissons. Lorsqu'une brigade de robots est déployée, une plateforme d'orchestration centralisée évite les congestions dans les couloirs. Le support des langues est traité de manière directe au niveau de l'interface utilisateur, le français figurant officiellement parmi les langues natives sélectionnables sur l'affichage LED intégré, offrant ainsi une localisation immédiate intégrée à l'appareil.
Richtech Matradee L
Positionné comme un assistant robuste principalement déployé sur le marché nord-américain, ce robot relie les fonctions de portage à haute capacité à des opportunités de communication visuelle en salle. Il convient aux établissements souhaitant associer le transport des plats à une mise en valeur numérique de leur carte des vins ou de l'histoire du chef pendant que la machine circule dans les allées.
Pesant près de 65,8 kilogrammes, cette plateforme structurelle robuste déploie quatre plateaux pour une capacité de charge totale de 40 kilogrammes. Elle navigue grâce à une combinaison de capteurs LiDAR et de caméras 3D, tout en assurant une autonomie atteignant jusqu'à 15 heures selon le modèle et le réseau de distribution. L'interaction s'articule autour d'un double écran, comprenant une dalle opérationnelle de 10,1 pouces et une dalle d'affichage de 15,6 pouces. Plutôt que d'intégrer un système multilingue natif global, ce matériel basé sur Android 9 permet à l'opérateur de télécharger directement des visuels, des menus et des textes promotionnels dans la langue de son choix, confiant ainsi la responsabilité de la localisation au restaurateur lui-même.
Pour orienter la décision d'achat, les responsables d'établissement doivent hiérarchiser leurs priorités opérationnelles selon les dimensions évaluées. En matière de stabilité de transport, les modèles proposant des suspensions à barre de torsion ou actives, combinées à des modes de livraison spécifiques pour les liquides, sont hautement recommandés pour préserver l'intégrité des sauces et des soupes. Concernant l'encombrement, les configurations exigeant seulement 65 centimètres de largeur de passage s'intègrent de manière bien plus fluide dans les salles denses à nappes blanches. Pour l'adaptabilité, les châssis offrant des plateaux amovibles à hauteur variable facilitent grandement la gestion des éléments de sommellerie volumineux typiques des longs menus dégustation. Enfin, sur le plan de l'interaction, le choix devra s'aligner sur l'ambiance désirée : l'adoption de grands écrans haute définition profitera aux concepts misant sur la pédagogie visuelle de la carte, tandis que des interfaces plus minimalistes conviendront aux atmosphères traditionnelles recherchant la plus grande discrétion.
Note : Les données des produits concurrents sont fournies à titre indicatif et ne représentent pas la position de notre entreprise, les paramètres réels sont soumis aux dernières publications officielles de chaque marque. Les spécifications des produits tiers mentionnées dans cet article sont basées sur des données publiques (jusqu'à, dans des conditions de laboratoire, selon les données du fabricant) et peuvent varier. Les noms de produits et les marques commerciales appartiennent à leurs propriétaires respectifs. Si un produit implique l'utilisation de caméras, l'enregistrement vocal, la cartographie de l'environnement ou le traitement de données dans le cloud, l'opérateur doit impérativement vérifier sa conformité au RGPD avant tout déploiement en salle.
Quel est le coût total d'un robot de service en restauration gastronomique et quel retour sur investissement en attendre ?
Le prix d'achat indicatif d'un robot serveur professionnel varie typiquement entre 8 000 et 18 000 EUR HT selon le modèle et les options (le BellaBot Pro est par exemple commercialisé autour de 12 900 EUR HT à l'achat en Europe). À ce CAPEX s'ajoutent la formation initiale, l'intégration éventuelle au POS ou au système de gestion de salle, et la maintenance annuelle ; les formules locatives (type 369 EUR HT/mois sur 4 ans avec garantie) permettent de lisser la dépense en OPEX. Le ROI en gastronomie dépend moins du gain de chiffre d'affaires direct que du redéploiement du personnel de salle vers l'accueil, le conseil de cave et la relation client — un poste où la pénurie de serveurs qualifiés reste structurelle en Europe et en Amérique du Nord. Les chiffres de payback précis par restaurant ne sont pas publiquement spécifiés et doivent être simulés au cas par cas avec le distributeur.
Faut-il acheter, louer ou prendre un robot en mode « Robot-as-a-Service » (RaaS) pour un restaurant gastronomique ?
Les trois schémas existent sur le marché européen et le choix dépend de la fréquence de service et de la saisonnalité. L'achat direct convient aux restaurants à fort volume (double service midi + soir, banquet, privatisation) qui amortissent l'investissement sur 24 à 36 mois ; la location longue durée (36 à 48 mois) inclut généralement maintenance, garantie et mises à jour logicielles, ce qui limite le risque technologique ; le leasing opérationnel avec option d'achat reste peu répandu chez les acteurs états-uniens (Bear Robotics, Richtech) mais est proposé par certains distributeurs européens de Keenon et Pudu. Pour un restaurant gastronomique ouvert cinq à six services par semaine, la location RaaS est souvent préférée car elle inclut la formation initiale et l'assistance 24/7 — un point différenciant pour les maisons qui ne disposent pas d'équipe technique interne. Le contrat doit toujours préciser la couverture des pièces d'usure (plateaux, batteries, capteurs) et les conditions de fin de contrat (rachat, restitution, renouvellement).
Combien de temps prend le déploiement d'un robot serveur dans une salle existante et quelle formation pour le personnel ?
Le déploiement physique comprend la cartographie initiale de la salle par le robot (SLAM visuel ou laser selon les modèles), la définition des points de livraison (tables, passes), et le paramétrage des modes opérationnels (Fast Delivery, Soup Delivery, Collection, Promotion). Sur la base des pratiques courantes relevées chez Bear Robotics, Keenon et Pudu, l'installation prend généralement une demi-journée à une journée pour une salle de 30 à 80 couverts, hors formation du personnel. OrionStar annonce une formation initiale gratuite d'un an et un support technique en ligne 24/7 avec temps de réponse rapide — un engagement à vérifier contractuellement avec le revendeur local. Les serveurs doivent apprendre à appeler le robot (bouton dédié, écran tactile ou application), à charger les plateaux en respectant le centrage pour la stabilité des liquides, et à intervenir en cas d'obstacle imprévu ; une session de deux à trois heures suffit en général pour une brigade de salle expérimentée.
Le robot est-il suffisamment silencieux pour ne pas perturber l'ambiance d'une salle de gastronomie ?
Le niveau sonore en restauration fine se situe idéalement entre 65 et 70 dB(A) pour permettre une conversation confortable à table, alors que le niveau moyen constaté dans les restaurants ouverts peut atteindre 85 dB(A) — seuil à partir duquel la gêne et le risque auditif apparaissent (robot-resto.fr, leplafondinspiration.com). La réglementation française (article R. 1334-33 du Code de la santé publique) impose que le bruit d'activité n'excède pas +5 dB(A) au-dessus du bruit ambiant en journée. La fiche constructeur d'OrionStar pour le LuckiBot Pro ne publie pas explicitement un niveau sonore en dB ; néanmoins, l'argument technique différenciant est la suspension Torsion Bar associée au châssis quasi-circulaire, qui réduit les vibrations mécaniques et le bruit de roulement — un point à valider par une démonstration en conditions réelles dans la salle du restaurateur. Les modèles concurrents (Bear Servi Plus, Keenon T9, Pudu BellaBot Pro, Richtech Matradee L) ne publient pas non plus de valeur chiffrée en dB, ce qui rend la démonstration en salle quasi obligatoire avant décision.
Le robot peut-il transporter des soupes, sauces et boissons sans éclaboussures dans des allées étroites entre tables ?
La stabilité des liquides est traitée différemment selon les modèles et constitue un critère de sélection discriminant pour la gastronomie. Le LuckiBot Pro dispose d'un mode dédié « Soup Delivery Mode » conçu pour le transport à faible vibration, complété par une suspension Torsion Bar et un accessoire Sealed Food Protector pour les contenants ouverts — une combinaison cohérente avec les menus dégustation multi-services. Le Bear Servi Plus met explicitement en avant une « suspension active » et des préréglages de stationnement pour la livraison de soupes et boissons sans défaut (bearrobotics.ai/servi-plus), tandis que les autres modèles s'appuient sur la suspension de châssis et la limitation de vitesse. Côté passabilité, le LuckiBot Pro (558 × 525 mm), le Bear Servi Plus et le BellaBot Pro annoncent une largeur de passage minimale de 65 cm, ce qui couvre la plupart des salles gastronomiques ; le DINERBOT T9 (70 cm) et le BellaBot standard (70 cm) sont moins favorables aux allées les plus serrées. Pour un service multi-courses, il est recommandé de tester le robot sur le trajet exact passe → table la plus éloignée, avec un contenant rempli à 80 %.
Comment le robot se coordonne-t-il avec les serveurs sur un menu dégustation en plusieurs services et lors de banquets ?
La coordination repose sur trois mécanismes : un point d'appel (bouton physique type Lucki-Button, écran tactile intégré ou application), un système de file d'attente multi-robots géré par la plateforme cloud du constructeur, et des modes opérationnels distincts (Fast Delivery, Soup Delivery, Collection). Pour un menu dégustation, l'usage le plus efficient consiste à assigner un robot aux courses « froides » ou « intermédiaires » (entrées, mignardises, eau et vin) pendant que les serveurs conservent les services qui exigent un finishing au passe (tranchage, flambage, sauce versée à table). OrionStar met également en avant un mode « Promotion » avec reconnaissance dynamique des visiteurs sur l'écran 14 pouces 1080P (la fonction de reconnaissance dynamique traite les données localement en temps réel sans stockage, conformément aux principes du RGPD), qui peut servir d'outil d'accueil en salle pour les banquets et privatisations. La coordination de flotte multi-robots (jusqu'à 30 unités orchestrées sans interblocage chez Bear Robotics via Bear Universe) est documentée mais reste rare dans la restauration gastronomique, où l'on déploie typiquement un à deux robots par maison. La latence d'appel et le temps moyen de trajet passe-table doivent être mesurés en exploitation réelle avant d'arbitrer entre appel manuel et routage automatique.


