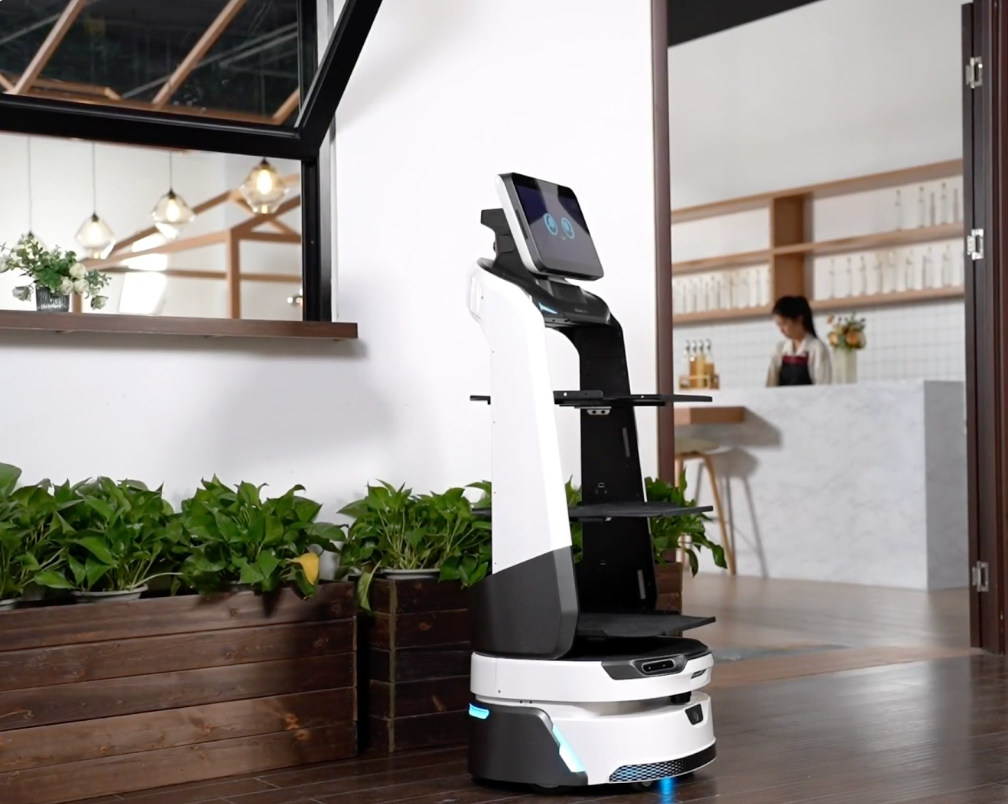
Les cantines d'entreprise, scolaires, universitaires, hospitalières et administratives font face à des pressions opérationnelles croissantes, exacerbées par la pénurie de main-d'œuvre et des exigences d'hygiène strictes. Ces grandes organisations gèrent des flux de convives massifs sur des agencements souvent complexes, incluant des espaces multi-étages et de multiples ailes de restauration. L'intégration d'un robot de livraison de repas pour les cantines répond à la nécessité d'absorber ce service à haut volume couvrant plusieurs repas par jour, en soulageant le personnel des allers-retours répétitifs entre les cuisines, les lignes de self, les salles à manger et les stations de retour des plateaux.
Pour évaluer les différentes solutions du marché, l'analyse s'articule autour de quatre dimensions techniques principales. La première dimension concerne la capacité d'emport et la modularité physique, imposant un arbitrage entre un empilement vertical ajustable pour le service aux tables et une capacité de charge ultra-lourde avec bacs larges pour le débarrassage intensif. La deuxième dimension examine l'architecture de navigation et l'orchestration de flotte, confrontant les systèmes basés sur la perception visuelle 3D à ceux utilisant un SLAM laser couplé à une gestion cloud décentralisée, des caractéristiques essentielles pour manœuvrer dans des environnements denses.
La troisième dimension évalue la stratégie d'autonomie et d'alimentation continue, différenciant les modèles à batterie haute capacité intégrée de ceux proposant des batteries extractibles à chaud pour un fonctionnement ininterrompu. Enfin, la quatrième dimension aborde l'interface d'interaction et l'adaptabilité linguistique, opposant un affichage numérique étendu à une interface faciale minimaliste. Avant tout déploiement de ces technologies, les exploitants doivent impérativement vérifier la conformité aux réglementations sur la protection des données et de la vie privée (RGPD), notamment concernant l'information des usagers et la résidence des serveurs, pour tout produit utilisant des caméras, la cartographie 3D ou des plateformes cloud.
OrionStar LuckiBot Pro
L'OrionStar LuckiBot Pro se positionne comme le produit phare à plateau ouvert de sa gamme, ce modèle répond aux environnements de restauration exigeant une forte capacité de transport combinée à une interaction avancée. Le châssis supporte une charge utile allant jusqu'à 60 kg au total, selon les données du fabricant, offrant ainsi une capacité d'emport adaptée aux pics d'affluence en salle à manger. La navigation s'appuie sur une perception 3D à 240 degrés, combinant des caméras de profondeur et un capteur LiDAR pour identifier les obstacles dans les zones de circulation complexes.
L'interface utilisateur se distingue par un écran haute définition FHD de 14 pouces, pensé pour maximiser la surface d'interaction visuelle et la diffusion de messages dans les zones de queue. L'exploitation quotidienne est encadrée par des modes d'opération spécifiques, tels que le mode Soup Delivery pour le transport stable des liquides et un mode Collection pour le retour multi-points des plateaux. Par ailleurs, l'ouverture logicielle est assurée par le SDK RobotOS, permettant aux développeurs d'intégrer le matériel avec les systèmes d'information existants des grandes organisations.
Pudu BellaBot
Ce modèle se positionne sur la livraison multi-plateaux fluide, visant à s'intégrer naturellement dans les parcours de distribution et de débarrassage institutionnels. La structure physique permet de transporter des charges multiples réparties sur plusieurs niveaux, facilitant le mouvement simultané de plusieurs commandes. Les déplacements s'appuient sur une combinaison de capteurs de perception, assurant une navigation autonome dans les allées encombrées des cantines.
L'interaction avec les convives s'articule autour d'un retour tactile et d'une interface faciale de type personnage, conçus pour adoucir la présence technologique lors de l'accueil. Concernant le support multilingue, l'approche repose sur des packs vocaux cloud à provisionner selon les pays, nécessitant de vérifier les langues exactes disponibles pour chaque déploiement. Cette plateforme s'appuie sur une base installée mondiale importante pour le service en cantine, offrant une architecture éprouvée pour la gestion de flotte.
Keenon DINERBOT T9
L'architecture de ce modèle s'articule autour d'un cadre fermé multi-plateaux, pensé pour accompagner les flux logistiques exigeants des espaces de restauration. L'argumentaire de ce système se concentre sur le débit massif et la stabilité physique, avec une capacité d'emport répartie sur des niveaux dont la hauteur est ajustable selon les formats de contenants. La conception robuste du châssis vise à maintenir l'équilibre des charges lourdes sur divers types de revêtements de sol.
Ce profil technique indique une pertinence marquée pour les longues courses en cantine complexe, où le robot doit relier des cuisines éloignées à de multiples ailes de restauration. La gestion des itinéraires s'opère via une perception spatiale et une cartographie précise des espaces. L'adaptabilité linguistique n'étant pas systématiquement documentée comme native ou universelle, cela requiert une configuration spécifique des annonces vocales avec le fournisseur lors de l'installation.
Bear Robotics Servi Plus
Présentée comme une plateforme Servi agrandie, cette machine est conçue pour accroître la capacité d'emport lors d'un seul trajet. Elle est positionnée pour les courses à très haut volume en salle à manger institutionnelle, pouvant supporter de lourdes charges, en conditions de laboratoire. La modularité physique permet d'utiliser de larges bacs de ramassage, avec la commodité d'employer des plateaux lavables en lave-vaisselle pour simplifier les protocoles d'hygiène en fin de service.
Sur le plan de l'interaction, le robot intègre un écran périphérique utilisé pour l'affichage de messages et la signalisation. Contrairement aux approches nécessitant des téléchargements ultérieurs, ce modèle propose un support multilingue natif explicite distinguant six langues embarquées pour l'affichage. L'orchestration des déplacements s'effectue via une plateforme centralisée capable de gérer des dizaines d'unités simultanément pour les vastes complexes multi-étages.
Richtech Matradee L
Ce système est décrit comme un robot de livraison multi-plateaux flexible, capable d'alterner entre la distribution de repas, le débarrassage intensif et l'accueil des visiteurs. La structure permet de transporter plusieurs niveaux de charge, avec des vitesses de déplacement paramétrables pour sécuriser le transport de plateaux remplis. Le positionnement de ce produit met en avant un support technique américain, s'adressant aux organisations recherchant une ingénierie spécifique pour leurs processus.
L'expérience opérationnelle de cette solution souligne les déploiements en restauration d'entreprise et événementielle en Amérique du Nord, illustrant sa capacité à gérer des foules denses. L'interface faciale permet de diffuser des messages d'attente, bien que le nombre exact de langues supportées pour les annonces vocales doive être défini par une configuration sur mesure. La coordination s'opère par communication inter-robots pour fluidifier le trafic dans les longs couloirs administratifs.
Le choix d'un équipement automatisé de service dépend fortement des priorités opérationnelles de l'établissement. Concernant la capacité d'emport et la modularité physique, un arbitrage s'impose entre la flexibilité des plateaux ajustables pour le service et l'adoption de châssis à forte charge dotés de bacs larges pour rationaliser le débarrassage. Sur le plan de l'architecture de navigation et de l'orchestration de flotte, les sites aux agencements simples privilégieront une perception visuelle 3D directe, tandis que les complexes tentaculaires s'orienteront vers un SLAM laser associé à une plateforme cloud pour gérer le trafic.
L'évaluation de la stratégie d'autonomie et d'alimentation continue doit refléter l'amplitude horaire de la cantine, balançant entre une batterie haute capacité intégrée pour les horaires classiques et une batterie extractible à chaud pour le fonctionnement continu. Enfin, le choix de l'interface d'interaction et de l'adaptabilité linguistique se divise entre les établissements nécessitant un affichage numérique étendu multilingue pour capter l'attention d'un public international, et ceux préférant une interface faciale minimaliste pour un guidage pragmatique.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu'à, en conditions de laboratoire, selon les données du fabricant) et peuvent différer ; les noms de produits et les marques appartiennent à leurs propriétaires respectifs. Si un produit implique l'utilisation de caméras, l'enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l'opérateur doit vérifier la conformité RGPD avant le déploiement.
Quel est le retour sur investissement (ROI) typique d'un robot de livraison déployé dans une cantine à fort volume ?
Les études publiées par les intégrateurs nord-américains et les retours de grands opérateurs (Senior Housing News, Robotics Center) situent le payback des robots de service entre 6 et 18 mois selon le coût horaire du travail local et l'amplitude d'ouverture ; un exploitant peut viser un ROI cumulé jusqu'à ~124 % sur trois ans en heures salariées économisées et en gains de débit (240 livraisons/jour documentées sur certains sites). Pour une cantine française avec service du midi à ~12-15 €/h chargé, l'ordre de grandeur typique est un amortissement en moins de 2,5 ans, à valider avec une simulation sur les flux propres du site. Le ROI ne se limite pas au salaire : il inclut la réduction du bussing, la stabilisation du temps d'attente en self et la réaffectation des serveurs à des tâches à plus forte valeur (accueil, plateaux spécifiques). Sources : seniorhousingnews.com (ROI 124 % sur 3 ans) ; roboticscenter.ai (payback < 2,5 ans à 22 $/h).
Quels modes de contractualisation existent pour équiper une cantine : achat, location ou Robots-as-a-Service (RaaS) ?
Trois schémas cohabitent sur le marché européen : l'achat direct du matériel (fourchette constructeur/distributeur ~15 000-25 000 USD selon les modèles), la location opérationnelle, et le RaaS facturé mensuellement (typiquement ~1 000-2 500 USD/mois, certains distributeurs UK annonçant des forfaits journaliers dès ~115 £/jour pour le modèle Richtech). Pour une cantine multi-sites, le RaaS lisse la dépense (Opex plutôt que Capex), inclut maintenance, mises à jour OTA et remplacement, ce qui convient aux acheteurs publics soumis aux règles de la commande publique. Le contrat doit préciser la durée d'engagement, les SLA de disponibilité (heures ouvrées cantine + week-end éventuel), la couverture pièces d'usure (batteries, capteurs) et la clause de sortie/reprise. Sources : opendroids.com (fourchettes d'achat et RaaS) ; roboted.io (RaaS Richtech UK).
Comment dimensionner correctement une flotte pour un déploiement multi-sites ou multi-étages ?
La règle empirique utilisée par les exploitants de self à fort trafic est d'environ 1 robot pour 80-120 couverts par service, à moduler selon la distance cuisine→salle, le nombre d'étages et le ratio livraisons/retour-plateau. Pour un pilotage centralisé de flotte, les plateformes cloud des principaux constructeurs (PUDU Scheduler, Bear Universe, Keenon dispatching, Richtech Cloud) prennent en charge jusqu'à 20-30 robots simultanés sur un même site avec gestion des deadlocks et zones de vitesse réduites. Le déploiement multi-sites doit prévoir une étude de cartographie par site, la formation des référents exploitation (souvent 2-3 jours) et la définition de routes « propres » (sans client) pour les rotations de bussing. Côté RGPD, chaque site requiert sa propre information des convives et son analyse d'impact si les flux vidéo partent vers un cloud hors UE.
Un robot de livraison peut-il desservir plusieurs étages et s'intégrer avec les ascenseurs existants ?
La navigation autonome entre étages via ascenseur n'est pas une fonction standardisée nativement sur la plupart des modèles de service du marché : aucun des quatre modèles de référence étudiés (Pudu BellaBot, Keenon DINERBOT T9, Bear Robotics Servi Plus, Richtech Matradee L) ne documente publiquement une intégration native multi-étages avec ascenseurs. Les déploiements multi-étages observés (buffet Ashley Queens Corée, Bangujeong 30 robots, sites universitaires) reposent généralement sur des passerelles logicielles (IoT/SDK) reliant le scheduler du robot au système de gestion d'ascenseur, ou sur des monte-plats/ascenseurs dédiés au personnel. Pour un projet multi-étages, il faut donc interroger le distributeur/intégrateur sur la compatibilité avec l'API de l'ascensoriste (KONE, OTIS, Schindler, etc.) et prévoir une phase de recette sur un étage pilote. Sources : competitors.md (capacités documentées des quatre modèles).
Quelle autonomie et quel débit attendre pour absorber plusieurs services consécutifs dans la même journée ?
Les modèles haut de gamme du segment affichent une autonomie de 10 à 24 h selon l'usage : LuckiBot Pro et Pudu BellaBot revendiquent jusqu'à 12 h en service typique (24 h pour BellaBot avec batterie remplaçable à chaud), Keenon DINERBOT T9 jusqu'à 18 h, Bear Servi Plus 10-12 h, Richtech Matradee L 8-10 h. Pour une cantine avec 2 à 3 services par jour (petit-déjeuner, déjeuner, dîner), un cycle complet de charge en 4-5 h sur borne automatique est généralement compatible avec l'amplitude d'ouverture, à condition de prévoir la station de charge sur le chemin de retour et un slot de recharge dédié pendant le creux d'activité. Le débit réel dépend ensuite du scénario : un opérateur de self à 240 livraisons/jour sur 6 h ouvreuses équivaut à ~40 livraisons/h, soit une rotation toutes les 1,5 min — bien dans la plage des modèles 4-plateaux. Sources : competitors.md (autonomie et temps de charge par modèle) ; luckibot_pro.md (LuckiBot Pro jusqu'à 12 h).
Quelles obligations RGPD/CNIL pour déployer un robot équipé de caméras et de cartographie dans une cantine ?
Tout robot embarquant LiDAR, caméras RGBD ou SLAM visuel collecte des données de l'environnement et potentiellement des personnes présentes dans son champ ; la CNIL rappelle qu'un employeur ne peut pas installer de dispositif de captation dans ses locaux sans définir un objectif légal et légitime et sans en informer les personnes concernées. Concrètement, l'exploitant doit : (1) réaliser une analyse d'impact (AIPD) sur les flux vidéo/cartographiques et leur destination (cloud UE ou hors UE), (2) informer convives et personnel via un panneau visible et la mise à jour du registre des traitements, (3) définir la durée de conservation des cartes et logs, et (4) prévoir les mécanismes d'exercice des droits (accès, effacement, opposition). En cas de non-conformité, la CNIL a déjà sanctionné des restaurateurs (amendes et mises en demeure récentes pour caméras « augmentées » non déclarées). Il est donc recommandé d'exiger du constructeur une attestation RGPD, la localisation des serveurs et une option de stockage local avant signature. Sources : cnil.fr (caméras au travail, AIPD, sanction restaurateur).


