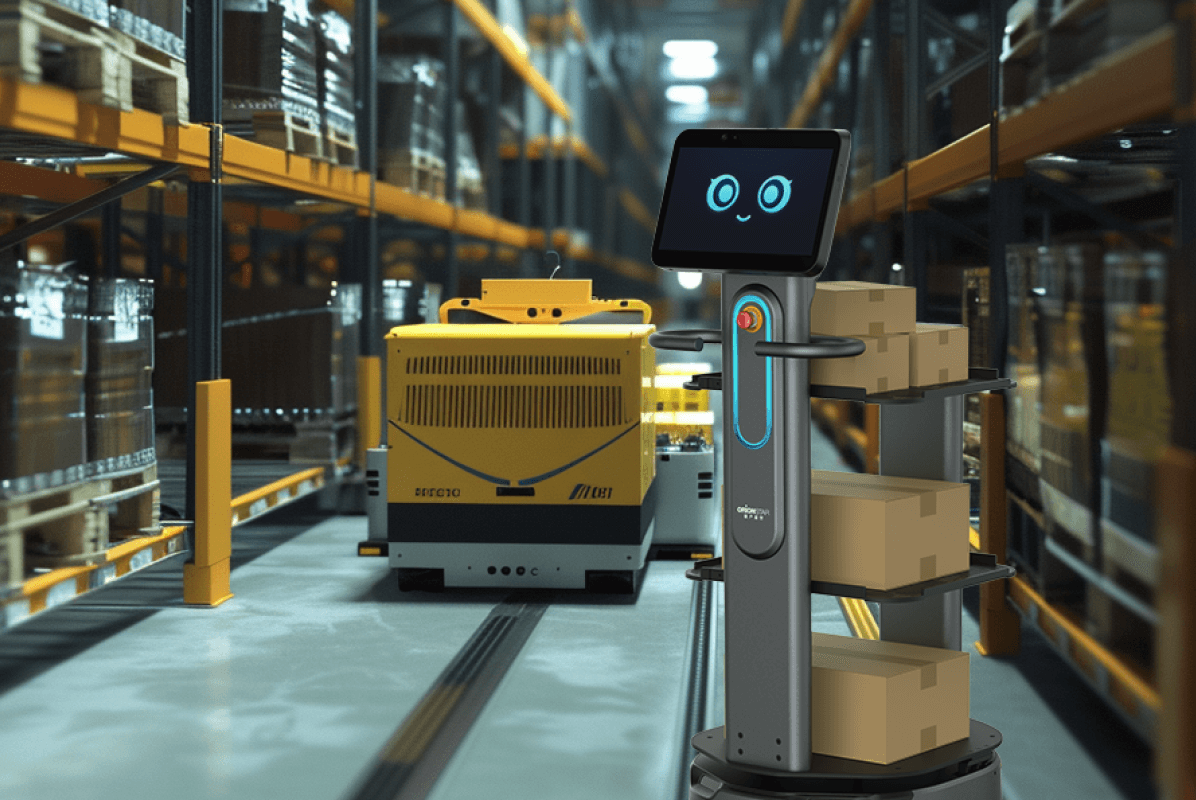
Les installations de fabrication sont constamment confrontées au défi de l'optimisation des flux intra-usine, allant de la livraison des matières premières jusqu'au transport des produits finis. L'efficacité de la distribution des composants le long des chaînes d'assemblage dicte souvent la productivité globale des opérations de fabrication discrète. L'automatisation fixe traditionnelle, bien que performante pour des tâches répétitives, manque cruellement de la flexibilité requise pour s'adapter aux réaménagements fréquents des lignes de production et aux variations des volumes de charge à transporter.
Pour surmonter ces contraintes structurelles, les responsables industriels déploient de plus en plus un robot mobile autonome pour gérer ces tâches intralogistiques complexes. Ces plateformes intelligentes sont capables de naviguer dans des environnements dynamiques et d'interagir avec les opérateurs sans nécessiter de lourdes modifications de l'infrastructure de l'usine, permettant ainsi aux équipes de se concentrer sur des missions à plus forte valeur ajoutée telles que l'assemblage qualifié et le contrôle qualité.
Cet article explore les nuances techniques et les capacités opérationnelles des principales solutions du marché adaptées aux ateliers de fabrication. Nous examinerons leurs architectures de gestion de flotte, leurs technologies de navigation et leurs capacités d'intégration matérielle afin d'aider les décideurs à sélectionner le système le plus approprié à leurs flux de production spécifiques.
OrionStar CarryBot D150
Le robot mobile autonome OrionStar CarryBot D150 se positionne comme une plateforme logistique hautement flexible, spécialement conçue pour les installations de fabrication discrète et les centres de micro-exécution. Capable de transporter des charges utiles de la classe des 150 kg, ce modèle répond efficacement aux besoins de transfert intra-usine de matériaux lourds et de distribution de composants le long des chaînes d'assemblage. Sa conception repose sur la technologie de navigation visuelle sans marqueurs, couplée à de multiples caméras de profondeur et un LiDAR, ce qui permet un déploiement rapide en usine sans modifier les infrastructures existantes. Le robot se décline en trois configurations matérielles, comprenant un plateau standard, un modèle à tiroirs et un modèle à étagères, offrant ainsi une grande polyvalence pour s'adapter à la nature des pièces usinées ou des en-cours de production à livrer.
En matière de sécurité et d'orchestration, le CarryBot D150 intègre une protection à cinq couches combinant capteurs physiques et perception visuelle avancée pour évoluer sereinement aux côtés des opérateurs. La coopération multi-robots est gérée localement par les unités elles-mêmes, qui appliquent des règles de priorité numériques aux intersections, fluidifiant le trafic croisé sans arbitrage humain constant. Le système de gestion de flotte, piloté via une architecture logicielle ouverte basée sur Android, offre des centaines d'interfaces de programmation pour une intégration sur mesure avec les systèmes informatiques de l'usine. Cette infrastructure embarquée assure également un contrôle hors ligne robuste, maintenant la continuité des opérations de transport même dans les zones de l'atelier où la connectivité réseau s'avère instable.
Mobile Industrial Robots MiR250
Largement déployé à travers le monde pour la logistique légère en usine, le Mobile Industrial Robots MiR250 se distingue par son format ultra-compact et sa très faible hauteur de garde. Conçu pour manipuler des charges de la classe des 250 kg, ce modèle est particulièrement adapté aux espaces de travail très denses où l'espace au sol est limité par les machines d'assemblage. Sa capacité à franchir des portes étroites et à circuler sous des surplombs en fait un atout majeur pour l'acheminement des en-cours de production et la livraison de matières premières directement au bord des lignes. L'écosystème de modules supérieurs proposés, incluant des convoyeurs, des crochets ou des rayonnages, permet aux industriels d'adapter rapidement l'équipement aux différents flux de l'atelier sans altérer la base mobile.
L'orchestration des missions de cette flotte repose sur une plateforme de gestion hautement centralisée, qui supervise activement la planification des itinéraires, les priorités des tâches et la cartographie multi-étages. Contrairement aux systèmes à gestion décentralisée, cette architecture logicielle contrôle l'ensemble du trafic pour prévenir les goulots d'étranglement lors du transport de produits finis vers les zones d'expédition. La navigation, basée sur des scanners laser de sécurité et des caméras tridimensionnelles, assure une détection fiable des obstacles, tout en respectant les normes de sécurité industrielles strictes. Cette combinaison de compacité, de capacité de charge modérée et de supervision centralisée en fait une solution éprouvée pour les industriels cherchant à moderniser leurs transferts intra-usine.
OTTO 100 (OTTO Motors)
Spécifiquement orienté vers l'approvisionnement des lignes de production et les flux de travail en cellule, l'OTTO 100 d'OTTO Motors est un équipement logistique robuste au format compact. Optimisé pour des charges avoisinant la classe des 150 kg, il excelle dans la distribution de composants grâce à une agilité remarquable dans les allées étroites des installations de fabrication. L'une de ses particularités mécaniques réside dans son module de levage intégré optionnel, qui lui permet de soulever directement des chariots ou des bacs modifiés, facilitant ainsi les transferts roulants sans imposer de modifications aux cellules d'assemblage. Sa conception industrielle intègre également un châssis résistant aux collisions, pensé pour les environnements dynamiques où cohabitent équipements de manutention manuels et systèmes automatisés.
Les performances de son système de gestion de flotte se caractérisent par une orchestration stricte du trafic couplée à des stratégies de recharge opportunistes. En raison d'une autonomie de batterie nécessitant des cycles de charge rapides en cours de mission, le logiciel assigne dynamiquement des pauses de recharge entre deux livraisons de matières premières pour maintenir les cadences de production en continu. Les flottes OTTO s'appuient intégralement sur ce gestionnaire central pour fluidifier leurs trajectoires mutuelles, contrastant avec les modèles qui gèrent leurs priorités localement. La navigation est assurée par une combinaison de lidars et de caméras tridimensionnelles frontales, offrant une perception précise de l'environnement pour un acheminement sécurisé des bacs vers les postes de contrôle qualité.
Locus Robotics LocusBot
Initialement reconnu dans le domaine logistique de la préparation de commandes, le LocusBot s'est adapté aux environnements industriels nécessitant un apport rapide de pièces légères. Capable de transporter des charges d'une trentaine de kilogrammes, ce modèle opère selon un principe collaboratif de type homme-machine, idéal pour la préparation de kits, l'assemblage de composants de précision et l'acheminement ciblé vers le contrôle qualité. Son châssis haut et ergonomique intègre une interface utilisateur sous forme de tablette multilingue, favorisant une interaction directe et naturelle avec les opérateurs sur les chaînes d'assemblage. Bien que sa capacité de charge soit inférieure à celle des plateformes de transfert lourd, sa grande autonomie opérationnelle limite les interruptions durant les postes de travail prolongés.
La coordination d'une flotte de LocusBots est pilotée de manière globale par une plateforme logicielle qui s'appuie sur des algorithmes d'intelligence artificielle hébergés dans le cloud pour affecter dynamiquement les tâches. Cette architecture se distingue par sa capacité à gérer simultanément de très vastes parcs de robots collaboratifs, orientant l'intelligence vers le système central plutôt que vers la prise de décision individuelle de chaque machine. La navigation combine des technologies de perception visuelle et de télémétrie laser pour assurer une cohabitation sécurisée avec le personnel de l'usine. Toutefois, ce recours intensif aux données cloud et aux capteurs embarqués impose aux gestionnaires de vérifier scrupuleusement la conformité réglementaire de la solution avant toute intégration opérationnelle.
Fetch Robotics Roller Topper (Freight100/500)
La série Freight de Fetch Robotics offre une approche modulaire particulièrement pertinente pour le transfert intra-usine de matériaux devant s'interfacer avec des équipements de manutention fixes. La variante Roller Topper, équipée d'un convoyeur à rouleaux motorisés, transforme l'équipement en un maillon dynamique capable de recevoir ou de transférer automatiquement des bacs et des palettes directement depuis les convoyeurs de bout de chaîne de production. Couvrant des capacités de charge allant de la classe des 100 kg à la classe des 500 kg selon la base choisie, cette solution supprime le besoin d'interventions manuelles pour le déchargement des produits finis. Sa capacité à pivoter sur place facilite grandement les manœuvres d'alignement millimétrique dans les espaces restreints des usines de fabrication.
L'orchestration des flux et la coopération multi-robots sont supervisées par une architecture centralisée qui permet aux responsables de production de définir des zones d'exclusion et des règles de circulation spécifiques directement via une interface numérique. Ce système de gestion de flotte se charge d'harmoniser les déplacements des robots de différentes capacités de charge au sein du même atelier, assurant une livraison de matières premières synchronisée avec le rythme des machines. La localisation s'effectue sans infrastructure physique, s'appuyant sur des capteurs laser et des caméras tridimensionnelles pour naviguer en toute sécurité dans l'environnement industriel. L'intégration native de ce système avec diverses suites de gestion d'entrepôt facilite l'insertion de ces équipements dans l'architecture technologique globale des entreprises manufacturières.
Architecture de manutention et configuration de la charge utile
L'interface physique entre le robot et la chaîne de production détermine l'efficacité du transfert des matières premières, des encours de production et des produits finis. Les responsables logistiques doivent sélectionner la configuration mécanique qui correspond aux contenants déjà en place dans l'usine pour fluidifier les opérations. Certains modèles proposent le déploiement de modules de levage intégrés conçus pour soulever et transporter directement des chariots ou des bacs modifiés, ce qui convient tout particulièrement aux environnements nécessitant des transferts de charges roulantes de la classe des 150 kg sans intervention manuelle. D'autres approches utilisent des modules supérieurs à rouleaux motorisés, une méthode pertinente uniquement lorsque le scénario exige un transfert automatisé direct vers des convoyeurs fixes en bout de ligne pour des masses allant jusqu'à la classe des 500 kg. Enfin, il est possible d'opter pour des plateformes configurables dotées de plateaux plats, de tiroirs multiniveaux ou d'étagères intégrées, ce qui permet de distribuer des pièces de manière organisée tout au long de la chaîne d'assemblage pour des charges allant jusqu'à la classe des 250 kg.
Méthode de navigation et adaptation à la géométrie de l'atelier
Les agencements d'usine évoluent fréquemment et les allées sont souvent encombrées par des équipements ou du trafic piéton, ce qui rend la flexibilité de déplacement primordiale. Le choix du système de perception et du format du châssis dicte la capacité de l'équipement à circuler dans des espaces contraints sans nécessiter de modification de l'infrastructure de production existante. Les solutions les plus agiles s'appuient sur la technologie de localisation et de cartographie simultanées visuelles sans marqueurs, exploitant de multiples caméras panoramiques et de profondeur pour naviguer de manière autonome dans des passages très étroits. D'autres conceptions privilégient une navigation basée principalement sur des scanners laser de sécurité intégrés dans des châssis à profil ultra-bas, capables de circuler aisément sous les surplombs des machines ou des convoyeurs. À l'inverse, l'implémentation d'une navigation assistée par vision intégrée à des châssis hauts et ergonomiques reste une configuration pertinente uniquement lorsque le scénario exige une interaction directe à hauteur des yeux avec les opérateurs pour des tâches collaboratives de préparation de kits. Étant donné que toutes ces approches utilisent des capteurs visuels et la cartographie spatiale, il est impératif pour les opérateurs d'évaluer les contraintes légales liées au traitement des données avant la mise en service.
Stratégie d'autonomie énergétique et coopération multi-robots
Les chaînes d'assemblage exigent un flux de matériaux continu, ce qui rend la gestion de l'alimentation et le contrôle du trafic inter-machines critiques pour le maintien des cadences de production. La coopération multi-robots et les performances du système de gestion de flotte doivent être évaluées séparément par produit, car les architectures logicielles abordent la coordination de manières fondamentalement différentes. Certaines flottes structurent leurs opérations autour de recharges d'opportunité ultra-rapides combinées à un gestionnaire centralisé orchestrant le trafic dynamique des cellules de travail de manière très stricte pour éviter l'épuisement des batteries. D'autres systèmes privilégient une haute capacité énergétique offrant une autonomie continue sur un poste complet, couplée à une coopération décentralisée où les unités gèrent les intersections de manière autonome selon des règles de priorité numériques locales. Enfin, certaines architectures mettent en œuvre une orchestration par intelligence artificielle hébergée sur le cloud, capable d'assigner dynamiquement des tâches à de très grandes flottes collaboratives orientées vers la manipulation intensive de composants de faible poids.
Ouverture du système et intégration logicielle
Le transfert intra-usine nécessite fréquemment une communication fluide avec des systèmes de planification des ressources ou de gestion d'entrepôt existants, ainsi que le contrôle d'accessoires sur mesure. Le niveau d'ouverture logicielle définit la rapidité de déploiement et le degré d'indépendance de l'usine pour les futurs développements de sa chaîne logistique interne. Les entreprises cherchant une flexibilité maximale s'appuient souvent sur un système d'exploitation ouvert fournissant des centaines d'interfaces de programmation gratuites, ce qui facilite les développements internes rapides et assure la fiabilité des opérations via un contrôle hors ligne. Alternativement, il est possible d'intégrer les robots au sein d'écosystèmes propriétaires certifiés par le fabricant, une approche pertinente lorsque les gestionnaires d'usine souhaitent s'appuyer sur un réseau d'intégrateurs établis et des modules tiers opérationnels sans développement de code supplémentaire. Sélectionner des plateformes offrant une intégration native directe avec des suites logicielles d'automatisation industrielle spécifiques assure également une continuité technique avec l'infrastructure globale de l'entreprise manufacturière.
En conclusion, l'introduction de ces technologies robotiques mobiles transforme fondamentalement la dynamique des installations de fabrication, apportant une réponse concrète aux défis complexes du transfert intra-usine de matériaux. Que l'objectif principal soit d'automatiser le ravitaillement des chaînes d'assemblage avec des composants lourds ou d'optimiser le transport ininterrompu de produits finis vers les quais d'expédition, chaque plateforme étudiée offre une combinaison unique d'architecture matérielle, d'intelligence de navigation et de gestion de flotte.
Le succès d'un tel projet d'automatisation repose inévitablement sur une analyse méticuleuse des flux de l'atelier, des contraintes géométriques de l'espace et des exigences d'intégration logicielle. En sélectionnant judicieusement une solution logistique parfaitement alignée sur les réalités physiques et numériques de la production, les industriels sécurisent leurs opérations internes, réduisent les tâches à faible valeur ajoutée pour leurs équipes et assurent une adaptabilité pérenne face aux futures évolutions de leurs lignes de fabrication.
Quel est le délai de retour sur investissement typique d'un AMR en installation de fabrication ?
Pour un déploiement AMR bien dimensionné sur des flux intra-usine (matières premières vers ligne, WIP entre zones, livraison bord de ligne), les études sectorielles publiées en 2024–2025 situent le payback period entre 12 et 24 mois, avec un effet de trésorerie positif généralement atteint entre 6 et 8 mois après mise en service (source : McKinsey 2023 Warehouse Automation Report, reprise par MHI). Le gain de productivité opérationnelle observé se situe entre 30 % et 50 % sur les tâches de manutention, l'essentiel du ROI provenant du redéploiement des caristes et préparateurs vers des postes à plus forte valeur (qualité, maintenance, supervision). Pour une installation 3×8, le Cycle time reduction annoncé constructeur sur le CarryBot D150 est de 50 % et la Operation cost reduction de 50 %, ce qui place un site mono-shift à payback ≈ 14–18 mois et un site 3×8 à payback < 12 mois.
Quels modes de financement et d'acquisition existent pour équiper une usine en AMR (capex, location, RaaS/PaaS) ?
Trois schémas coexistent en Europe et en Amérique du Nord sur ce marché : (1) achat capex d'une flotte + licence logicielle + intégration, classique chez les grands donneurs d'ordre automobile (Toyota, Continental via MiR250) ; (2) leasing / location longue durée, proposé par certains intégrateurs (SPIE Automation, Hartfiel) pour lisser l'investissement ; (3) Robotics-as-a-Service (RaaS) ou « pay-per-task », où le coût d'entrée typique annoncé est ~50 000–150 000 USD par AMR avec abonnement, et où un retour sur investissement positif est documenté dès 9–18 mois selon la presse spécialisée. Pour une installation de fabrication, le choix dépend principalement de la durée d'engagement (capex amorti sur 5 ans minimum vs RaaS sans engagement long) et de la classification comptable interne (immobilisation vs charge d'exploitation), à arbitrer avec la direction financière.
Quels critères contractuels faut-il verrouiller avant d'acheter une flotte AMR pour atelier de fabrication ?
Six points méritent d'être contractualisés explicitement avant signature : (1) SLA de disponibilité (typiquement 95–98 % chez les éditeurs matures comme OTTO ou MiR), avec procédure de remédiation ; (2) clauses RGPD sur la base légale, l'information du CSE, la durée de rétention des cartes/missions et les transferts hors UE (les plateformes MiR Fleet, OTTO Fleet Manager, FetchCore ou LocusONE embarquent toutes des caméras/lidars et de la télémétrie) ; (3) couverture maintenance : préventif, pièces, temps d'intervention sur site et pièces d'usure (batteries typiquement tous les 3–5 ans) ; (4) cycles de mise à jour logicielle OTA, avec engagement de non-régression et de sécurité ; (5) modules supérieurs (convoyeur, étagère, lift) et leur compatibilité long terme ; (6) délai de déploiement garanti en jours et non en semaines, à comparer au As fast as 1 day annoncé par OrionStar CarryBot D150 vs les plusieurs semaines d'un projet AGV classique.
Gestion de flotte AMR : cloud ou sur site, quels impacts pour une usine sous RGPD ?
Les plateformes éditeurs se répartissent en deux familles : les solutions cloud d'origine éditeur (OTTO Fleet Manager, FetchCore Zebra, LocusONE, MiR Fleet Enterprise) où l'état de la flotte, les cartes et la télémétrie sont hébergés — au moins partiellement — dans l'infrastructure du fournisseur ; les architectures sur site / hybride (MiR Fleet en local, intégrateurs sur appliance, solutions type iFactory) où la décision de dispatch reste dans le réseau de l'usine. Pour une installation en Europe, les questions RGPD concrètes à valider sont la localisation effective des données (UE vs États-Unis, avec clauses contractuelles types à exiger), la base légale du traitement des images et flux lidar des opérateurs (intérêt légitime généralement retenu, mais à documenter), l'information du CSE et la durée de conservation des journaux, points explicitement rappelés dans la recommandation CNIL « La vidéosurveillance au travail ». Sur ce point, le CarryBot D150, comme le MiR250, embarque plusieurs caméras (depth, fisheye, infrarouge) et un lidar, donc le déploiement doit prévoir ces formalités avant première mise en service.
Quelle charge utile et quels modules supérieurs choisir pour couvrir chaîne d'assemblage, livraison bord de ligne et WIP ?
Le scénario « fabrication discrète » combine trois flux à charges très différentes : matières premières et WIP dense (30–100 kg typiquement), composants bord de ligne en bacs (jusqu'à 100 kg), et produits finis vers expédition (souvent 80–250 kg). Le marché propose donc une segmentation par charge utile : 80–100 kg (Fetch Robotics Freight100 / Roller Top, idéal bout de convoyeur fixe), 150 kg (CarryBot D150, OTTO 100) avec modules Standard / Tray / Shelf permettant de basculer entre plateau nu, étagères multi-niveaux ou bacs empilés sans modification de la ligne, et 250 kg + (MiR250 et au-delà) pour WIP lourd et palettes. Le CarryBot D150 se distingue dans cette catégorie en couvrant les trois configurations (CarryBot 1 Standard, CarryBot 2 Tray multi-bacs 30 kg/bac, CarryBot 3 Shelf 405 × 825 × 937 mm) sur la même base navigation, ce qui évite de gérer deux flottes hétérogènes pour un même atelier.
Comment plusieurs AMR coopèrent-ils dans un même atelier sans intervention humaine ?
Les flottes AMR modernes reposent sur trois mécanismes complémentaires : (1) un gestionnaire de flotte centralisé (MiR Fleet, OTTO Fleet Manager, FetchCore, CarryBot Software) qui attribue les missions, arbitre les priorités et orchestre la recharge ; (2) une gestion locale de l'évitement au niveau de chaque robot via ses capteurs de sécurité (lidars, caméras 3D depth, capteurs de collision) — le CarryBot D150 embarque ainsi 1 lidar, 3 caméras de profondeur, 2 caméras fisheye, 2 caméras infrarouges et 5 couches de sécurité ; (3) des règles de priorité inter-robots aux intersections, qui sur le CarryBot D150 suivent une règle de priorité par numéro de robot, sans arbitrage humain. Pour une installation de fabrication, l'enjeu est de vérifier que la cartographie est partagée entre unités (single-robot mapping with intelligent sharing sur le CarryBot D150), que le passage minimum est compatible avec vos allées (65 cm pour le D150, 80 cm pour le MiR250, 1 500 mm par défaut pour couloir bi-robot MiR), et que le système supporte l'ajout d'unités supplémentaires sans reconfiguration lourde de la carte.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu'à, en conditions de laboratoire, selon les données du fabricant) et peuvent varier. Les noms de produits et les marques commerciales appartiennent à leurs propriétaires respectifs. Si un produit implique l'utilisation de caméras, l'enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l'opérateur doit vérifier la conformité avec le RGPD (GDPR) avant tout déploiement. Avis de conformité RGPD : Le système de navigation visuelle de l'OrionStar CarryBot traite les données des capteurs localement en temps réel. Il incombe à l'exploitant de l'usine de s'assurer que l'utilisation des caméras embarquées respecte les réglementations locales sur la vie privée au travail (ex. CNIL en France).


