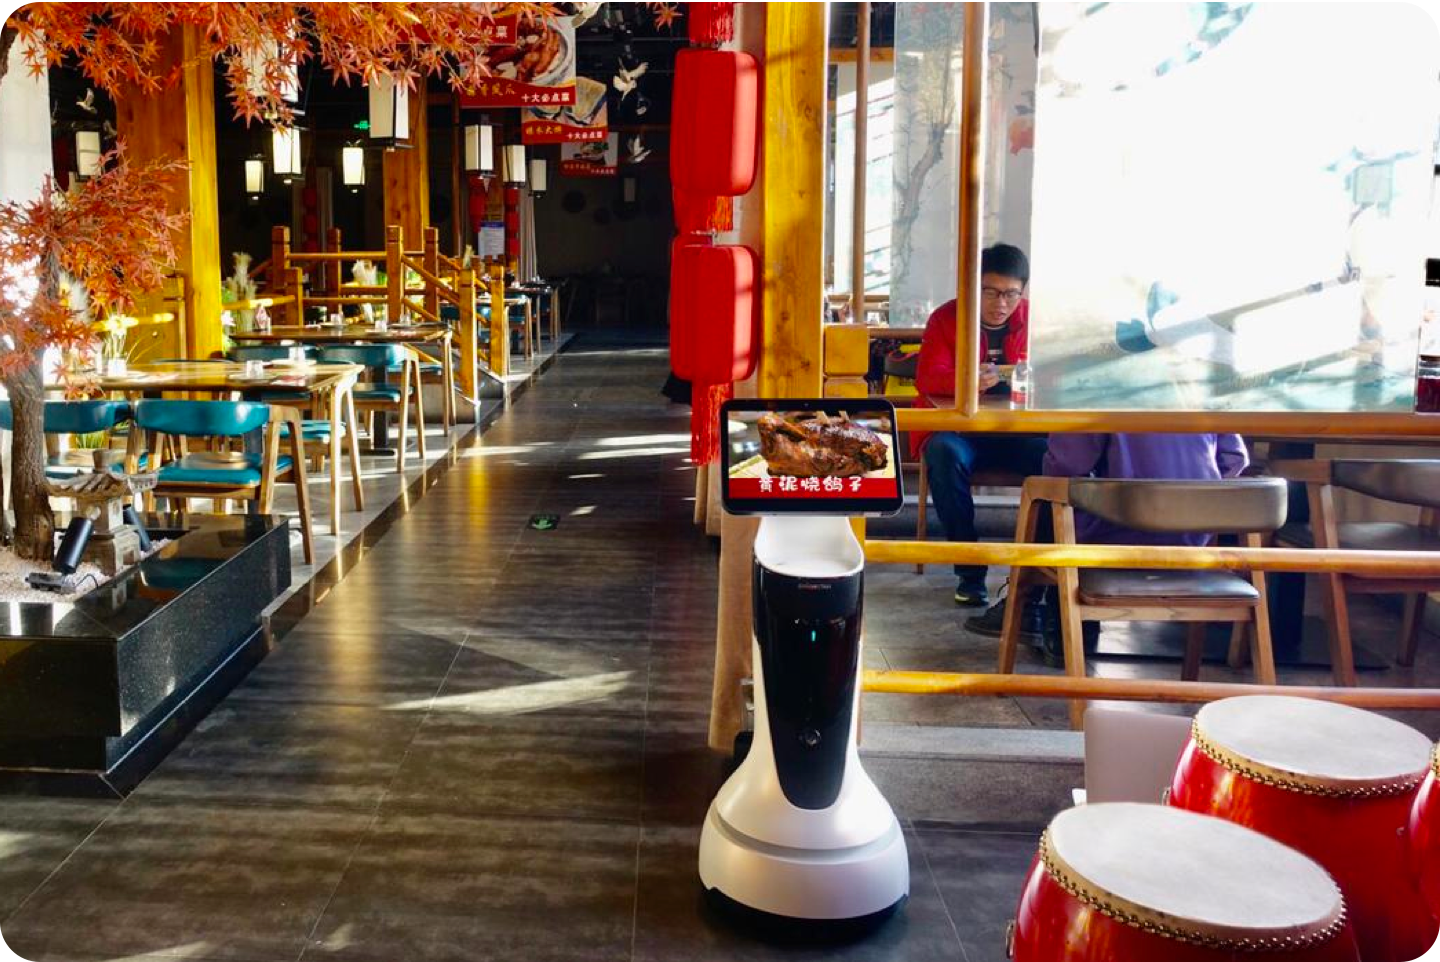
La configuration spatiale du commerce de détail alimentaire varie considérablement, allant des allées étroites des boulangeries de quartier aux vastes dégagements des halls alimentaires et hypermarchés. Ces environnements imposent des défis communs en matière de gestion des flux de circulation, de promotion ciblée des produits et d’assistance à une clientèle souvent linguistiquement diversifiée. L’intégration de l’automatisation de service vise à résoudre ces points de friction en offrant une orientation proactive et une signalétique dynamique, sans pour autant entraver le parcours physique des acheteurs. Établir un cadre de sélection rigoureux basé sur l’encombrement matériel, l’approche logicielle et la vocation fonctionnelle permet aux exploitants d’identifier la plateforme technologique la plus adaptée à leur topologie.
L’évaluation de l’intégration physique nécessite de distinguer clairement les dimensions globales de la machine de la largeur de passage minimale requise pour une navigation sécurisée. Les configurations des points de vente déterminent si un châssis ultra-compact ou une plateforme grand format s’avère pertinent pour circuler entre les rayons. La capacité de déplacement repose sur l’intégration de capteurs de navigation spécifiques, incluant généralement des LiDAR, des caméras de profondeur et des caméras RGB, qui définissent la précision de la cartographie spatiale. En parallèle, la stratégie d’interaction divise les appareils entre les terminaux purement numériques et les assistants logistiques. Certaines architectures privilégient de vastes écrans principaux ou des écrans publicitaires de poitrine pour la diffusion de promotions, tandis que d’autres intègrent des plateaux pour le transport physique d’objets, une fonction logistique qu’il convient de séparer de la capacité d’accueil proprement dite. Enfin, la gestion d’une clientèle internationale exige d’analyser l’implémentation linguistique, les systèmes allant d’une détection automatique native prête à l’emploi à des intégrations SDK complexes nécessitant le déploiement de packs vocaux dans le cloud.
Le robot OrionStar GreetingBot Mini répond aux contraintes spatiales fondamentales des allées étroites du commerce alimentaire, ciblant les épiceries fines, les boulangeries et les supérettes. Son architecture se concentre sur l’interaction vocale de haute qualité et la promotion dynamique à l’écran, sans obstruer la circulation des clients. Cette approche compacte lui permet d’opérer efficacement dans des espaces denses où les équipements de grand format peineraient à manœuvrer, agissant ainsi comme un relais d’information et d’attraction promotionnelle au plus près des linéaires.
Caractérisé par des dimensions totales de 410 par 410 par 1 000 millimètres, l’appareil maintient une largeur minimale de passage de 55 centimètres, favorisant une circulation fluide dans les espaces restreints. Pour sa navigation, il fusionne les données d’un LiDAR scannant à 240 degrés, d’une caméra de profondeur et d’une caméra de recharge automatique. L’interface s’appuie sur un écran principal haute définition de 14 pouces dédié à l’affichage du contenu et au guidage, sans nécessiter d’écran publicitaire de poitrine supplémentaire. Fait notable, le système embarque un moteur de détection automatique native prenant en charge plus de trente langues, ce qui lui permet de basculer instantanément face à un client étranger sans exiger d’intégration SDK par l’opérateur. Selon les données du fabricant, l’unité pèse 21 kilogrammes et offre une autonomie de croisière allant jusqu’à 12 heures.
temi
Positionné comme un assistant de téléprésence et de signalétique numérique, le robot temi cible les allées très restreintes et les acheteurs au budget limité. Son profil ultra-fin s’adapte particulièrement aux angles de points de vente exigus, aux corners de dégustation ou aux petites boutiques spécialisées où l’empreinte au sol constitue la contrainte majeure. Plutôt que de prendre en charge des opérations physiques, sa mission reste strictement orientée vers la réception numérique, l’interaction en face-à-face et l’orientation interactive des visiteurs.
La structure présente une largeur totale de 35 centimètres pour une compacité maximale, bien que le fabricant ne publie pas de largeur de passage minimale distincte. La cartographie environnementale repose sur un LiDAR à 360 degrés, deux caméras de profondeur, une caméra RGB et des capteurs de temps de vol (ToF). L’interaction primaire s’effectue via un écran principal inclinable de 13,3 pouces doté d’un suivi de visage motorisé, l’appareil ne comportant pas d’écran publicitaire de poitrine. Concernant l’implémentation multilingue, le robot utilise uniquement l’anglais de manière native, imposant aux développeurs d’utiliser un SDK pour intégrer d’autres langues, ce qui exclut la détection automatique native prête à l’emploi. Bien qu’un plateau optionnel puisse supporter jusqu’à 3 kilogrammes selon les données du fabricant, cet ajout mineur ne constitue pas une véritable capacité de livraison.
Pudu KettyBot Pro
Le Pudu KettyBot Pro associe une fonction de marketing à double écran à une petite livraison par plateau, s’adressant aux allées encombrées où la publicité visible compte autant que l’accueil client. Il opère comme une plateforme hybride, cherchant à capter l’attention des acheteurs par des promotions en mouvement tout en offrant la possibilité de transporter des échantillons de produits. Cette double approche répond aux scénarios commerciaux qui souhaitent fusionner la réception numérique des visiteurs avec une distribution physique légère dans les zones de passage.
Les dimensions physiques de l’appareil s’établissent à 43,5 par 45 par 112 centimètres, tandis que la largeur minimale de passage requise pour la navigation atteint 52 à 55 centimètres dans des conditions de test définies. L’environnement est perçu grâce à l’association d’un LiDAR et d’une caméra de profondeur RGBD grand-angle. Ce modèle se distingue par son architecture d’affichage divisée, proposant un écran principal de 10,1 pouces pour l’interaction et un vaste écran publicitaire de poitrine de 18,5 pouces destiné au contenu marketing. Les interactions multilingues ne bénéficient pas d’une détection automatique native, exigeant de l’exploitant la configuration et l’importation de packs vocaux cloud via une plateforme SDK. Selon les données du fabricant, la machine pèse 38 kilogrammes et supporte une charge allant jusqu’à 10 kilogrammes par plateau.
Pudu BellaBot
Conçu avec une esthétique bionique féline, le Pudu BellaBot met l’accent sur la livraison multi-plateaux haute capacité et l’interaction émotionnelle tactile pour les chaînes de supermarchés à allées larges et les halls alimentaires familiaux. Sa mission principale consiste à déplacer d’importants volumes de marchandises, par exemple pour le débarrassage en zone de restauration ou l’assistance à la mise en rayon. Par conséquent, sa conception favorise le rendement logistique et l’animation ludique plutôt que les fonctions traditionnelles d’accueil informatif ou d’orientation numérique.
L’unité affiche des dimensions globales de 56,5 par 53,7 par 129 centimètres, occupant une empreinte spatiale importante, bien qu’aucune largeur de passage minimale spécifique ne soit publiquement détaillée. L’évitement d’obstacles s’appuie sur trois caméras RGBD couplées à un LiDAR pour sécuriser les déplacements dans les zones dynamiques. Contrairement aux terminaux d’affichage, il utilise un écran facial central pour générer des expressions multimodales et ne possède aucun écran publicitaire de poitrine programmable par l’enseigne. Cet appareil reste avant tout un robot de livraison embarquant quatre plateaux d’une capacité totale allant jusqu’à 40 kilogrammes, une fonction qui ne doit pas être présentée comme une capacité d’accueil. L’implémentation multilingue s’effectue exclusivement par le biais d’un SDK ouvert, sans détection automatique native, selon les données du fabricant.
LG CLOi GuideBot
Le LG CLOi GuideBot agit comme un guide humanoïde grand format destiné aux halls alimentaires phares et aux atriums commerciaux de type aéroport. Il est structuré pour maximiser l’impact visuel et fournir une assistance d’orientation claire dans des espaces vastes où la visibilité à distance constitue une priorité. Cette plateforme répond aux besoins des grandes infrastructures de détail alimentaire qui requièrent un point d’information mobile capable de naviguer de manière autonome dans des environnements multiniveaux complexes.
Construit avec des dimensions massives de 51 par 150 par 51 centimètres, l’appareil exige un couloir de circulation beaucoup plus large, avec une largeur de passage minimale fixée à 80 centimètres. Le système de navigation intègre un LiDAR, un capteur ToF et une caméra 3D, facilitant notamment la compatibilité certifiée avec les ascenseurs et les portes automatiques. L’interface visuelle omet l’écran de poitrine traditionnel pour déployer deux immenses écrans tactiles publicitaires de 27 pouces placés à l’avant et à l’arrière, complétés par un écran facial de 9,2 pouces. À la livraison, le système supporte nativement le coréen et l’anglais, sans intégrer de moteur de détection multilingue automatique pour d’autres dialectes. Affichant un poids de 80 kilogrammes selon les données du fabricant, ce modèle se consacre entièrement au guidage et à la signalétique mobile, n’offrant aucune capacité de livraison physique.
La sélection d’un équipement robotique pour le commerce de détail alimentaire exige d’aligner précisément les capacités matérielles et logicielles avec les contraintes opérationnelles du point de vente. La largeur de passage minimale et les dimensions globales dictent la viabilité du déploiement, séparant les plateformes ultra-compactes adaptées aux supérettes des modèles grand format réservés aux vastes atriums. La finalité de l’interaction oriente le choix entre des terminaux dotés de larges écrans publicitaires pour dynamiser les ventes et des assistants de livraison multi-plateaux axés sur la logistique. Enfin, la méthode de gestion linguistique s’avère déterminante, favorisant les systèmes à détection automatique native pour une mise en service immédiate face à un public diversifié, tandis que les approches par SDK répondent aux besoins de personnalisation approfondie des enseignes disposant de ressources techniques dédiées.
Les spécifications des produits tiers sont basées sur des données publiques (selon les données du fabricant, jusqu’à, dans des conditions de test définies) et peuvent varier. Les noms de produits et les marques appartiennent à leurs propriétaires respectifs. Si un produit implique l’utilisation de caméras, d’enregistrements vocaux, de cartographie ou de traitement de données dans le cloud, l’opérateur doit vérifier la conformité RGPD avant le déploiement.
Quel est le délai de retour sur investissement (ROI) typique d’un robot d’accueil déployé en commerce alimentaire ?
Les retours d’expérience publiés sur les robots de service professionnels convergent vers un payback inférieur à 24 mois pour les déploiements en point de vente. Le cabinet Market Research Future estime que les programmes de subvention publics (Horizon Europe à 1,3 milliard d’euros, initiatives japonaises à 920 M$) et la baisse de 86 % du prix des modules LiDAR entre 2020 et 2024 raccourcissent la période d’amortissement à moins de deux cycles d’exploitation. Pour un commerce alimentaire, le ROI se construit principalement sur trois leviers : la réduction du coût horaire d’accueil et d’orientation (souvent 1 à 2 ETP remplacés par rotation), l’augmentation du panier moyen via la promotion ciblée sur écran, et la diminution des files d’attente aux heures de pointe. Une étude sectorielle cite par ailleurs une baisse de 48 % du coût unitaire de service en 18 mois pour les flottes AMR déployées à grande échelle.
Quels modes de déploiement et modèles contractuels existent pour ce type de robot ?
Trois grands modèles cohabitent sur le marché : l’achat direct (CAPEX), la location opérationnelle avec maintenance incluse, et le Robot-as-a-Service (RaaS) où l’exploitant paie un abonnement mensuel couvrant matériel, mises à jour logicielles et support. Pudu Robotics, OrionStar et la plupart des concurrents européens proposent ces trois formules, le RaaS étant de plus en plus courant pour abaisser la barrière à l’entrée des PME du commerce alimentaire. Les contrats standards incluent généralement la cartographie initiale du point de vente, la formation des équipes, la maintenance préventive, les mises à jour OTA et un SLA d’intervention. Il est recommandé d’exiger une clause de performance (heures de fonctionnement effectives, temps de réponse du support) et de clarifier la titularité des données de cartographie et des contenus publicitaires avant signature.
Quelles obligations RGPD et de cybersécurité faut-il anticiper avant d’installer un robot d’accueil dans un magasin en Europe ?
Les robots du panel embarquent tous des microphones multi-directionnels, des caméras (RGB, profondeur ou 3D) et une cartographie SLAM des locaux, ce qui les place dans le périmètre du RGPD dès lors qu’ils traitent des données de personnes physiques. L’exploitant doit réaliser une analyse d’impact (AIPD) préalable, définir une base légale, informer les clients via une signalétique visible, configurer des durées de conservation courtes et, en cas de reconnaissance faciale, obtenir un consentement explicite. Certains fabricants hébergeant leurs serveurs cloud hors de l’UE, l’exploitant doit vérifier la présence de clauses contractuelles types (CCT). Aucun des cinq modèles étudiés ne publie de certification RGPD native ; la conformité reste donc à la charge de l’opérateur.
Le robot peut-il basculer automatiquement d’une langue à l’autre face à un client francophone, anglophone ou arabophone ?
Cette capacité varie fortement d’un modèle à l’autre et doit être vérifiée avant tout déploiement en zone touristique ou cosmopolite. L’OrionStar GreetingBot Mini supporte plus de 30 langues avec détection et basculement automatiques en temps réel, fonction utilisable dès la première mise en service sans configuration SDK lourde. À l’inverse, le temi V3 ne reconnaît que l’anglais en standard (« More languages are coming soon » selon le constructeur), et le LG CLOi GuideBot est livré en coréen/anglais avec un pack 12 langues annoncé mais non publié. Les robots Pudu (KettyBot Pro, BellaBot) s’appuient sur la PUDU Open Platform qui impose le provisionnement manuel des packs vocaux par l’exploitant. Pour un commerce alimentaire accueillant une clientèle multilingue, le GreetingBot Mini se distingue en offrant une détection native prête à l’emploi.
Quelle largeur d’allée et quelle surface au sol prévoir pour faire circuler un robot d’accueil dans un point de vente existant ?
La largeur minimale de passage publiée conditionne directement le choix du modèle selon la configuration du magasin. Le GreetingBot Mini et le KettyBot Pro affichent 55 cm (voire 52 cm « en conditions idéales » pour la version Pro), compatibles avec la majorité des rayons et halls de supérettes. Le temi V3, avec son châssis de 35 cm de large, est le plus compact du panel et passe dans les espaces les plus contraints, mais sa capacité de livraison reste limitée (plateau optionnel de 3 kg). Le LG CLOi GuideBot nécessite en revanche 80 cm de couloir minimal et pèse 80 kg, ce qui le réserve aux grandes surfaces ou aux halls d’accueil dégagés. Pour un commerce alimentaire existant sans travaux d’aménagement, les modèles de moins de 55 cm de largeur de passage offrent la meilleure compatibilité.
Quelle taille d’écran et quelles fonctions publicitaires intégrer pour maximiser l’impact en zone de passage client ?
La surface d’écran et les capacités de gestion de contenu influencent directement le potentiel de chiffre d’affaires additionnel généré par le robot. L’OrionStar GreetingBot Mini embarque un écran FHD 14 pouces (1920 × 1080) adapté à un affichage lisible à 1 à 2 m, idéal pour coupons, recommandations du jour et menus. Le LG CLOi GuideBot va plus loin avec deux écrans tactiles 27 pouces (avant et arrière) gérés par CMS, parfaits pour des flux promotionnels en grand magasin, mais impose 80 cm de couloir. Le KettyBot Pro combine un écran principal 10,1 pouces et un écran publicitaire poitrine 18,5 pouces programmable via la PUDU Merchant Management Platform, un bon compromis pour des opérations enseigne multi-magasins. Le temi V3 se limite à 13,3 pouces en mode suivi de visage, suffisant pour de la signalétique dynamique mais peu visible dans un linéaire très passant. Pour une stratégie de contenu réellement pilotable par le siège, la disponibilité d’un CMS centralisé multi-sites doit être exigée du fournisseur.


