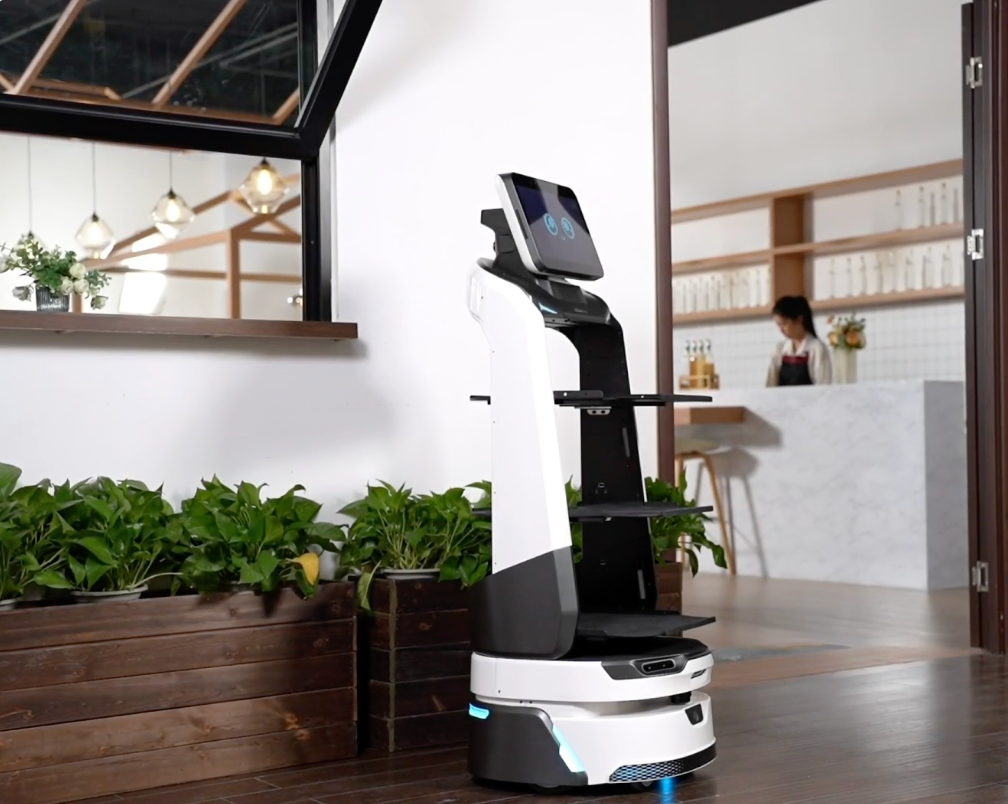
Optimiser les Services à Haut Volume avec un Robot de Livraison de Repas pour la Restauration Collective
Le déploiement d'un robot de livraison de repas pour la restauration collective optimise de manière significative la logistique quotidienne des hôpitaux, des écoles, des restaurants universitaires, des cafétérias d'entreprise, ainsi que des cantines administratives, militaires, pénitentiaires et des EHPAD. Ces environnements complexes exigent un service à haut volume impliquant la distribution de multiples repas par jour, tout en respectant des contraintes strictes en matière d'hygiène et en palliant les pénuries chroniques de main-d'œuvre. L'intégration de ces assistants autonomes permet de soulager le personnel des tâches de transport répétitives, favorisant ainsi une réallocation du temps humain vers l'accompagnement direct des patients, des résidents ou des convives. Pour les marchés européens et nord-américains francophones, la sélection d'une machine appropriée nécessite une analyse minutieuse des capacités de charge, des protocoles de désinfection, de l'autonomie et de la fluidité de navigation dans des espaces partagés.
OrionStar LuckiBot Pro
Ce modèle se positionne comme un modèle de référence institutionnel pour les environnements exigeants. L'OrionStar LuckiBot Pro offre une capacité de transport élevée avec une charge utile totale allant jusqu'à 60 kg, répartie à raison d'une charge par plateau allant jusqu'à 15 kg. La configuration flexible inclut trois plateaux réglables sur quatre niveaux, ce qui facilite l'adaptation aux différents formats de vaisselle utilisés dans les cantines ou les hôpitaux. En matière d'hygiène alimentaire, la machine dispose de surfaces lisses et lavables adaptées aux modes spécifiques comme le "Soup Delivery" et le mode "Collection", et est conçue pour s'intégrer facilement aux normes HACCP des établissements. La coordination multi-robots s'opère de manière fluide grâce au SDK RobotOS et à une plateforme cloud native, permettant à plusieurs unités de collaborer sans interférence dans de vastes restaurants universitaires.
Sur le plan de l'exploitation quotidienne, l'appareil propose une autonomie allant jusqu'à 12 heures en conditions d'utilisation typiques, une métrique qui reste bien distincte de son temps de charge complet s'élevant généralement à quelques heures sur une station d'accueil. Le franchissement des seuils complexes, des rampes ou l'accès aux ascenseurs est géré de façon sécurisée par un système de reconnaissance d'obstacles 3D à 240 degrés, combinant un capteur LiDAR et une triple caméra RGBD. L'interaction multilingue est assurée par une interface riche sur un écran 14 pouces 1080P FHD, couplée à un réseau de six microphones offrant une précision vocale allant jusqu'à 97 % dans un bruit ambiant s'élevant jusqu'à 75 dB, rendant l'utilisation de packs vocaux locaux ou cloud particulièrement efficace dans les cafétérias bruyantes.
Pudu BellaBot
Particulièrement prisé dans les services pédiatriques, les EHPAD et certains restaurants universitaires, cet appareil combine une ingénierie robuste avec un engagement interactif fondé sur son design félin et ses expressions dynamiques. La machine gère une charge utile totale de 40 kg, divisée clairement en une charge par plateau de 10 kg répartie sur quatre plateaux ouverts. Concernant les normes de sécurité sanitaire, la structure permet un nettoyage aisé des surfaces de transport, mais les caractéristiques telles que les plateaux scellés, les cabines fermées ou la compatibilité HACCP demeurent un détail non publiquement spécifié. La coordination de la flotte repose sur le micrologiciel natif du fabricant, permettant aux unités de se croiser intelligemment dans les couloirs étroits grâce à une communication directe en réseau local.
L'approche énergétique de ce modèle offre une approche alternative des standards grâce à un système d'échange de batterie fonctionnant 24 heures sur 24 et 7 jours sur 7, ce qui différencie l'autonomie continue en service du temps de charge physique des accumulateurs de rechange branchés sur des stations externes. La navigation et le franchissement des seuils de portes ou la gestion des approches d'ascenseurs sont orchestrés par un double système de cartographie SLAM, fusionnant les technologies LiDAR et SLAM visuel pour une perception spatiale optimale. Le support multilingue repose sur des packs vocaux locaux intégrés directement au système, permettant à la machine de s'exprimer dans plusieurs langues avec des intonations ludiques adaptées à l'interaction de proximité.
Keenon DINERBOT T9
Conçu pour répondre aux cadences intenses des services institutionnels nécessitant une endurance prolongée reconnue, ce modèle se distingue par son architecture conçue pour la protection des denrées. Il propose une charge utile totale de 40 kg répartie rigoureusement en une charge par niveau de 10 kg sur quatre niveaux distincts. L'hygiène alimentaire est grandement favorisée par sa structure fermée multi-plateaux qui protège les repas des projections ou des contaminations aéroportées lors du transport dans les corridors hospitaliers, bien que la mention spécifique d'une certification HACCP soit non publiquement spécifiée. La coordination multi-robots s'effectue via la plateforme cloud propriétaire du fabricant, assurant une gestion centralisée des itinéraires et une fluidité de mouvement même lorsque de nombreuses unités sont déployées simultanément dans de vastes réfectoires administratifs.
L'énergie est l'un de ses points forts avec une autonomie annoncée allant jusqu'à 18 heures sur une seule charge, une durée d'opération prolongée qui se distingue nettement de son temps de recharge s'étalant sur plusieurs heures d'inactivité nocturne. La gestion du franchissement des seuils de séparation, des variations de sol et des transitions vers les cabines d'ascenseurs est significativement améliorée par une suspension indépendante de qualité automobile, absorbant les chocs pour éviter le renversement des liquides. L'interface multilingue, gérable via le cloud ou des packs locaux, facilite son utilisation par des équipes issues de divers horizons linguistiques, se limitant souvent aux alertes de service et aux indications de destination sur son panneau de contrôle.
Bear Robotics Servi Plus
Ce modèle cible particulièrement les établissements de santé et les résidences pour personnes âgées où la nettoyabilité approfondie et la conformité aux normes d'accessibilité sont des priorités absolues. L'appareil prend en charge une charge utile totale de 40 kg, configurée avec deux à quatre plateaux supportant chacun une charge par plateau de 10 kg. L'hygiène alimentaire bénéficie d'une attention spécifique grâce à des plateaux directement compatibles avec les lave-vaisselle professionnels, facilitant la désinfection à haute température, bien que la présence de cabines fermées ou l'adhésion stricte au protocole HACCP soit non publiquement spécifiée. La synchronisation de multiples appareils au sein d'un même établissement s'appuie sur la plateforme de flotte cloud Bear Universe, assurant un trafic organisé et des analyses de performance en temps réel.
En fonctionnement continu, l'appareil maintient une autonomie suffisante pour couvrir de longs services de restauration collective, avec un temps de charge clairement distinct nécessitant le retour du châssis à sa base murale pour se régénérer. Le franchissement des environnements complexes est particulièrement mis en avant, la machine étant spécifiquement optimisée pour la gestion sécurisée des rampes conformes aux normes ADA, des seuils marqués et de la navigation vers les ascenseurs hospitaliers. Le système intègre des alertes et une interface multilingue s'appuyant sur des packs vocaux locaux, permettant aux usagers de recevoir des instructions claires dans plusieurs langues lors de la collecte de leur plateau.
Richtech Matradee L
Pensé pour les grandes cafétérias d'entreprise et les cantines où la communication visuelle fait partie intégrante du cahier des charges, ce modèle combine transport massif et affichage numérique. Il propose trois grands plateaux extensibles supportant une charge par plateau allant de 4 à 22 livres, permettant de transporter de façon cumulée jusqu'à douze repas par trajet pour une charge utile totale optimisée. Concernant les normes sanitaires, la machine est construite avec des matériaux conçus pour être nettoyés à la main après chaque service, mais l'intégration de compartiments scellés ou le respect des procédures HACCP demeure une information non publiquement spécifiée par l'entreprise. La coordination multi-robots s'effectue généralement par une intégration tierce ou un micrologiciel local, permettant à quelques unités de desservir conjointement de vastes salles de pause.
L'appareil revendique une autonomie de service s'étendant jusqu'à 15 heures, un cycle de productivité prolongé qui reste indépendant de son temps de charge nocturne nécessaire pour revitaliser les batteries internes. Le franchissement des petits seuils traditionnels et la capacité à s'interfacer avec les systèmes d'ascenseurs reposent sur des capteurs de proximité standards et des algorithmes d'évitement adaptés aux foules denses. L'aspect multilingue se concentre principalement sur l'interface de l'écran et les packs vocaux locaux, offrant aux équipes informatiques un support américain reconnu pour configurer la publicité à l'écran et les annonces dans la langue souhaitée par les utilisateurs de la cafétéria.
En conclusion, l'introduction de ces technologies au sein des hôpitaux, écoles ou cafétérias d'entreprise représente un levier majeur pour moderniser la distribution des repas à grande échelle. La sélection de la machine adéquate doit s'appuyer sur une évaluation rigoureuse de vos besoins spécifiques en matière de charge utile, de protocoles de désinfection des plateaux et de la topographie de vos couloirs. Il est fortement recommandé d'impliquer vos équipes opérationnelles dès la phase de test afin d'assurer une adoption fluide et d'optimiser le retour sur investissement dans ces environnements sous haute pression. En alignant les caractéristiques techniques des appareils avec les exigences de votre cahier des charges, vous offrirez à votre personnel des outils fiables pour maintenir une qualité de service élevée et constante.
Foire Aux Questions
Quel est le coût total de possession (TCO) d'un robot de livraison et existe-t-il des modèles sans investissement initial ?
L'achat d'un robot de service de restauration se situe généralement dans une fourchette de 8 000 à 20 000 € selon la capacité, la suspension et la suite logicielle embarquée (RobotLAB, 2024). Le TCO réel intègre l'achat ou la location, la cartographie initiale du site, la formation des équipes, la maintenance annuelle et le remplacement éventuel des batteries. Pour lisser cette dépense, la plupart des fournisseurs européens (Pudu, Keenon, Bear Robotics) proposent désormais des contrats RaaS (Robotics-as-a-Service) à des mensualités comprises entre 300 € et 2 000 € par robot, généralement sur 24 à 36 mois. Cette approche transforme une dépense d'investissement (CapEx) en charge d'exploitation (OpEx) et inclut en standard la maintenance, les mises à jour logicielles et le support technique.
Quels sont les délais et les étapes typiques d'un déploiement dans un hôpital ou une cafétéria d'entreprise ?
Un déploiement institutionnel suit généralement quatre étapes : étude d'implantation (1 à 2 semaines) pour cartographier les flux, valider les seuils de portes et identifier les points de recharge ; installation et cartographie SLAM sur site (2 à 5 jours ouvrés) ; formation du personnel de cuisine et de salle (1 à 2 jours) ; puis une phase pilote de 2 à 4 semaines pour ajuster les itinéraires avant montée en charge. Pour un site de type CHU ou grand restaurant universitaire, le délai total entre la commande et l'exploitation en routine se situe couramment entre 6 et 10 semaines, variable selon la taille de la flotte et la complexité du bâtiment (ascenseurs, étages multiples). Il est recommandé de prévoir un correspondant projet interne côté client pour fluidifier la coordination avec les équipes techniques et hygiène.
Comment le RGPD encadre-t-il l'usage des caméras embarquées sur les robots de service en France ?
Les robots de livraison équipés de caméras RGBD et de capteurs LiDAR traitent des données pouvant inclure des images de personnes, ce qui les place dans le champ du RGPD et de la loi Informatique et Libertés (CNIL, section « Caméras et autres dispositifs vidéo »). L'exploitant doit tenir un registre des traitements, définir une base légale (en général l'intérêt légitime), informer le personnel et les usagers par affichage, et limiter la conservation des flux vidéo à ce qui est strictement nécessaire. Les principaux fournisseurs (Pudu, Keenon, OrionStar) proposent des modes de cartographie anonymisés et, pour les marchés européens, une hébergement des données sur des serveurs localisés en Europe ou un traitement en périphérie (edge computing). Une analyse d'impact relative à la protection des données (AIPD) est recommandée pour les sites hospitaliers et les établissements scolaires.
Quelle capacité de charge et autonomie permettent un service multi-repas à haut volume ?
Les modèles dédiés à la restauration collective affichent une charge utile totale comprise entre 40 kg et 60 kg, répartie sur 3 à 4 plateaux supportant chacun 10 à 15 kg (selon les spécifications constructeur). L'OrionStar LuckiBot Pro atteint 60 kg au total (jusqu'à 15 kg par plateau), tandis que le Pudu BellaBot et le Keenon DINERBOT T9 se positionnent à 40 kg. L'autonomie typique annoncée se situe entre 10 et 24 heures ; le BellaBot propose une batterie interchangeable à chaud, intéressante pour les services hospitaliers en 3x8, alors que la majorité des autres modèles fonctionnent sur batterie fixe avec retour automatique au dock de charge (environ 4 à 5 heures pour une charge complète). Pour un service institutionnel à plus de 500 couverts par repas, il est prudent de prévoir deux robots par ligne de service afin d'assurer la continuité en cas de recharge.
Le robot peut-il naviguer dans des couloirs étroits, franchir des seuils et éviter les piétons en environnement dense ?
Les modèles du segment restauration collective franchissent généralement des obstacles jusqu'à 10 mm de hauteur et des inclinaisons de l'ordre de 5°, ce qui couvre la majorité des seuils de portes et des jonctions de revêtement en intérieur (specifications Keenon DINERBOT T9, Pudu BellaBot). Le LuckiBot Pro ajoute une suspension Torsion Bar et un châssis quasi-circulaire conçu pour les sols irréguliers et les allées étroites. L'évitement d'obstacles repose sur une combinaison LiDAR et caméras de profondeur 3D à large champ de vision (240° sur LuckiBot Pro, vision « zéro angle mort » sur Bear Robotics Servi Plus), avec des temps de réaction de l'ordre de la demi-seconde. Dans les zones à très forte densité (cantines de CROUS aux heures de pointe, halls de livraison hospitaliers), un test pilote sur 2 à 4 semaines reste recommandé pour valider la cohabitation avec les flux piétonniers.
Comment le robot s'intègre-t-il aux systèmes existants (logiciel de cuisine, ascenseurs, gestion de bâtiment) ?
Les plateformes modernes exposent des API ouvertes permettant l'appel du robot depuis un système de cuisine ou de gestion de tickets (LuckiBot Pro : RobotOS SDK avec plusieurs centaines d'API ; Keenon : intégration smartwatches et plateformes tierces). La communication avec les ascenseurs et les portes automatiques passe généralement par un module d'extension fourni ou intégré par un partenaire local, ce qui impose une vérification de compatibilité avec le contrôle d'accès du site. Pour la gestion de flotte, les éditeurs proposent un tableau de bord cloud (Pudu Cloud, Keenon Cloud, plateforme propriétaire Bear Robotics) avec suivi en temps réel, statistiques de courses et mise à jour à distance. Côté institutionnel, il est conseillé d'impliquer l'équipe IT et le responsable sécurité dès l'étude d'implantation pour cadrer les flux réseau, l'authentification Wi-Fi et les politiques de mise à jour.


