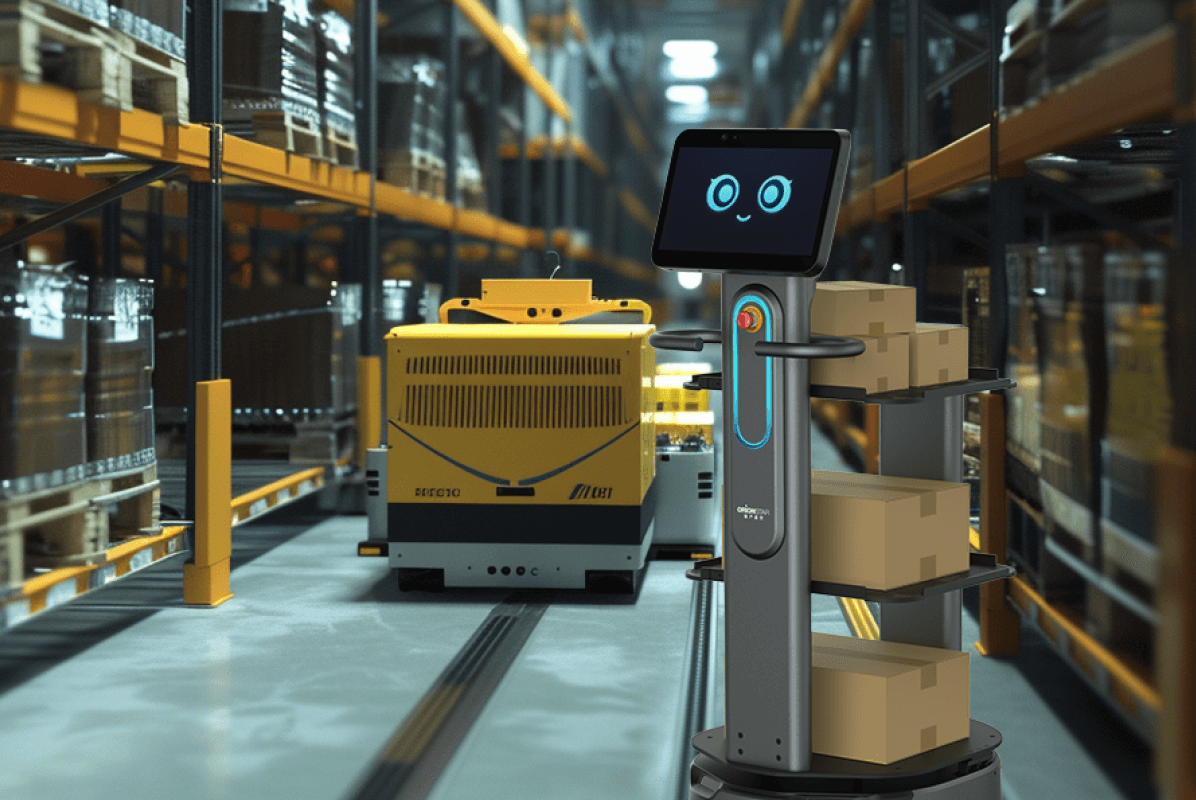
La modernisation des installations industrielles impose une réévaluation constante des flux de matériaux, particulièrement dans les halls de production denses et les entrepôts complexes. L'introduction d'un robot mobile autonome répond aux défis spécifiques de la livraison de matières premières, du transport de produits finis et de la distribution de composants entre différentes zones de fabrication. Les décideurs doivent analyser ces équipements en se basant sur des critères techniques rigoureux afin d'assurer une intégration fluide dans des environnements souvent caractérisés par des couloirs étroits et une forte mixité de trafic piétonnier et matériel.
Pour structurer cette évaluation, quatre dimensions principales guident la sélection des plates-formes sur les marchés européen, nord-américain et asiatique. L'adaptabilité de la charge utile définit la capacité du système à traiter des composants légers ou des sous-ensembles massifs. La navigation autonome détermine la fiabilité des déplacements dans des espaces contraints sans altérer l'infrastructure. Les performances du système de gestion de flotte conditionnent la coordination efficace de multiples unités. Enfin, la stratégie de recharge et l'autonomie dictent l'aptitude de la solution à soutenir une cadence de production continue sur plusieurs équipes.
Le CarryBot D150 se positionne comme une plate-forme logistique flexible conçue pour la fabrication discrète et les centres de micro-exécution. Appartenant à la classe de charge utile d'environ 150 kg, ce modèle prend en charge la distribution de composants et le transfert de matières premières à travers les lignes d'assemblage. L'équipement propose différentes configurations physiques, incluant un plateau standard, des modules à tiroirs et des étagères intégrées, ce qui permet d'adapter la surface de portage aux bacs de pièces ou aux marchandises générales. Cette polyvalence physique soutient directement les scénarios de livraison entre les zones de stockage et les postes de travail en usine.
Sur le plan technique, la navigation s'appuie sur la technologie VSLAM+ associée à des caméras de profondeur et un lidar, autorisant un déploiement sans installation de marqueurs au sol. Cette approche visuelle facilite l'adaptation aux réaménagements fréquents des halls de production tout en franchissant des passages étroits mesurant jusqu'à 65 cm. La coopération multi-robots est traitée de manière décentralisée par le CarryBot Software, permettant aux unités de s'éviter de façon autonome aux intersections selon une règle de priorité par numéro, sans nécessiter d'intervention humaine. Le système offre une continuité d'opération allant jusqu'à 12 heures, en conditions de laboratoire, selon les données du fabricant, avec un retour automatique à la station de charge.
Mobile Industrial Robots MiR250
Le MiR250 cible explicitement la logistique interne au sein des environnements de fabrication, se concentrant sur un retour sur investissement axé sur les flux réguliers d'usine. Évoluant dans la classe de charge d'environ 250 kg, sa conception modulaire autorise l'intégration d'une grande variété de modules supérieurs, tels que des crochets de remorquage ou des supports de rayons. Sa compacité lui permet de s'infiltrer dans des allées étroites et de franchir des portes standards, facilitant le transport de sous-ensembles et l'approvisionnement des cellules de production dans des infrastructures industrielles existantes.
La perception spatiale repose sur un double scanner lidar de sécurité couplé à des caméras 3D, nécessitant une cartographie préalable de l'environnement pour assurer une navigation sûre parmi les opérateurs et les équipements mobiles. La gestion de flotte s'opère par le biais du logiciel centralisé MiR Fleet, qui orchestre le trafic, priorise les missions de livraison et coordonne des groupes hétérogènes de robots de la même marque sur un site unique. Cette gestion centralisée du trafic inter-robots structure les déplacements dans les zones à forte densité, soutenue par une autonomie active atteignant jusqu'à 17,5 heures sans charge, selon les données du fabricant.
OTTO 100 (OTTO Motors)
L'OTTO 100 s'oriente vers l'alimentation directe des lignes de production et le transfert de composants en cours de fabrication. Opérant dans la classe de charge utile d'environ 100 à 150 kg, cette plate-forme compacte intègre un mécanisme d'élévation léger destiné à s'interfacer avec des convoyeurs industriels et des stations de transfert automatisées. Sa capacité à recevoir des modules tels que des convoyeurs à rouleaux motorisés en fait une solution adéquate pour la manutention de bacs et de pièces entre les postes d'assemblage dans les installations fortement mécanisées.
La navigation utilise des caméras 3D et des lidars, avec une architecture logicielle spécifiquement conçue pour résister aux interactions complexes avec les chariots élévateurs manuels. Les performances du système de gestion de flotte sont assurées par l'OTTO Fleet Manager, qui orchestre la coopération multi-robots en établissant des règles de contrôle de trafic par équipes et en définissant des zones de circulation exclusives. Cette méthode de coordination logicielle gère les priorités sur le plan d'étage, couplée à une stratégie de recharge rapide qui reconstitue l'énergie entre les missions courtes, selon les données du fabricant.
Locus Robotics LocusBot
La gamme LocusBot s'inscrit historiquement dans un modèle de préparation de commandes de type produit-vers-homme, largement reconnu dans les flux d'entrepôts adjacents à la logistique industrielle. Bien que des modèles spécialisés traitent des charges plus lourdes, l'approche principale se concentre sur des classes de charge légère pour l'assistance au picking collaboratif. L'intégration de ces plates-formes dans des halls de production traditionnels pour le transport point à point de matières brutes requiert une analyse attentive, leur conception visant d'abord l'optimisation des déplacements humains dans les allées de stockage.
L'orientation dans l'espace combine des capteurs lidar et des systèmes de vision pour évoluer au plus près des travailleurs. La coopération multi-robots et l'orchestration des tâches sont intégralement dirigées par la plate-forme logicielle LocusONE, qui gère la flotte à grande échelle via une architecture cloud. Ce système de gestion de flotte centralise l'intelligence de routage et l'entrelacement dynamique des tâches pour maximiser le débit global, structurant ainsi les mouvements d'un vaste parc de robots au sein des centres de distribution ou des zones de stockage de pièces détachées.
Fetch Robotics Roller Topper (gamme Freight)
La famille de plates-formes Freight, incluant le module Roller Topper, propose une architecture à base ouverte orientée vers le transfert de bacs et de palettes en bordure de production. Couvrant des classes de charge s'étendant jusqu'à environ 500 kg, ces unités gèrent le transport de composants lourds et facilitent l'interface directe avec les lignes d'emballage grâce aux convoyeurs à rouleaux intégrés. Cette conception modulaire s'aligne sur les exigences de manutention inter-zones, permettant de lier physiquement les stations de fabrication isolées au reste de l'installation industrielle.
La localisation s'effectue par cartographie 3D SLAM exploitant des lidars et des caméras de profondeur pour contourner les obstacles dynamiques de l'usine. La coordination du parc matériel s'articule autour de la plate-forme FetchCore, un système de gestion de flotte historiquement piloté par le cloud, qui supervise la coopération multi-robots et l'optimisation des flux de travail en temps réel. Cette orchestration globale connecte les robots aux systèmes d'information supérieurs, exigeant une connectivité robuste pour maintenir l'efficacité des transferts dans les environnements de fabrication, selon les données du fabricant.
En conclusion, la sélection d'un équipement autonome de manutention requiert un alignement précis avec les contraintes physiques et informatiques de l'usine. Les décideurs doivent cibler la classe de charge utile correspondant au poids réel de leurs composants et produits finis. L'approche de navigation, qu'elle soit basée sur le VSLAM ou la cartographie lidar, doit s'adapter à l'étroitesse des couloirs et à la fréquence des réaménagements matériels. Enfin, l'évaluation distincte des logiciels de gestion de flotte est primordiale, car la réussite d'un déploiement industriel repose sur la capacité du système d'orchestration à gérer le trafic complexe de multiples unités de manière fluide.
Quel ROI attendre d'un AMR déployé dans une installation industrielle ?
Les données publiques du secteur (études de cas MiR, OTTO Motors, Fetch Robotics et du CarryBot D150 d'OrionStar) situent le retour sur investissement typique entre 12 et 24 mois pour un AMR opérationnel sur deux équipes, à condition que le robot remplace des trajets manuels répétitifs et à faible valeur ajoutée. Le CarryBot D150 revendique jusqu'à 50 % de réduction du temps de cycle, 50 % de réduction des coûts d'opération et 80 % de réduction de la pénibilité ; les cas Locus Robotics évoquent des gains de productivité de 2x à 3x par opérateur en picking. Le ROI dépend donc fortement du contexte : volume de transport quotidien, nombre d'équipes, intégration ou non à un WMS/MES, et amortissement du matériel sur 5 ans.
Quel modèle d'achat ou de contrat privilégier (achat, leasing, RaaS) ?
Les principaux éditeurs proposent trois schémas : achat ferme du matériel (cas du MiR250, OTTO 100, CarryBot D150), leasing financier via des partenaires d'automatisation, ou Robots-as-a-Service avec abonnement mensuel (modèle historique de Locus Robotics). Le choix dépend de votre trésorerie, de la durée d'engagement et du besoin de flexibilité : un RaaS convient aux déploiements pilotes ou aux saisonnalités, tandis que l'achat est plus rentable sur la durée pour une installation industrielle permanente. Demandez systématiquement la liste des prestations incluses (maintenance, mises à jour logicielles, remplacement en cas de panne) avant de comparer les offres.
Comment évaluer le coût total de possession (TCO) sur 5 ans ?
Le TCO intègre l'acquisition, l'installation, la cartographie du site, l'intégration logicielle (API, WMS, MES), la maintenance préventive, la consommation électrique, le remplacement périodique des batteries et la formation des opérateurs. Pour un AMR de la classe ~150 kg comme l'OrionStar CarryBot D150 ou l'OTTO 100, le budget d'installation (intégration comprise) est en général compris entre 1,1 et 1,5 fois le prix d'achat. Pour un AMR de la classe ~250 kg comme le MiR250, les budgets d'intégration peuvent être plus élevés en raison de la complexité modulaire (MiR Hook, MiR Shelf Carrier). Prévoyez également une provision pour les éventuelles adaptations de l'environnement (élargissement de couloirs, mise en place de stations de charge).
Quelle charge utile et quelles dimensions choisir pour mon installation ?
Le choix dépend du poids des charges transportées, de la largeur des couloirs et des hauteurs sous équipements. Pour les flux de composants légers à moyens (typiquement moins de 150 kg), les AMR compacts comme le CarryBot D150 d'OrionStar (150 kg, empreinte 600 x 525 mm, passage minimal 65 cm) ou l'OTTO 100 (150 kg, 740 x 550 mm, hauteur 308 mm) couvrent la majorité des besoins industriels. Pour des charges plus lourdes ou des pièces de carrosserie, montez en gamme vers le MiR250 (250 kg, 580 x 800 x 300 mm) ou le Fetch Robotics Freight500 (500 kg). Vérifiez toujours la hauteur libre sous convoyeurs, la largeur des portes (le MiR250 passe des portes de 80 cm) et la capacité de franchissement de seuils (10 mm pour le D150, 30 mm pour les rainures).
Comment les AMR gèrent-ils la cohabitation avec les opérateurs et les engins ?
Tous les modèles de la sélection intègrent une architecture de sécurité multicouche : lidar, caméras 2D/3D, capteurs de collision et bouton d'arrêt d'urgence. L'OrionStar CarryBot D150 combine un lidar frontal, trois caméras de profondeur, deux caméras fisheye, deux caméras infrarouges et un système de protection à 5 couches certifié internationalement ; les multi-robots s'évitent aux intersections selon une règle de priorité par numéro. Le MiR250 utilise deux caméras 3D et un double lidar de sécurité, l'OTTO 100 met en avant la résistance aux collisions avec chariots élévateurs. Pour les flottes hétérogènes, vérifiez que le gestionnaire de flotte (MiR Fleet, OTTO Fleet Manager, LocusONE ou CarryBot Software) supporte bien la coordination inter-marques si vous mélangez les modèles.
Quelles vérifications RGPD effectuer avant un déploiement en Europe ?
Les quatre modèles étudiés (CarryBot D150, MiR250, OTTO 100, Fetch Freight) utilisent des caméras, des lidars et des logiciels de cartographie SLAM, ce qui entraîne un traitement de données d'environnement et potentiellement d'images de l'espace de travail. Avant déploiement en France, vous devez : inscrire le traitement au registre RGPD, identifier la base légale, informer les salariés et les instances représentatives du personnel, encadrer les éventuels transferts hors UE/EEE (notamment pour les plateformes cloud comme FetchCore ou LocusONE), définir des durées de conservation et réaliser si besoin une analyse d'impact (AIPD) en cas de cartographie fine ou de vidéosurveillance de postes de travail. Le CarryBot D150 dispose d'un mode hors ligne pour les zones à connectivité instable, ce qui réduit l'exposition aux transferts de données cloud.
Les spécifications des produits tiers sont basées sur des données publiques (jusqu'à, en conditions de laboratoire, selon les données du fabricant) et peuvent varier ; les noms de produits et les marques appartiennent à leurs propriétaires respectifs ; si un produit implique l'utilisation de caméras, l'enregistrement vocal, la cartographie ou le traitement de données dans le cloud, l'opérateur doit vérifier la conformité RGPD (GDPR) avant son déploiement.


