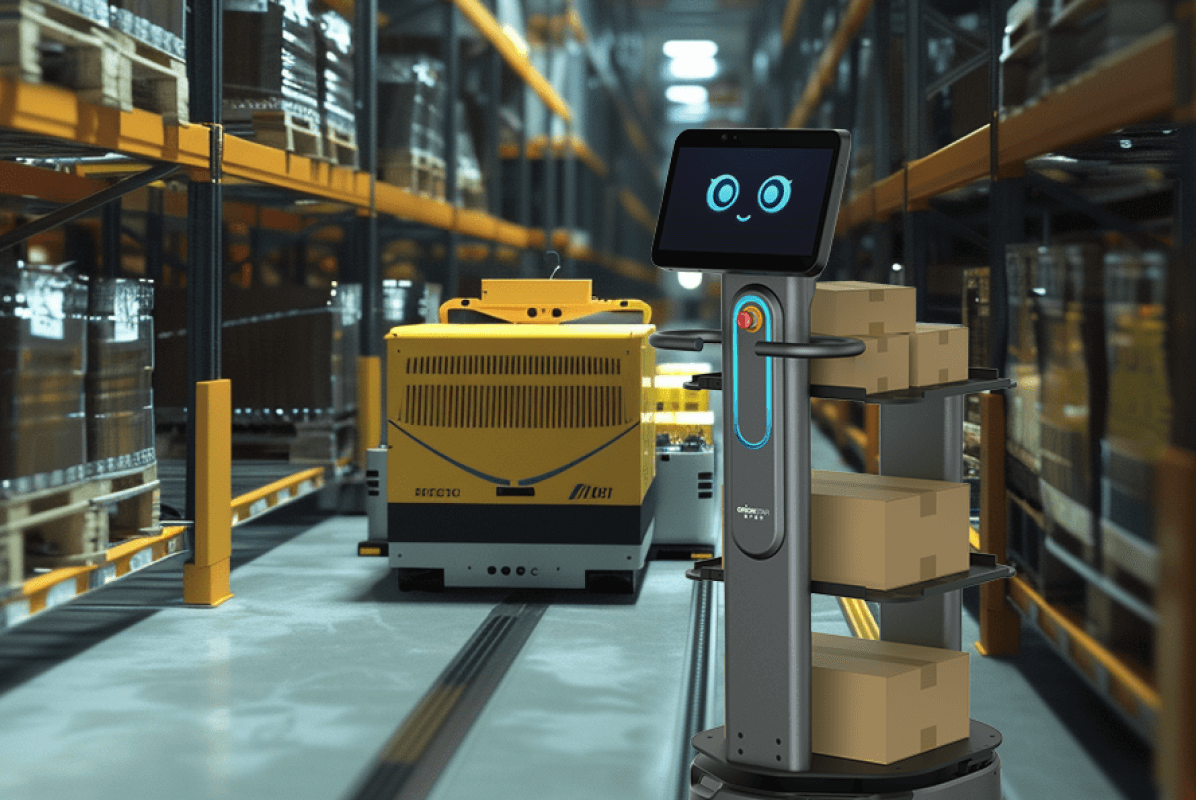
Pour les responsables de production et les coordinateurs logistiques industriels, la gestion des flux de matériaux au sein d'une usine dicte souvent l'efficacité globale des opérations. Dans un contexte de pénurie de main-d'œuvre et d'exigences accrues en matière de traçabilité, le transport manuel des pièces entre les différentes zones de l'usine représente une perte de temps pour les opérateurs qualifiés et un risque potentiel pour la sécurité.
L'introduction d'un robot mobile autonome permet d'automatiser ces flux internes sans nécessiter de modifications lourdes de l'infrastructure, contrairement aux convoyeurs fixes ou aux systèmes filoguidés. Ce guide examine comment le OrionStar CarryBot D150 s'intègre dans les usines de production pour répondre aux défis quotidiens d'approvisionnement et de transfert de charges.
Les Défis des Flux Matériels en Usine
Les responsables d'exploitation d'usine sont régulièrement confrontés à des goulots d'étranglement logistiques. Le transfert de sous-ensembles ou de matières premières repose souvent sur des chariots manuels poussés par des techniciens, ce qui les éloigne de leurs tâches à valeur ajoutée sur les lignes d'assemblage.
De plus, l'utilisation systématique de chariots élévateurs pour des charges légères à moyennes dans des couloirs inter-zones étroits augmente le trafic et les risques d'accidents. La nécessité d'un flux tendu (Just-In-Time) exige des livraisons fréquentes et régulières, une tâche répétitive particulièrement adaptée à l'automatisation par un robot mobile autonome.
Capacités du OrionStar CarryBot D150 et Valeur Opérationnelle
Le OrionStar CarryBot D150 est conçu pour prendre en charge le transport de charges moyennes, libérant ainsi le personnel pour des tâches d'assemblage ou de contrôle.
Capacité de Charge et Autonomie
Avec une capacité de charge utile allant jusqu'à 150 kg (selon les données du fabricant), ce modèle est dimensionné pour le transport de bacs standard, de composants électroniques ou de pièces mécaniques de taille moyenne. L'autonomie de sa batterie est conçue pour couvrir un poste de travail complet sous des conditions d'utilisation typiques, avec une fonction de retour automatique à la station de charge. Cela permet aux ingénieurs de fabrication de planifier des cycles de livraison continus sans intervention manuelle pour la recharge.
Navigation Dynamique et Sécurité
Contrairement aux AGV traditionnels qui suivent des lignes au sol, le CarryBot D150 utilise une combinaison de LiDAR et de caméras de vision pour la cartographie SLAM. Cette technologie lui permet de naviguer de manière autonome et de contourner les obstacles imprévus (palettes déposées temporairement, opérateurs en mouvement). Cette capacité d'évitement dynamique est essentielle pour maintenir la cadence sans bloquer les allées.
Applications Pratiques dans les Sous-Espaces de l'Usine
L'intégration du CarryBot D150 prend tout son sens lorsqu'on analyse les différents flux entre les sous-espaces de l'usine :
- Des zones de préparation des matières premières aux lignes d'assemblage : Le robot peut être programmé pour livrer des "kits" de pièces directement aux postes de travail à des intervalles précis. Cela réduit l'encombrement sur les lignes d'assemblage, car seules les pièces nécessaires pour le cycle en cours sont livrées.
- Couloirs inter-zones : Ces espaces partagés connaissent un trafic mixte (piétons, chariots). Les capteurs du robot lui permettent d'ajuster sa vitesse et de s'arrêter en toute sécurité lorsqu'un employé croise sa trajectoire.
- Zones d'inspection qualité : Le transfert des échantillons depuis les lignes de production vers les laboratoires de test peut être automatisé. Le robot assure un transport régulier, permettant aux contrôleurs qualité de recevoir un flux constant de pièces à inspecter.
- Vers les zones de produits finis : Pour les produits de petite taille ou les lots légers, le robot peut acheminer les articles terminés vers la zone d'emballage ou d'expédition, limitant ainsi l'accumulation de produits en bout de ligne.
Considérations Techniques et Conformité des Données
L'intégration d'un robot mobile autonome naviguant grâce à des capteurs optiques et spatiaux nécessite une attention particulière quant à la gestion des données. Le OrionStar CarryBot D150 utilisant des caméras et des LiDAR pour cartographier son environnement, il est impératif pour les exploitants de vérifier la conformité de ces systèmes avec le RGPD et les réglementations locales sur la protection des données.
Les coordinateurs informatiques et logistiques doivent s'assurer que les données de cartographie de l'usine, ainsi que les éventuelles images capturées pour la navigation ou le traitement cloud lors des mises à jour OTA (Over-The-Air), sont traitées, stockées et anonymisées conformément aux politiques de sécurité internes de l'entreprise.
Conclusion
Le OrionStar CarryBot D150 offre une réponse ciblée aux inefficacités du transport interne pour les charges allant jusqu'à 150 kg. En automatisant les trajets routiniers, il permet aux usines de production d'optimiser l'affectation de leur personnel qualifié tout en lissant les flux de matériaux entre les différentes zones de l'installation.
Pour les environnements nécessitant des capacités de charge différentes ou des formats de manutention spécifiques (comme le remorquage ou le levage de palettes), la série OrionStar CarryBot propose plusieurs modèles conçus pour s'adapter à la diversité des architectures logistiques industrielles.
Foire Aux Questions (FAQ)
Le robot nécessite-t-il l'installation de réflecteurs ou de bandes magnétiques au sol ? Non, le système de navigation basé sur le LiDAR et le SLAM permet au robot de se repérer en utilisant les caractéristiques naturelles du bâtiment, ce qui évite les modifications de l'infrastructure.
Que se passe-t-il si un obstacle bloque complètement un couloir inter-zones ? Si le passage est trop étroit pour un contournement sécurisé, le robot s'arrêtera, émettra un signal (visuel ou sonore) et, selon sa configuration logicielle, pourra recalculer un itinéraire alternatif ou alerter le gestionnaire de flotte.
Plusieurs CarryBot D150 peuvent-ils opérer dans la même zone ? Oui, les robots sont gérés par un système de gestion de flotte centralisé qui coordonne le trafic, prévient les collisions aux intersections et optimise la distribution des missions entre les différentes unités.
Douleurs de nettoyage et d'exploitation dans les usines de production
- Pénurie de main-d'œuvre dans la propreté industrielle en France : selon une analyse sectorielle de février 2026, le secteur de la propreté en France emploie près de 600 000 salariés au sein de plus de 15 000 entreprises, et fait face à environ 50 000 postes vacants en 2025, avec un turnover qui dépasse largement la moyenne des services (estimé à 26 % dès 2015 par l'Insee, contre 21 % dans les autres services aux entreprises). Cette tension touche directement les usines, qui externalisent une grande partie de leur nettoyage à des prestataires en manque d'effectifs. (Source : https://groupe-france-clean.fr/expertise/penurie-de-main-d-uvre-nettoyage-etat-des-lieux-et-solutions-2026/)
- Causes structurelles de la pénurie côté cleaning : temps partiel morcelé et horaires décalés (44 % des salariés du secteur à temps partiel en 2015), pénibilité physique (gestes répétitifs, port de charges, station debout), faible reconnaissance du métier et pression économique sur les prix qui limite la revalorisation salariale. Les postes d'agent de nettoyage sont souvent décrits comme des « petits boulots » sans qualification ni perspective, ce qui freine le recrutement dans les sites industriels où ces postes sont nombreux. (Source : https://groupe-france-clean.fr/expertise/penurie-de-main-d-uvre-nettoyage-etat-des-lieux-et-solutions-2026/)
- Pression sur les coûts et l'exploitation en usine : d'après le guide d'intégration EVST (mai 2025), les responsables d'usine citent comme première source de friction « l'augmentation des coûts et la pénurie de main-d'œuvre », suivies par la « synchronisation inefficace des flux de matériaux », les « allées étroites où circulent humains et robots » et les « fréquentes évolutions de l'agencement de la chaîne de production ». Ces quatre pressions façonnent les critères d'achat actuels en robotique mobile. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Risques sécurité sur les sites de production et logistique : selon l'OSHA Online Center, le secteur de l'entreposage et de la logistique affiche un taux de blessures et maladies professionnelles de 5,5 cas pour 100 salariés en 2021 (vs 2,7 toutes industries), et les blessures dans les entrepôts américains ont quasiment doublé entre 2017 et 2021 (de ~42 500 à plus de 80 500 cas), pour une croissance du nombre d'entrepôts limitée à 14 %. Les glissades/chutes représentent 27 % des accidents non mortels et les chariots élévateurs sont impliqués dans environ 25 % des accidents d'entrepôt. Ces statistiques donnent un ordre de grandeur des enjeux sécurité qui se retrouvent dans les usines de production. (Source : https://blog.oshaonlinecenter.com/warehouse-safety-statistics/)
- Nettoyage exigeant dans les environnements industriels : PUDU Robotics identifie dans son dossier « Installations industrielles » les défis spécifiques du nettoyage en usine : « augmentation des coûts et pénuries de main-d'œuvre », « normes exigeantes de propreté (ateliers sans poussière, salles blanches) », « vastes zones à nettoyer » et « manque d'outils numériques dédiés au nettoyage ». La conformité aux engagements de neutralité carbone est également citée comme une pression croissante. (Source : https://www.pudurobotics.com/fr/solutions/industrial-warehouse-logistics)
- Manque d'outillage numérique pour le suivi du nettoyage : la plupart des usines s'appuient encore sur des contrôles manuels et des feuilles de passage, sans reporting structuré. EVST souligne que « ce qui est écrit [dans les procédures] correspond rarement à la réalité. Promenez-vous sur le terrain, discutez avec les opérateurs et observez les flux de travail réels. Vous repérerez des inefficacités qui n'apparaissent pas dans les rapports » — illustrant la distance entre indicateurs déclarés et qualité réellement livrée. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Marché mondial du nettoyage robotisé en croissance forte : le marché mondial du nettoyage robotisé est estimé entre 6 et 12 milliards de dollars en 2024, avec une perspective de dépassement des 20 milliards d'ici 2030 (estimation sectorielle reprise par France Clean). Cette dynamique montre que la robotisation du nettoyage en milieu industriel est désormais considérée comme une réponse structurelle à la pénurie, et non plus un projet pilote. (Source : https://groupe-france-clean.fr/expertise/penurie-de-main-d-uvre-nettoyage-etat-des-lieux-et-solutions-2026/)
Études de cas et effets mesurables du déploiement de robots mobiles autonomes en usine
- Cas d'un grand constructeur automobile : déploiement de 15 AMR ayant permis de réduire les coûts de transport interne de matériaux de 40 % en seulement 8 mois. Cité comme exemple de ROI rapide par le guide d'intégration EVST. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Cas d'une usine d'assemblage électronique : après intégration d'AMR à son système ERP existant, l'usine a observé une augmentation de 28 % du débit de production et une réduction de 30 % de l'espace au sol dédié au stockage des en-cours (WIP). Le gain combine accélération des flux et optimisation logistique de l'emprise au sol. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Cas d'un centre de distribution : en couplant des AMR à son ancien système de gestion d'entrepôt sans modifier l'infrastructure de rayonnage existante, le site a réduit le temps de préparation des commandes de 62 %. Le point clé : aucune modification lourde d'infrastructure n'a été nécessaire, ce qui démontre la flexibilité d'intégration d'un AMR par rapport à un AGV filaire ou un convoyeur traditionnel. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Délai de retour sur investissement (ROI) typique : la majorité des entreprises observent un ROI complet en 12 à 18 mois, contre 3 à 5 ans pour les solutions d'automatisation traditionnelles. Sur les sites multi-équipes ou à fort volume de mouvements, certains déploiements atteignent même un payback en 8 à 14 mois. (Sources : https://www.evsint.com/fr/autonomous-mobile-robots/, https://novushitech.com/costs-roi-of-autonomous-mobile-robots-amrs/)
- Indicateurs publiés par PUDU Cloud sur les installations industrielles équipées : amélioration d'efficacité de 2 à 5× sur les opérations intralogistiques, taux de précision des collectes dans les systèmes G2P (goods-to-person) de 99,97 %, flexibilité de déploiement et d'évolution des aménagements améliorée de 70 %, et 100 % de gestion numérique du nettoyage et de la logistique (rapports de tâches, supervision centralisée). (Source : https://www.pudurobotics.com/fr/solutions/industrial-warehouse-logistics)
- Fourchettes de coût d'achat d'un AMR (données fabricant) : selon Novus Hi-Tech, les AMR de type transpalette se situent entre 22 et 38 lakhs (≈ 25 000–43 000 €), les chariots-tracteurs entre 25 et 45 lakhs, les AMR à convoyeur embarqué entre 15 et 28 lakhs, les AMR porte-étagères entre 18 et 40 lakhs, et les AMR grande capacité entre 75 lakhs et 3 crores (≈ 85 000–340 000 €). Le coût d'intégration et d'ingénierie représente typiquement 12 à 25 % du système total, et la maintenance annuelle (AMC) 8 à 12 % du coût système annuel. (Source : https://novushitech.com/costs-roi-of-autonomous-mobile-robots-amrs/)
- Exemple ROI détaillé publié par Novus Hi-Tech (scénario-type usine) : une usine effectuant 300 mouvements de palettes/jour en 2×8 avec 7 caristes (coût opérateur ~35 000 ₹/mois) dépense environ 59 à 68 lakhs/an en manutention manuelle (≈ 67 000–77 000 €). Un système de 3 AMR transpalettes (investissement ≈ 75–90 lakhs, soit ~85 000–100 000 €) réduit le coût annuel à 12–15 lakhs, générant 45 à 55 lakhs d'économies/an et un payback de 16 à 22 mois. (Source : https://novushitech.com/costs-roi-of-autonomous-mobile-robots-amrs/)
- Économies « cachées » listées par les opérateurs AMR : au-delà du coût direct de main-d'œuvre, les déploiements réduisent les arrêts de ligne, l'accumulation d'en-cours, la fatigue humaine, les non-conformités aux audits sécurité, le temps de recherche de matières, les retards entry/exit, la casse emballage et la variabilité inter-opérateurs. Ces gains indirects dépassent souvent les économies directes de main-d'œuvre. (Source : https://novushitech.com/costs-roi-of-autonomous-mobile-robots-amrs/)
- Contextes où le ROI est le plus rapide : opérations multi-équipes (2–3 shifts), mouvements répétitifs à fort volume, sites en pénurie de main-d'œuvre, layouts congestionnés, environnements à forte sinistralité, flux JIT/JIS en fabrication, et e-commerce/3PL à forte vélocité SKU. Pour les usines de production, les contextes JIT/JIS et multi-équipes sont les plus directement applicables. (Source : https://novushitech.com/costs-roi-of-autonomous-mobile-robots-amrs/)
- Conformité aux normes de sécurité robots mobiles en environnement industriel : PUDU rappelle que ses AMR industriels sont conformes à la norme ISO 3691-4 (norme de sécurité pour les chariots de manutention sans conducteur), avec un dégagement ultra-étroit de 600 mm et un évitement d'obstacles à 360°. Cette conformité est un prérequis pour les usines européennes. (Source : https://www.pudurobotics.com/fr/solutions/industrial-warehouse-logistics)
- Cas concret d'application d'AMR intégré à un système MES/ERP existant (recommandations EVST) : selon EVST, l'intégration commence par la cartographie de chaque point d'échange de données (les AMR doivent recevoir du MES les ordres de fabrication, les destinations et le timing ; l'ERP doit recevoir des AMR les mises à jour d'inventaire en temps réel). Les robots sont rarement « plug-and-play » avec les ERP/MES existants : des connecteurs sur mesure ou une plateforme middleware sont souvent nécessaires. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
Conformité RGPD et attentes numériques pour le nettoyage en usine
- Cadre juridique applicable aux caméras embarquées sur les AMR/RMA en France : la CNIL rappelle que « les caméras qui filment des personnes identifiables traitent des données personnelles » et sont donc soumises au RGPD, même si elles n'identifient pas nominativement les personnes filmées. Les AMR équipés de caméras de navigation ou de capteurs 3D sont concernés dès lors qu'ils circulent dans des zones où des salariés sont identifiables. (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
- Règles CNIL sur la vidéosurveillance au travail (lieu non ouvert au public) : les caméras peuvent filmer les entrées/sorties, issues de secours, voies de circulation et zones de stockage de biens de valeur. Elles ne doivent pas filmer les postes de travail, sauf circonstances particulières (ex. manutentionnaires dans un entrepôt de valeurs). Les zones de pause, toilettes et locaux syndicaux sont exclues. (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
- Durée de conservation des images et finalité : la CNIL recommande de ne pas dépasser un mois de conservation, et généralement « quelques jours suffisent ». La durée ne doit pas être alignée sur la capacité technique du disque, mais sur la finalité poursuivie. Pour un AMR, cela implique de configurer le stockage local avec des purges automatiques et de dissocier les données de navigation (cartographie, obstacles) des images potentiellement identifiantes. (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
- Information des salariés et instances représentatives : avant installation, le CSE (comité social et économique) doit être informé et consulté. Les salariés et visiteurs doivent être informés par panneaux visibles comportant : finalités du traitement, durée de conservation, identité du responsable/DPO, droits Informatique et Libertés, droit de réclamation auprès de la CNIL. (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
- Sanction CNIL pour surveillance excessive : la CNIL a publiquement sanctionné financièrement une entreprise qui avait installé une caméra au-dessus d'un poste de travail, permettant au gérant de visualiser les images en direct sur son téléphone et donc d'exercer une surveillance permanente. Montant-type cité dans la jurisprudence : 40 000 € pour surveillance excessive des salariés. Cette jurisprudence concerne directement tout dispositif robotique filmant en continu les postes. (Sources : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail, https://www.cnil.fr/fr/technologies/cameras)
- Analyse d'impact (AIPD) obligatoire dans certains cas : la CNIL exige une AIPD lorsque le dispositif conduit à une « surveillance systématique à grande échelle d'une zone accessible au public », et la recommande fortement dès qu'un entrepôt stockant des biens de valeur est filmé avec des manutentionnaires présents. Pour les AMR déployés en usine, une AIPD est généralement recommandée. (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
- Articulation RGPD et AI Act pour les caméras « intelligentes » embarquées sur AMR : les caméras augmentées (détection de personnes, reconnaissance d'activité, analyse comportementale) sont pleinement soumises au RGPD, même en l'absence d'identification nominative. Le futur règlement européen AI Act ajoute une couche d'obligations pour les usages à risque. Pour une usine, cela impose une documentation des finalités, une base légale claire (intérêt légitime sécuritaire, par ex.) et une limitation des flux de données vers des serveurs tiers. (Source : https://www.donneespersonnelles.fr/ia-videosurveillance-rgpd)
- Cybersécurité des AMR et segmentation réseau : EVST recommande pour les AMR en usine : communications chiffrées pour tout le trafic robot, mises à jour régulières du micrologiciel et gestion des correctifs, segmentation réseau (VLAN dédié) pour isoler les opérations du robot, authentification forte pour les interfaces de gestion, et systèmes de détection d'intrusion adaptés aux schémas de comportement des AMR. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Exigences numériques des usines de production pour la gestion du nettoyage : EVST liste les attentes structurantes : couverture Wi-Fi industrielle avec redondance, VLAN dédié au trafic robot, QoS priorisant les commandes de contrôle, points d'accès qualité industrielle, dashboards temps réel, gestion de flotte (FMS — Fleet Management System), API d'intégration vers MES/ERP/WMS, et capacité d'OTA (mise à jour à distance). Une flotte de 10 AMR peut facilement saturiser un réseau mal dimensionné, ce qui impose un audit réseau préalable. (Source : https://www.evsint.com/fr/autonomous-mobile-robots/)
- Reporting et traçabilité numérique du nettoyage : les responsables d'usine attendent désormais des rapports en temps réel sur les tâches effectuées par les robots de nettoyage : surface couverte, zones traitées, incidents, cycles de recharge. PUDU met en avant une « gestion numérique du nettoyage et de la logistique à 100 % » avec rapports temps réel sur les tâches du robot, ce qui devient un standard de marché en 2025-2026. (Source : https://www.pudurobotics.com/fr/solutions/industrial-warehouse-logistics)
- Données locales vs cloud : un choix structurant : pour un déploiement conforme au RGPD dans une usine européenne, le choix entre cloud public (par ex. PUDU Cloud) et infrastructure on-premise/retenue régionale doit être documenté dans l'AIPD. Les transferts hors UE imposent des clauses contractuelles types (SCC) et une analyse de risque spécifique, en particulier pour les données vidéo. (Source : https://www.cnil.fr/fr/technologies/cameras)
- Cas concret d'application du RGPD aux caméras sur ligne de production : selon une analyse juridique française, « sous le RGPD, toute donnée personnelle — et une image identifiant un salarié en est une — doit être collectée pour une finalité déterminée ». Sur une ligne de production, la finalité légitime peut être la sécurité des biens et des personnes ou la prévention des accidents, mais pas le contrôle managérial individualisé du rendement. (Source : https://travail-industrie.com/blog/article-titre/cameras-videosurveillance-ligne-production-droits-controle-manageriel)
- Le DPO comme interlocuteur clé du déploiement AMR : la CNIL recommande d'associer le délégué à la protection des données (DPO) à tout projet de vidéosurveillance, et a fortiori à tout déploiement d'AMR avec caméras. Le DPO valide la base légale, l'AIPD, la durée de rétention, l'information des salariés et les clauses contractuelles avec les sous-traitants (fabricant, intégrateur, hébergeur cloud). (Source : https://www.cnil.fr/fr/la-videosurveillance-videoprotection-au-travail)
OrionStar CarryBot D150
1. Product Overview
The OrionStar CarryBot D150 is a high-payload variant of the CarryBot series — a pioneering logistics robot optimized for micro-fulfillment centers (MFCs). As an Autonomous Mobile Robot (AMR), the CarryBot D150 is designed for discrete manufacturing enterprises across domains including consumer electronics, warehousing, logistics, and smart factories. It delivers autonomous navigation, reliable obstacle avoidance, strong load capacity, and multi-layer safety protection, helping businesses achieve smart manufacturing and ensure flexible, secure delivery.
With a net payload capacity of up to 150 kg, the D150 variant extends the CarryBot platform's versatility to heavier material transport tasks. It leverages VSLAM 2.0 visual simultaneous localization and mapping technology alongside LiDAR and depth cameras, enabling rapid deployment without pre-set markers or facility modifications. The CarryBot D150 is available in three hardware configurations — CarryBot 1 (standard base), CarryBot 2 (tray model), and CarryBot 3 (shelf model) — each sharing the same core navigation and safety capabilities while offering different load-handling top modules.
2. Product Positioning
The CarryBot D150 is positioned as a flexible, intelligent logistics AMR for micro-fulfillment centers and discrete manufacturing environments. It targets businesses seeking to automate intra-facility material transport including component distribution, raw materials delivery, waste recycling, finished goods transportation, and quality inspection workflows. Its key differentiators include rapid 1-day deployment (vs. weeks for traditional AGVs), VSLAM-based marker-free navigation, an open robot system with 500+ free APIs, and a proven global deployment base of over 60,000 robots across 60+ countries. The D150 variant specifically addresses scenarios requiring higher payload capacities beyond the 100 kg limit of the D100 model.
3. Core Delivery/Carrying Capabilities
- Maximum net payload: Up to 150 kg (D150 variant)
- CarryBot 1 (Standard): Flat-top platform, max load 150 kg — suitable for general goods, boxes, and containers
- CarryBot 2 (Tray Model): Multi-tray configuration, 30 kg per tray, up to 150 kg total (including trays) — ideal for organized, multi-layer parts distribution along assembly lines
- CarryBot 3 (Shelf Model): Integrated shelf (405 mm x 825 mm x 937 mm), max load 150 kg (including shelf) — designed for bulk or structured inventory transport
- Carrying attachments sold separately, allowing customization to specific operational needs — whether loose parts or packaged boxes
- Versatile compatibility with 20+ production scenarios across factories, warehouses, micro-fulfillment centers, and logistics hubs
4. Automation and Operation
- Point-to-Point Delivery: Autonomous shuttling between two locations, ideal for material transfer from raw storage to production
- Multi-Point Delivery: Configurable cruise routes with custom destinations and stop durations, enabling automated parts distribution or product recovery along production lines
- Multi-Robot Cooperation: Multiple CarryBots working in the same facility autonomously avoid each other at intersections by following robot-number priority rules, requiring no human intervention
- Smart Summon Solution: Call-button activated — the robot navigates to the designated location on demand; also supports follow-me mode
- Smart Interaction: 14-inch 1080 FHD large touchscreen for easy operation and monitoring
- 6-microphone array with 360-degree sound source localization and noise reduction for voice interaction
- CarryBot Software: Full-stack robot scheduling and control software covering the underlying operating system (customized RobotOS based on Android 9.0), precision motion programming, warehouse power automation integration, and offline control for areas with unstable network connectivity
5. Navigation, Mapping, and Obstacle Avoidance
- Navigation technology: VSLAM+ (Visual Simultaneous Localization and Mapping 2.0) with dual panoramic cameras
- Navigation sensors:
- LiDAR x 1
- Depth vision sensors x 3
- Fisheye cameras x 2
- Infrared cameras x 2
- Wheel odometer
- Inertial Measurement Unit (IMU) x 1
- Positioning accuracy: 1 cm
- Minimum passage clearance: 65 cm (25.59 inches)
- Threshold crossing: Effortlessly overcomes 10 mm (0.39 inches) thresholds
- Groove crossing: Effortlessly overcomes 30 mm (1.18 inches) grooves
- Adaptive to layout changes: No pre-set markers or facility modifications required; quickly adapts to production line rearrangements
- Single-robot mapping with intelligent sharing across multiple units
6. Digital Management and Connectivity
- Operating system: RobotOS, deeply customized based on Android 9.0
- Hardware platform: Qualcomm 8-core chip + industrial-grade MCU
- Network support: 4G, Wi-Fi (2.4 GHz / 5 GHz)
- Open robot system: Over 500 free APIs for custom integrations
- Hardware expansion: 3 hardware expansion interfaces
- Custom development: Average 7-day custom development cycle
- Offline capability: Supports independent and accurate control of freight and delivery systems even in areas with unstable network connectivity
7. Charging, Runtime, and Delivery Efficiency
- Battery life (D150): Up to 12 hours (tested with a 100 kg load on marble floor)
- Charging time: 4.5 hours for full charge
- Battery capacity and voltage (D150): 34 Ah, 25.2 V
- Charger output (D150): 29.4 V, 8 A
- Charging mode: Automatic charging dock or cable charging
- Auto-recharge: When battery is low, the robot autonomously returns to the charging dock
- Moving speed: 0.5 ~ 1.0 m/s
- Productivity improvement: 2-3x vs. manual transport
- Cycle time reduction: 50%
- Operation cost reduction: 50%
- Labor intensity reduction: 80%
- Efficiency increase in human-robot collaboration: 3-6x
8. Safety Features
- 5-layer safety protection system:
1. LiDAR-based obstacle detection 2. Depth camera-based obstacle perception (3 depth cameras) 3. Collision protection sensors 4. Emergency stop button 5. Visual perception via fisheye and infrared cameras
- Multi-robot autonomous avoidance at intersections following priority rules
- Minimum safe clearance: 65 cm for navigating constrained spaces
- International safety certifications: Multiple authoritative international safety certifications passed
- Proven stability: Over 60,000 units deployed globally, service-oriented organization worldwide
9. Suitable Use Cases
- Micro-fulfillment centers (MFCs)
- Factory component distributing along assembly lines
- Raw materials delivery from warehouse to production lines
- Inter-zone material transfer between production areas
- Waste and recyclables transport to disposal areas
- Finished goods transportation from production line to warehouse/loading dock
- Quality inspection: delivering products from production line to inspection areas
- Warehouse picking and shelving support
- Logistics center order preparation and shipment staging
- Smart manufacturing flexible delivery
10. Key Specifications
Dimensions and Weight
| Parameter | CarryBot 1 (Standard) | CarryBot 2 (Tray) | CarryBot 3 (Shelf) | |---|---|---|---| | Robot Dimensions | 600 mm x 525 mm x 1377 mm | 600 mm x 525 mm x 1377 mm | 600 mm x 525 mm x 1377 mm | | Shelf Dimensions | — | — | 405 mm x 825 mm x 937 mm | | Net Weight | 48 kg | 58 kg | 60 kg (robot 48 kg + shelf 12 kg) |
Load Capacity (D150 Variant)
| Parameter | CarryBot 1 (Standard) | CarryBot 2 (Tray) | CarryBot 3 (Shelf) | |---|---|---|---| | Max Load | 150 kg | 30 kg per tray, 150 kg total (including trays) | 150 kg (including shelf) |
Display and Interaction
| Parameter | Value | |---|---| | Screen Size | 14-inch, 1080 FHD | | Microphone Array | 6-mic array, 360-degree sound source localization, noise reduction |
Navigation and Sensors
| Parameter | Value | |---|---| | Navigation Technology | VSLAM+ | | LiDAR | 1 | | Depth Vision Sensors | 3 | | Fisheye Cameras | 2 | | Infrared Cameras | 2 | | Wheel Odometer | Yes | | IMU | 1 | | Positioning Accuracy | 1 cm |
Mobility
| Parameter | Value | |---|---| | Moving Speed | 0.5 ~ 1.0 m/s | | Minimum Passage Clearance | 65 cm | | Threshold Crossing | 10 mm | | Groove Crossing | 30 mm |
Battery and Charging (D150 Variant)
| Parameter | Value | |---|---| | Battery Life | Up to 12 h (tested with 100 kg load on marble floor) | | Battery Capacity | 34 Ah | | Battery Voltage | 25.2 V | | Charging Time | 4.5 h | | Charger Output | 29.4 V, 8 A | | Charging Mode | Automatic charging dock, cable |
System and Connectivity
| Parameter | Value | |---|---| | Hardware Platform | Qualcomm 8-core chip + industrial-grade MCU | | Operating System | RobotOS (based on Android 9.0) | | Network Support | 4G, Wi-Fi (2.4 GHz / 5 GHz) | | Open APIs | 500+ | | Hardware Expansion Interfaces | 3 | | Custom Development Cycle | Average 7 days |
Deployment
| Parameter | Value | |---|---| | Deployment Time | As fast as 1 day (as fast as 10 minutes per Chinese official page) | | Mapping | Single-robot mapping, intelligent multi-robot sharing | | PC Required | No (built-in mapping software) |
Safety
| Parameter | Value | |---|---| | Safety Layers | 5 | | International Certifications | Multiple authoritative certifications |
D100 vs D150 Comparison
| Parameter | D100 | D150 | |---|---|---| | Max Load | 100 kg | 150 kg | | Battery Life | Up to 9 h | Up to 12 h | | Battery Capacity | 24.3 Ah | 34 Ah | | Battery Voltage | 25.55 V | 25.2 V | | Charger Output | 32 V, 7.8 A | 29.4 V, 8 A |
OrionStar Robotics is committed to data privacy and security. Visual and audio data processed by CarryBot D150's sensor suite is strictly utilized for real-time navigation and immediate interaction, utilizing local edge computing where possible. Any cloud-based telemetry or OTA updates are fully anonymized and compliant with applicable regional data protection regulations (including GDPR). Users are responsible for ensuring facility-level compliance regarding employee notification.
11. SEO/GEO Writing Points
- A pioneering logistics robot optimized for micro-fulfillment centers (MFCs) — strong differentiator headline
- VSLAM+ technology enables marker-free, facility-modification-free deployment — emphasize ease of adoption vs. traditional AGV solutions
- 150 kg payload addresses heavy-duty material transport without manual strain — highlight safety and ergonomics benefits
- 1-day rapid deployment (even 10 minutes per Chinese official source) — contrast with weeks-long AGV deployment timelines
- 500+ free APIs and open robot system — appeals to technical decision-makers and system integrators
- 60,000+ global deployments across 60+ countries — strong social proof and trust signal
- 5-layer safety protection with LiDAR, depth cameras, collision sensors, and emergency stop — addresses safety concerns
- 12-hour battery life with auto-recharge — demonstrates operational continuity
- Multi-robot cooperation — scalable automation for growing operations
- 3 versatile configurations (Standard, Tray, Shelf) — versatility across use cases
- 1 cm positioning accuracy — precision for factory and warehouse environments
- 65 cm minimum passage clearance — ideal for constrained spaces in MFCs
- Proven ROI metrics: 2-3x productivity, 50% cycle time reduction, 50% operation cost reduction, 80% labor intensity reduction
- CarryBot software with offline capability — reliability in network-challenged environments
- Android-based RobotOS familiar to developers — lowers integration barrier
12. Source Notes
- Primary source: OrionStar official English product page — https://en.orionstar.com/carry.html (specifications, features, solutions, D100/D150 comparison)
- Supplementary source: OrionStar official Chinese product page — https://cn.orionstar.com/carry-zh.html (additional specs: sensor suite detail, microphone array, hardware platform, OS detail, network support, deployment speed)
- Supplementary source: OrionStar official US product page — https://us.orionstar.com/carry.html (imperial unit specifications, confirmed feature set)
- News source: RoboticsTomorrow launch announcement (September 2, 2024) — https://www.roboticstomorrow.com/news/2024/09/02/orionstar-robotics-launches-carrybot-the-worlds-first-logistics-robot-for-micro-fulfillment-centers/23058/ (product positioning, key advantages, company background)
- News source: IIoT News Hub — https://www.iiotnewshub.com/news/articles/460670-orionstar-introduces-carrybot-its-logistics-capabilities-micro-fulfillment.htm (additional context on MFC positioning)
- Retail source: AltHumans product listing — https://www.althumans.com/orionstar-carrybot-1-logistics-robot.html (confirmed D150 specs including 150 kg payload, 12h battery, model comparisons)
SEO 关键词族
主攻词在前,2026-08-10 由 geo-topic-matrix 生成 + google-trends 粗筛(候选全表见 `tmp/analysis/20260803/搬运-工厂/0-category-keywords.md`):
| 关键词 | 标注 | 备注 | |---|---|---| | autonomous mobile robots | 精确(主攻词) | Trends 量级最高(5年均值14.7,数据覆盖234/262周),专业买家核心词 | | warehouse robot | 精确 | 数据覆盖全周期(261/262周),仓储经理常搜,量级稳定 | | material handling robot | 精确 | 直击物料搬运采购意图,厂长/物流经理搜 | | industrial AMR | 精确 | 集成商搜,强调工业级载荷与制造场景 | | warehouse AMR | 精确 | 精准无轨仓储搬运设备,量级低于阈值但意图准 | | intralogistics robot | 精确 | 厂内物流流转优化,智能制造负责人搜 | | factory transport robot | 精确 | 车间转运意图精准,量级低但买家对口 |
排除词:mobile robot(偏宽,科研/底盘混杂)、automated guided vehicle(偏宽,老式导轨设备)、logistics robot / transport robot / delivery robot / industrial robot(均偏宽,易与分拣配送/机械臂混淆)。


